更新于
要点速览
更新于
科研人形机器人为实验室和高校提供平台,用于运动控制、操作、模仿学习与强化学习以及人机交互研究。
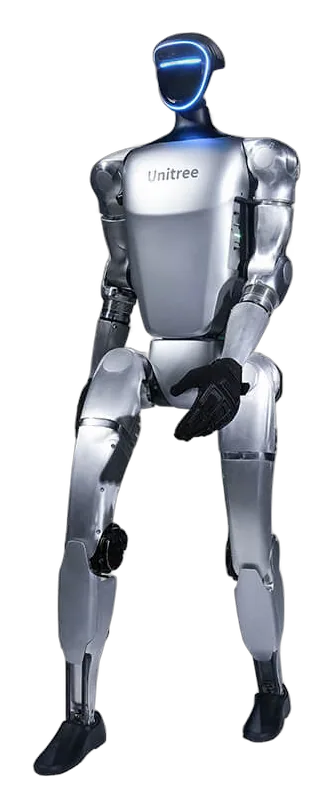
据制造商数据,Unitree G1 身高 1.32 m,重约 35 kg,23 个自由度(EDU 版最多 43 个),续航约 2 小时。
Robot Distribution 根据研究方向推荐平台,负责交付、与团队一起完成部署,并提供技术支持和维护。
为什么
人形机器人科研
具身智能必须在真实本体上验证:在仿真中可行的行走或操作策略,还要经受摩擦、冲击、传感器噪声和不平整地面的考验。为此,实验室需要开放、耐用、随时可用的平台,而不是自制样机。
选择取决于研究方向:轻巧的人形机器人便于大量运动实验,性能更强的平台适合双臂操作,柔性、带触觉的本体适合人机交互研究。
流程
实验室使用人形机器人的工作流程。
平台部署
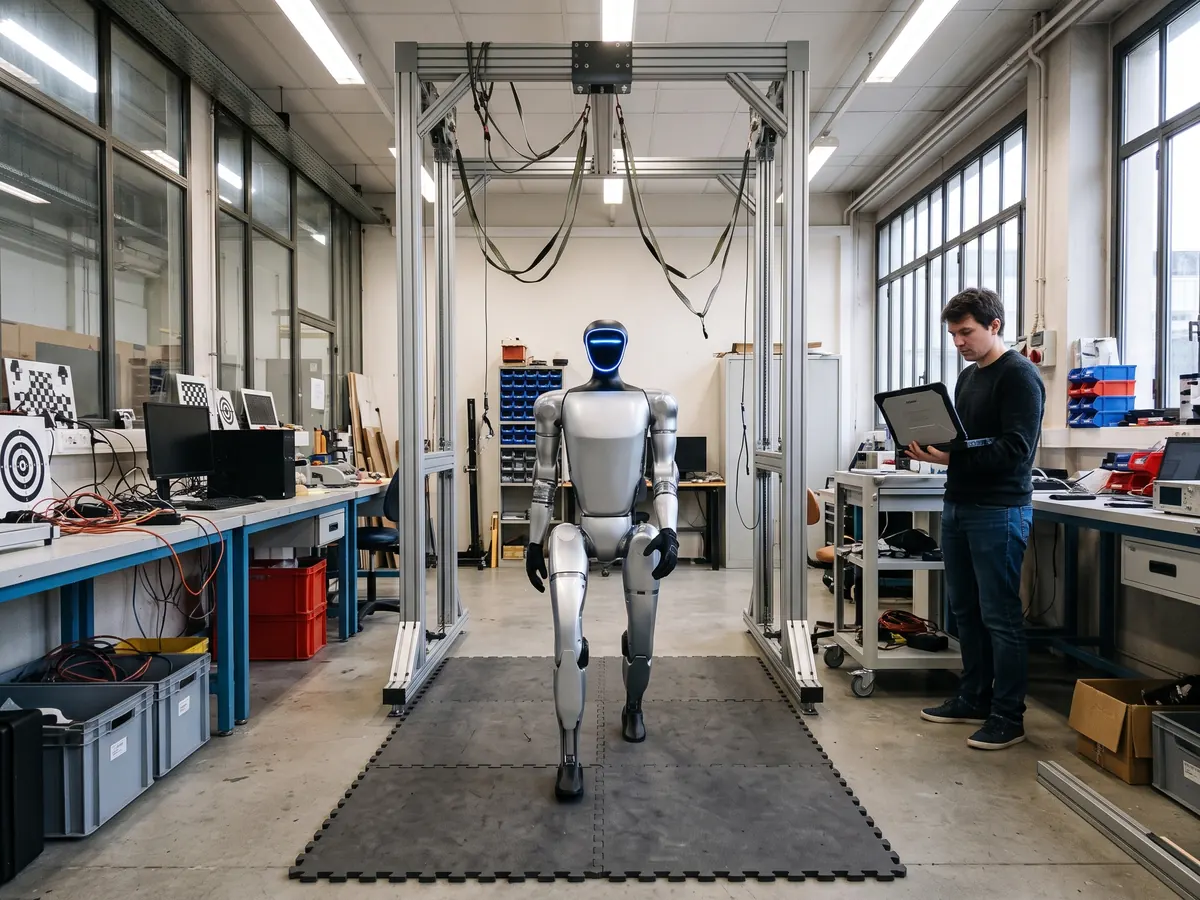
与科研团队一起完成交付、上手培训、开发工作站配置和实验室安全规则制定。
在仿真中训练策略
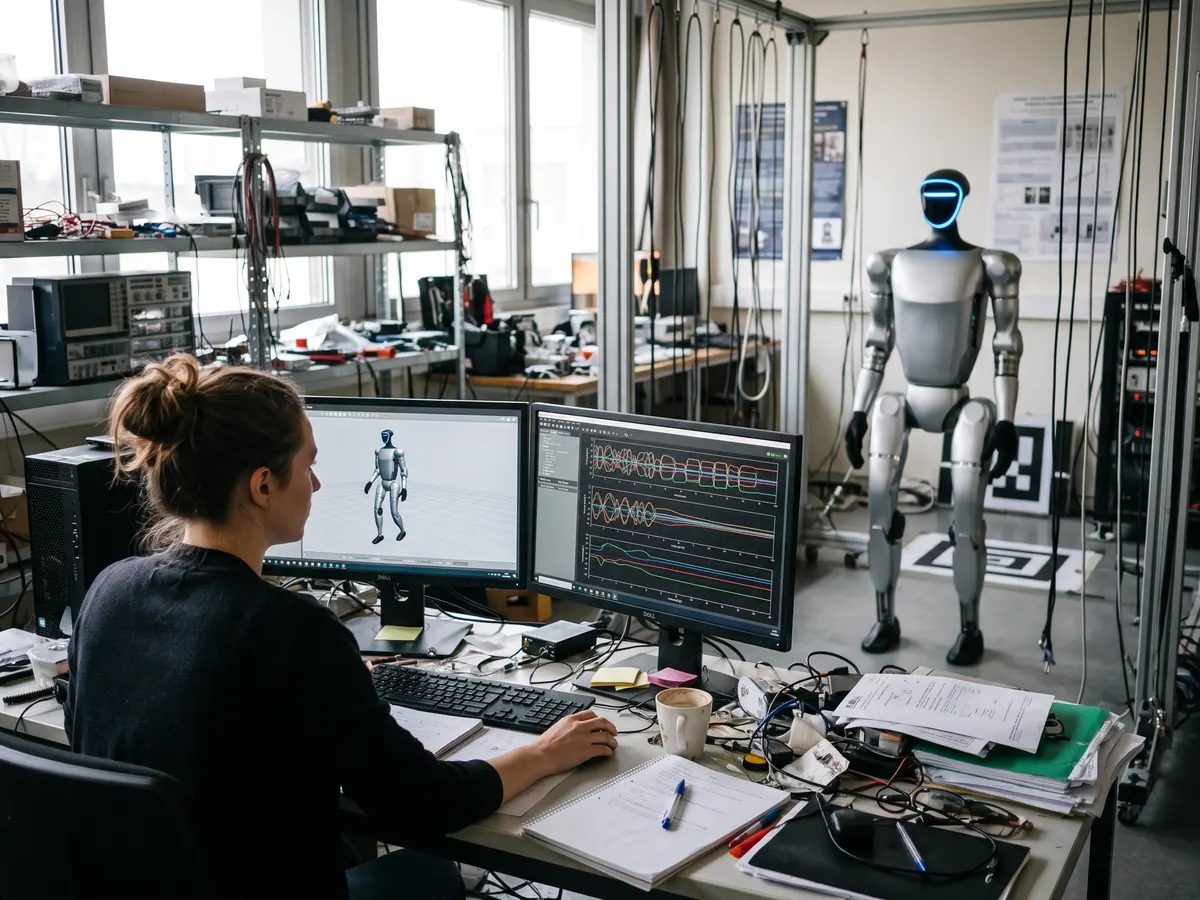
团队在机器人数字模型上训练控制器或模型,再准备向实体迁移。
在保护架下试验
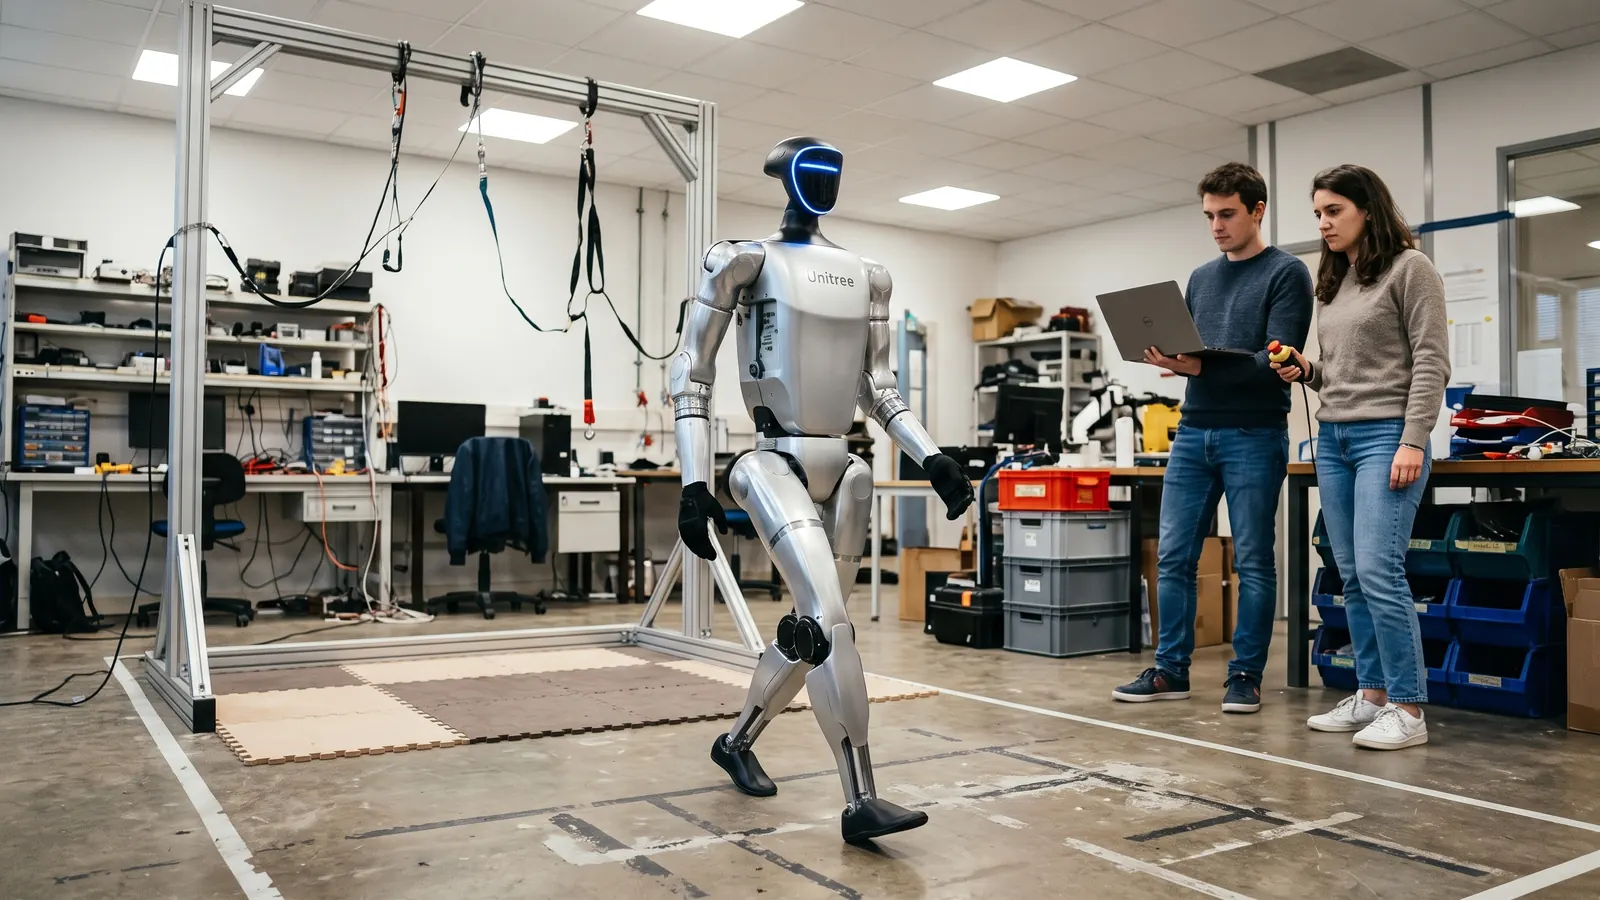
实体机器人的首轮试验在悬吊或保护状态下进行,行为稳定后再自由行走。
数据驱动迭代
每次试验记录关节日志、图像和测量数据,用于修正策略和准备论文。
安装之前
交付前我们与实验室确认的事项。
研究方向
运动控制、操作、交互还是展示:决定所需的自由度、灵巧手和算力。
软件开放程度
关节访问、开发接口以及用于仿真的机器人模型:所选版本实际开放到什么程度。
试验场地
空旷场地、地面材质、保护架或安全吊带、隔离区域和急停流程。
支持与备件
损坏后由谁处理、有哪些备件、请求如何响应,在项目依赖它之前确认清楚。
法规与标准
研究实验室使用人形机器人的规则
研究用人形机器人同时涉及机械法规、尚在制定的标准,以及实验室对员工和受试者的义务。
机械法规与科研豁免
条例 (EU) 2023/1230 取代机械指令,自 2027 年 1 月 20 日起适用。其第 2 条第 2 款 (m) 项排除了专为科研目的设计制造、在实验室临时使用的机械。目录中采购的人形机器人未必属于此类:请向供应商确认所订机器人随附的合规标识和符合性声明。
动态平衡机器人安全标准制定中
ISO/CD 25785-1 由 ISO/TC 299 制定,针对公众进入受限场所中的动态稳定工业移动机器人(含双足机器人)的安全要求。目前仍为委员会草案,并非正式发布的标准。实验室可跟踪其进展以提前准备,但暂不应作为现行依据。
将试验室纳入风险评估
法国《劳动法典》R4121-1 条要求雇主按工作单元将职业风险评估记录在单一文件(document unique)中并及时更新。机器人跌倒、夹伤部位和急停程序都应列入。请与预防顾问确认人形机器人试验区已在文件中。
交互研究的受试者
人机交互研究一旦拍摄或记录受试者,即适用 GDPR。CNIL 指出“科研”本身不构成合法性基础:须在采集前选定同意、公共利益任务或正当利益。GDPR 意义上的同意不同于参与研究的同意。请与数据保护官确认方案。
官方来源
- Regulation (EU) 2023/1230 on machinery (Article 2(2)(m)) · EUR-Lex · 访问于
- Regulation (EU) 2023/1230 – machinery · EU-OSHA · 访问于
- ISO/CD 25785-1 Robotics — Safety requirements for dynamically stable industrial mobile robots (legged, wheeled, or other forms of locomotion) — Part 1: Robots · ISO · 访问于
- Code du travail, article R4121-1 (document unique d'évaluation des risques) · Ministère du Travail – Code du travail numérique · 访问于
- Recherche scientifique (hors santé) : quelle base légale pour un traitement de recherche ? · CNIL · 访问于
一般性信息,不构成法律意见。
常见问题
科研人员关于人形机器人的常见问题。
运动控制研究选哪款人形机器人?
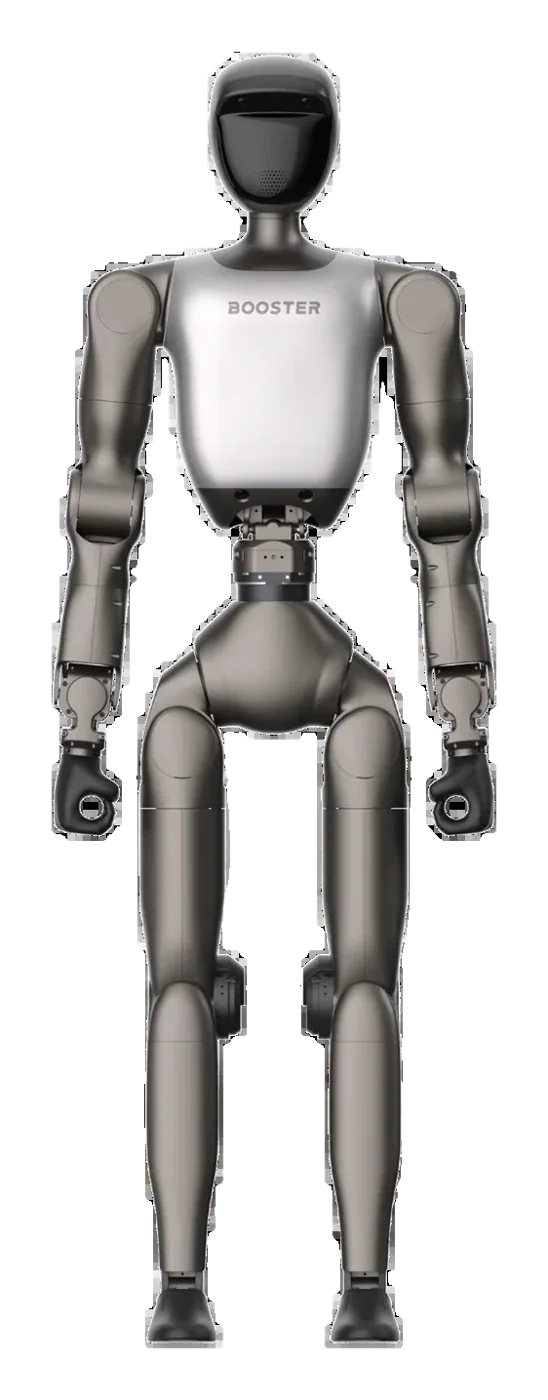
紧凑型平台可降低损坏风险和成本。据制造商数据,Unitree G1(1.32 m,约 35 kg)由模仿学习和强化学习驱动;Booster T2(约 1.40 m,31 个自由度)步行速度最高 3 m/s。
双臂操作研究呢?
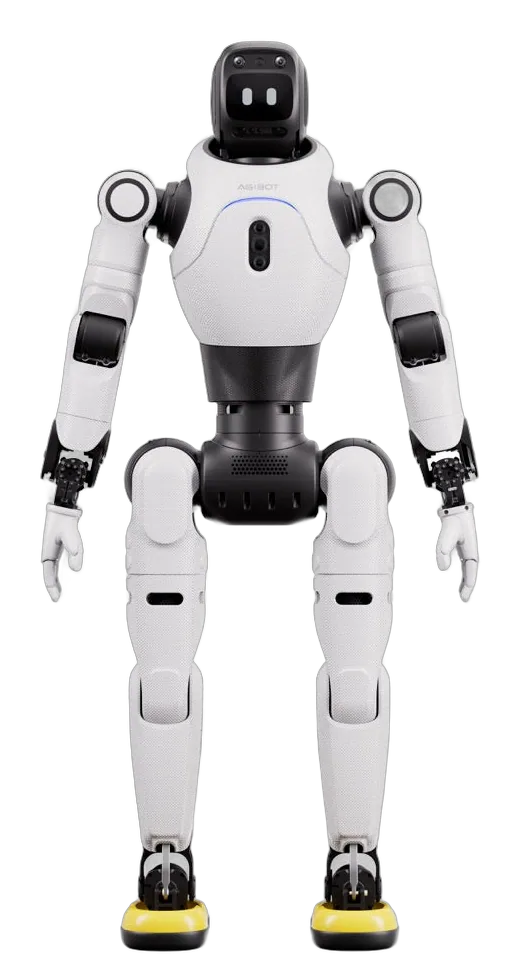
据制造商数据,Booster T2 双臂负载 10 kg,单臂 7 个自由度;AGIBOT X2 Ultra 共 31 个自由度,可搭配该品牌的灵巧手和夹爪(另购)。
可以开发自己的控制器吗?
可以,开发版正是为此而设:G1 EDU 版、T2 教育版和专业版、X2 Ultra 支持二次开发。各版本开放程度不同,我们会在下单前与您确认。
有适合人机交互研究的人形机器人吗?
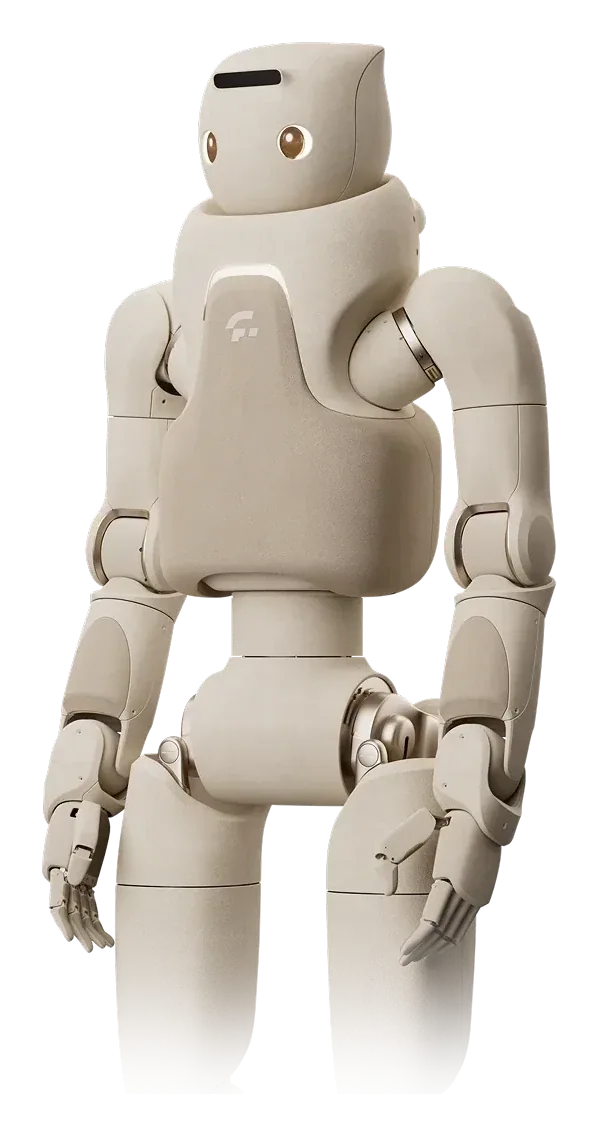
据制造商数据,Fourier GR-3 专为交互设计:身高 1.65 m,55 个自由度,柔性外壳,31 个压力传感器。
应用场景
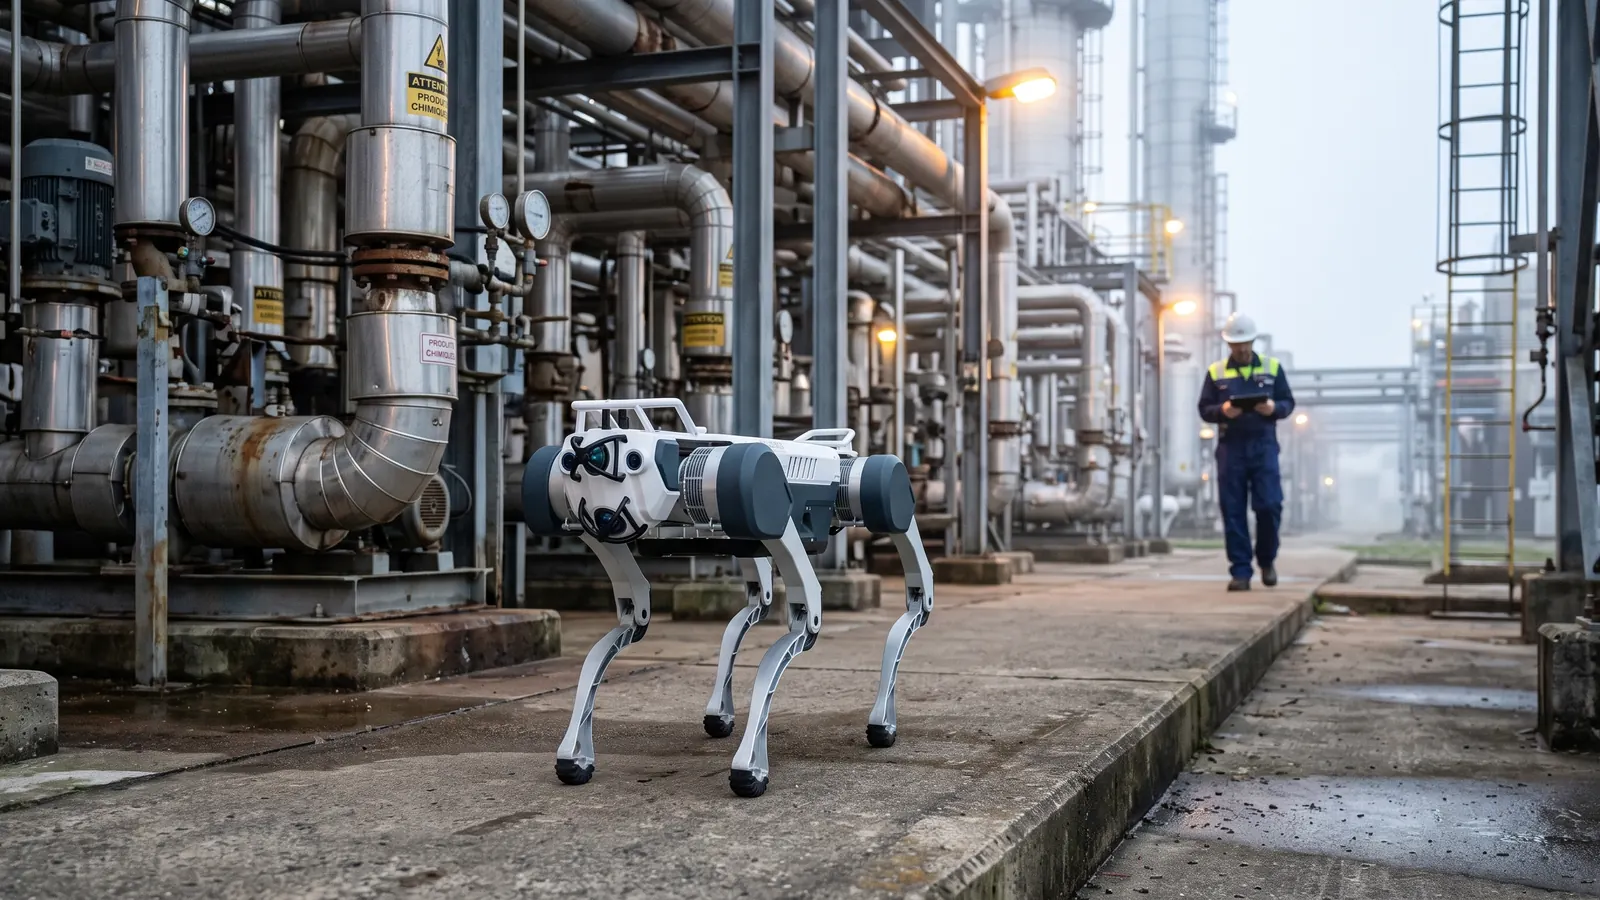 工业巡检机器人每天沿同一路线巡检,在相同点位停留,记录图像、温度和读数。技术人员分析异常,在需要的地方介入。
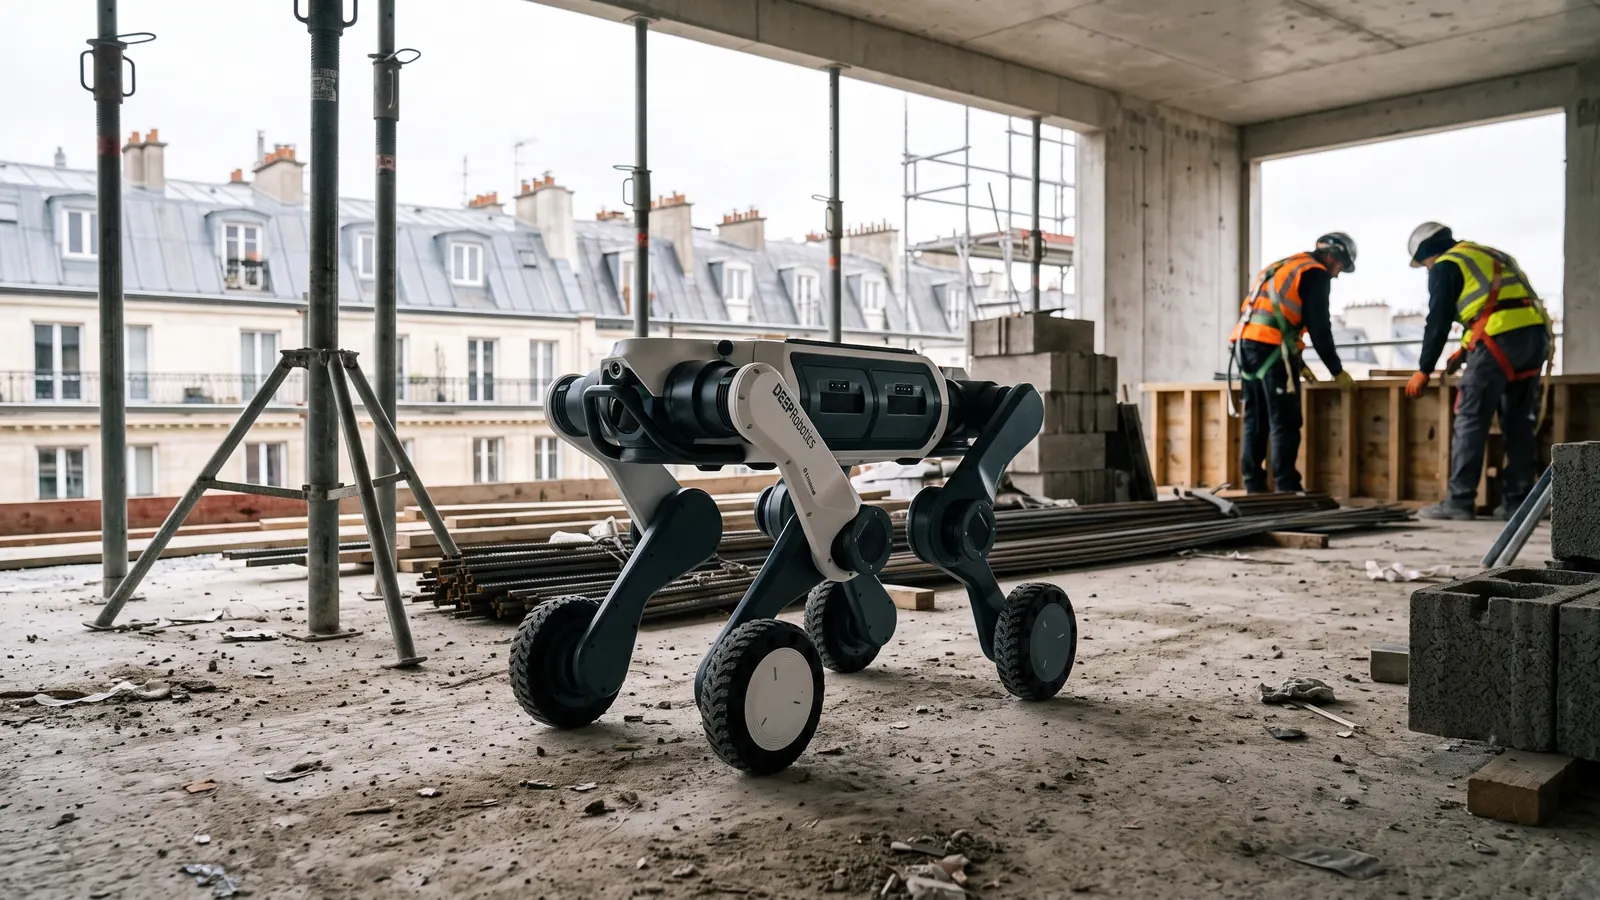 工地进度巡检机器人按固定路线巡视工地,带回点云、照片和视频。项目经理无需再走一遍现场,就能逐周对比进度。
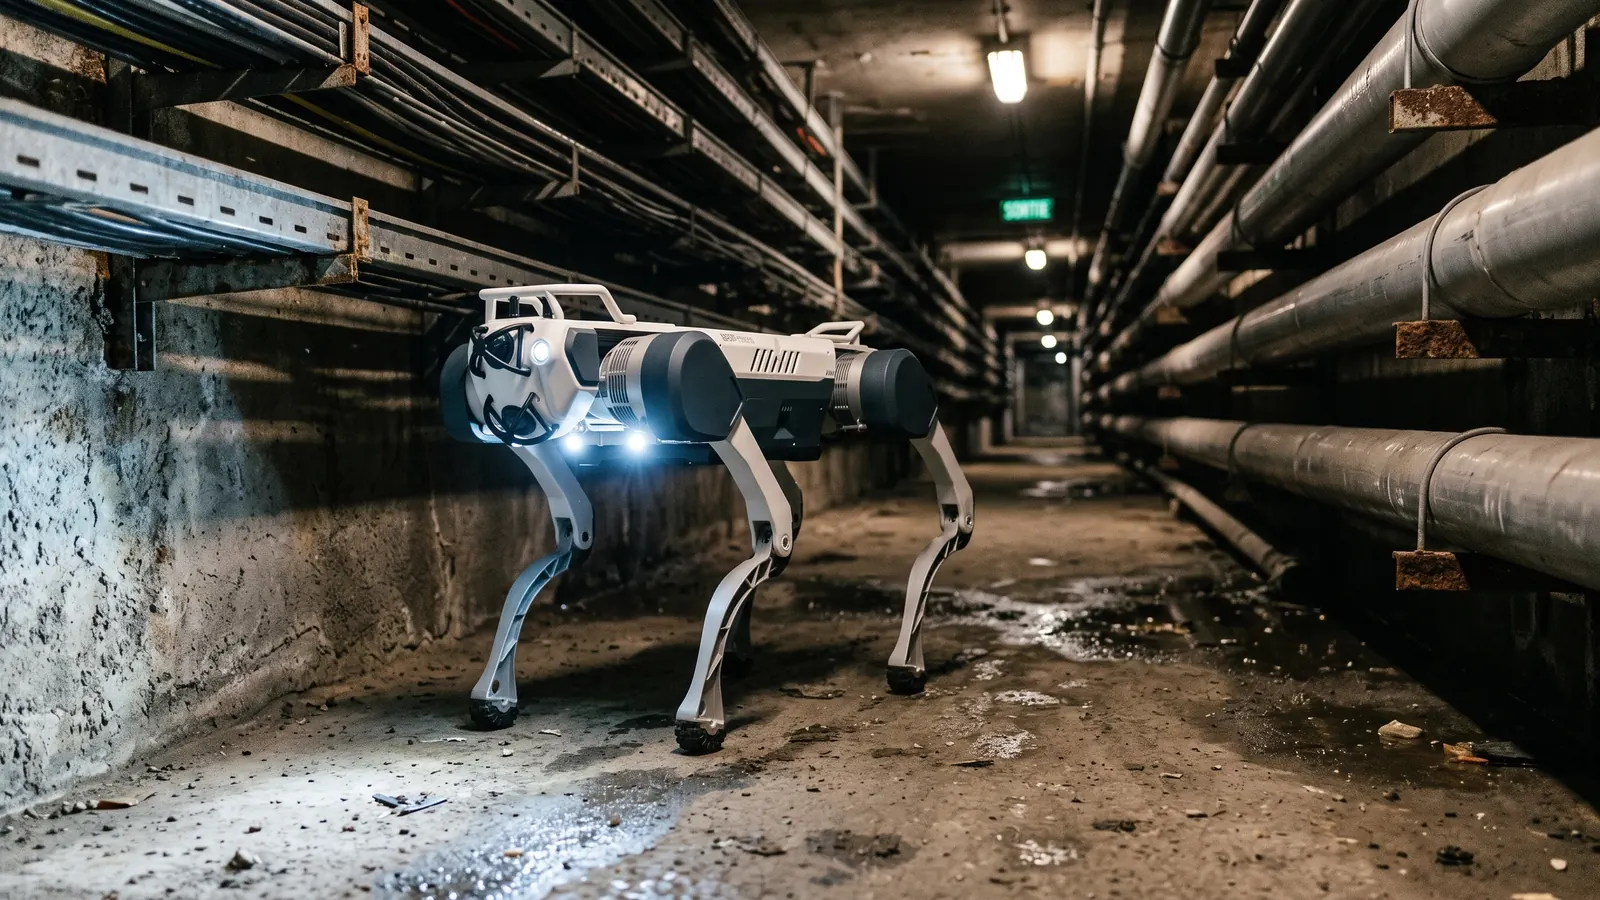 管廊与隧道巡检机器人巡视综合管廊、隧道和地下停车场,带回带时间戳的图像和读数。工作人员把下井的时间留给维修。
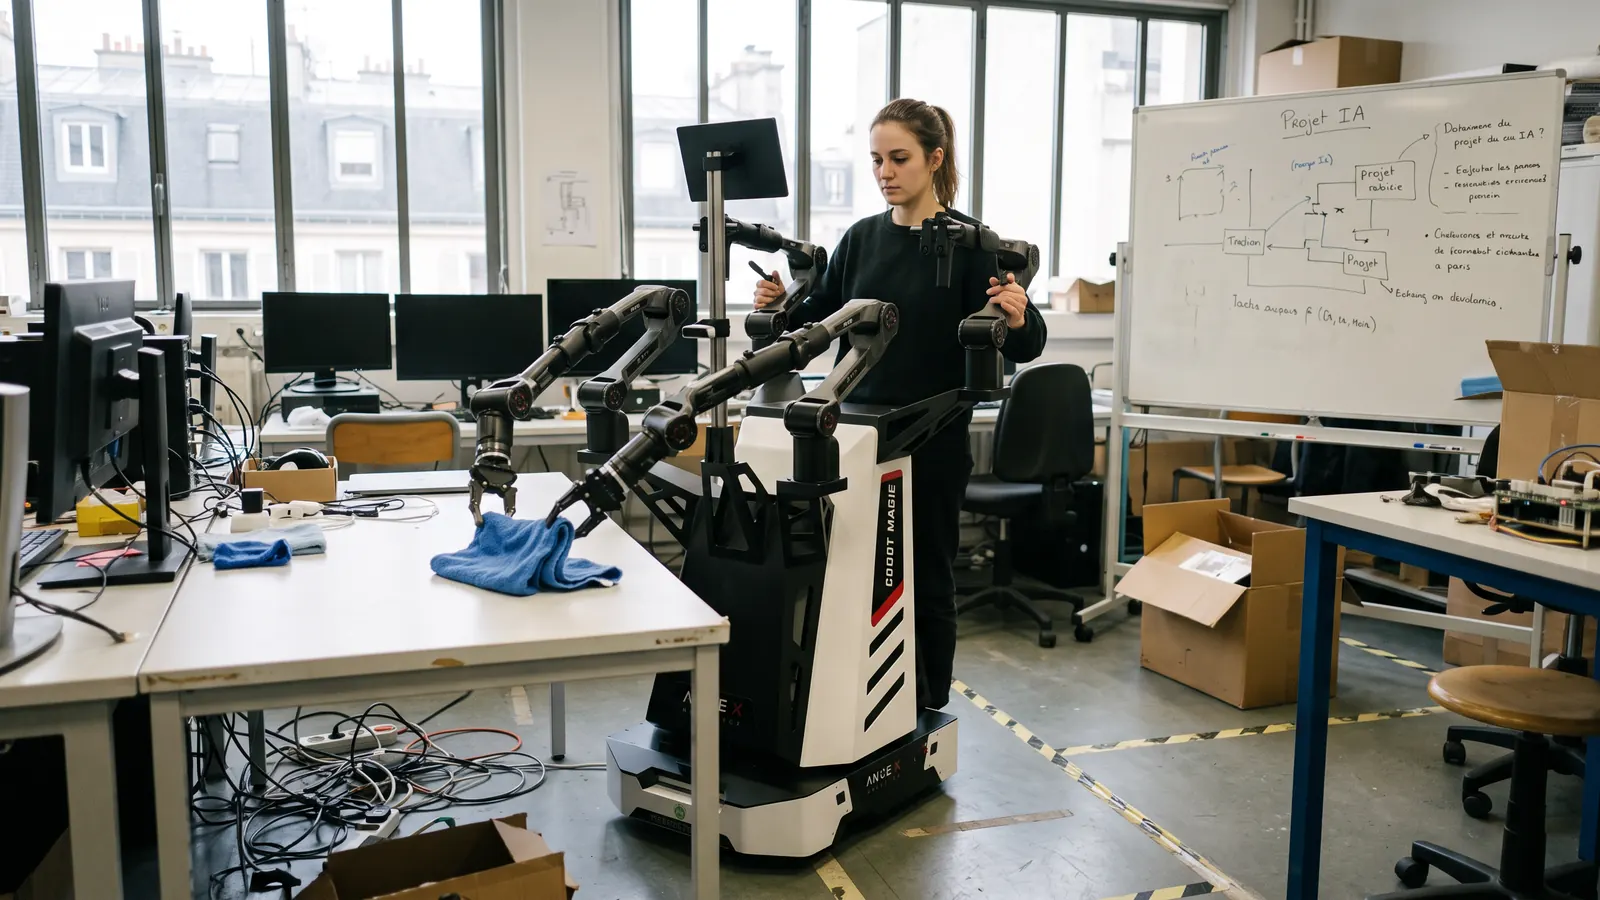 遥操作数据采集操作员像亲手做动作一样引导机器人手臂。每次示范都记录动作和图像,成为模型的训练数据。
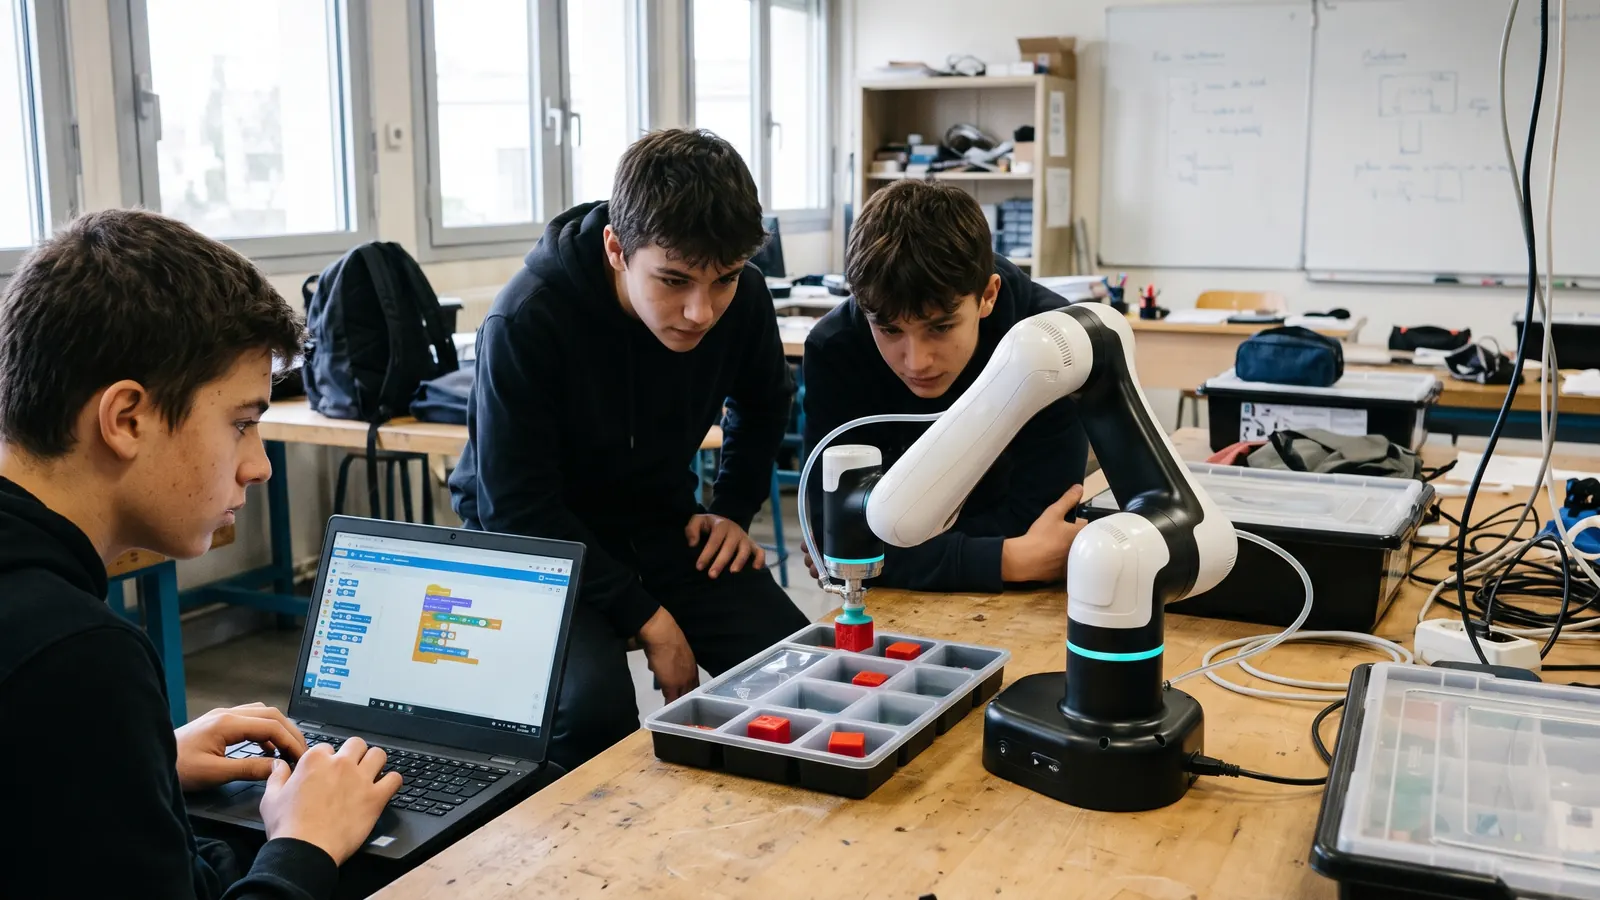 机器人教学学生为眼前会动的机器人编程。抽象概念变成看得见的结果,错误也会立刻显现。
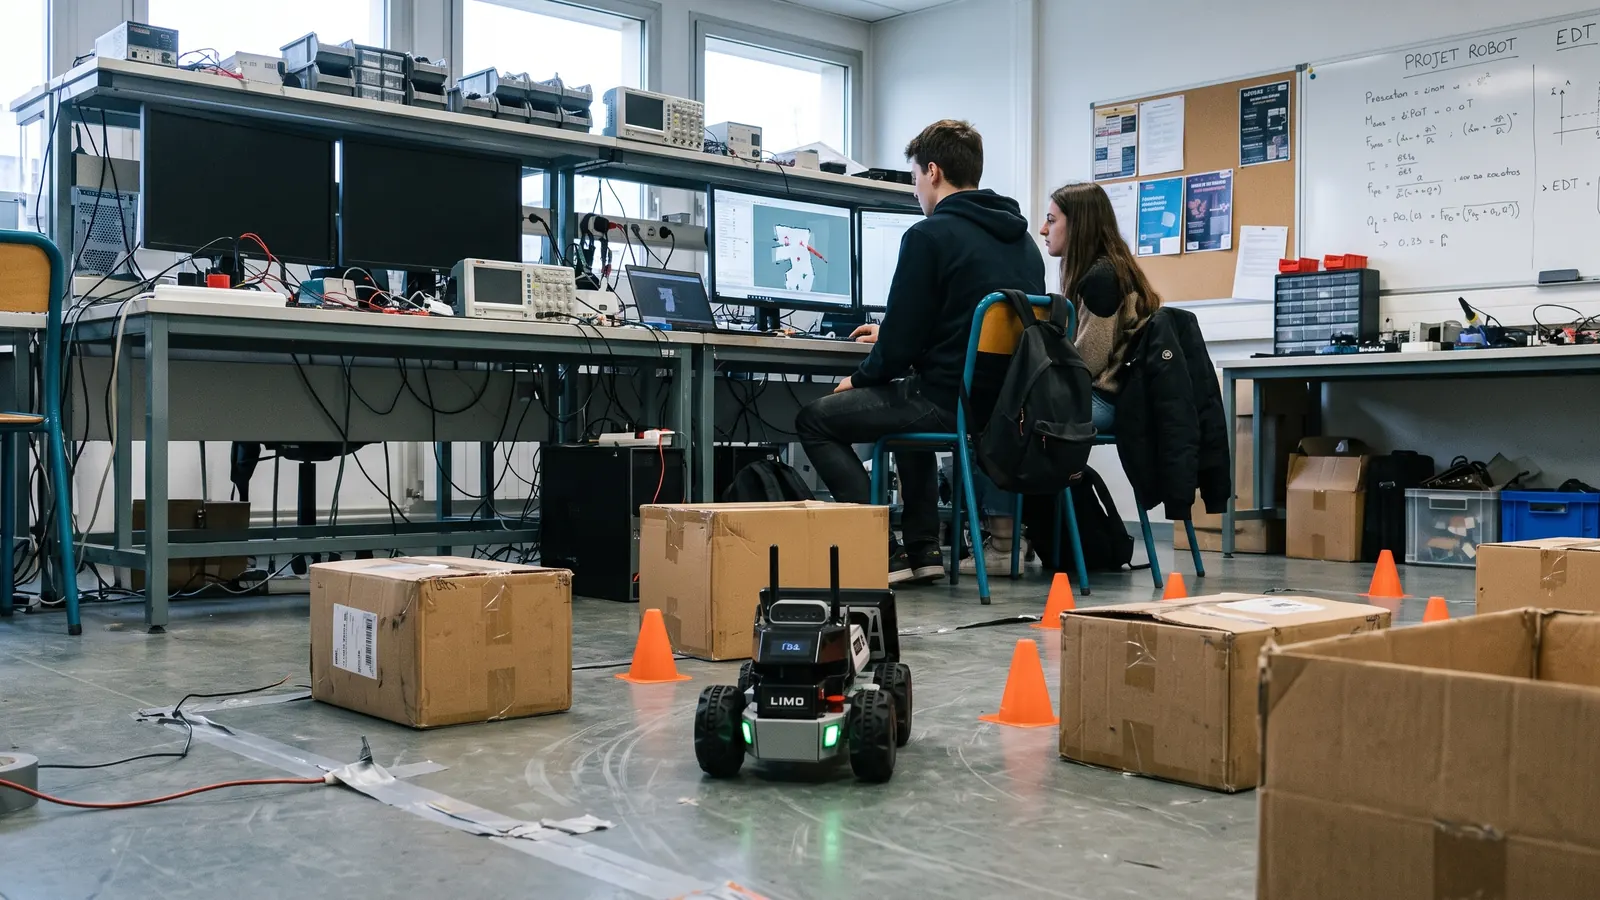 移动机器人与 ROS 2学生为真实机器人建图、定位和导航。仿真中可行的方法,要面对反光、传感器噪声和杂乱的走廊。
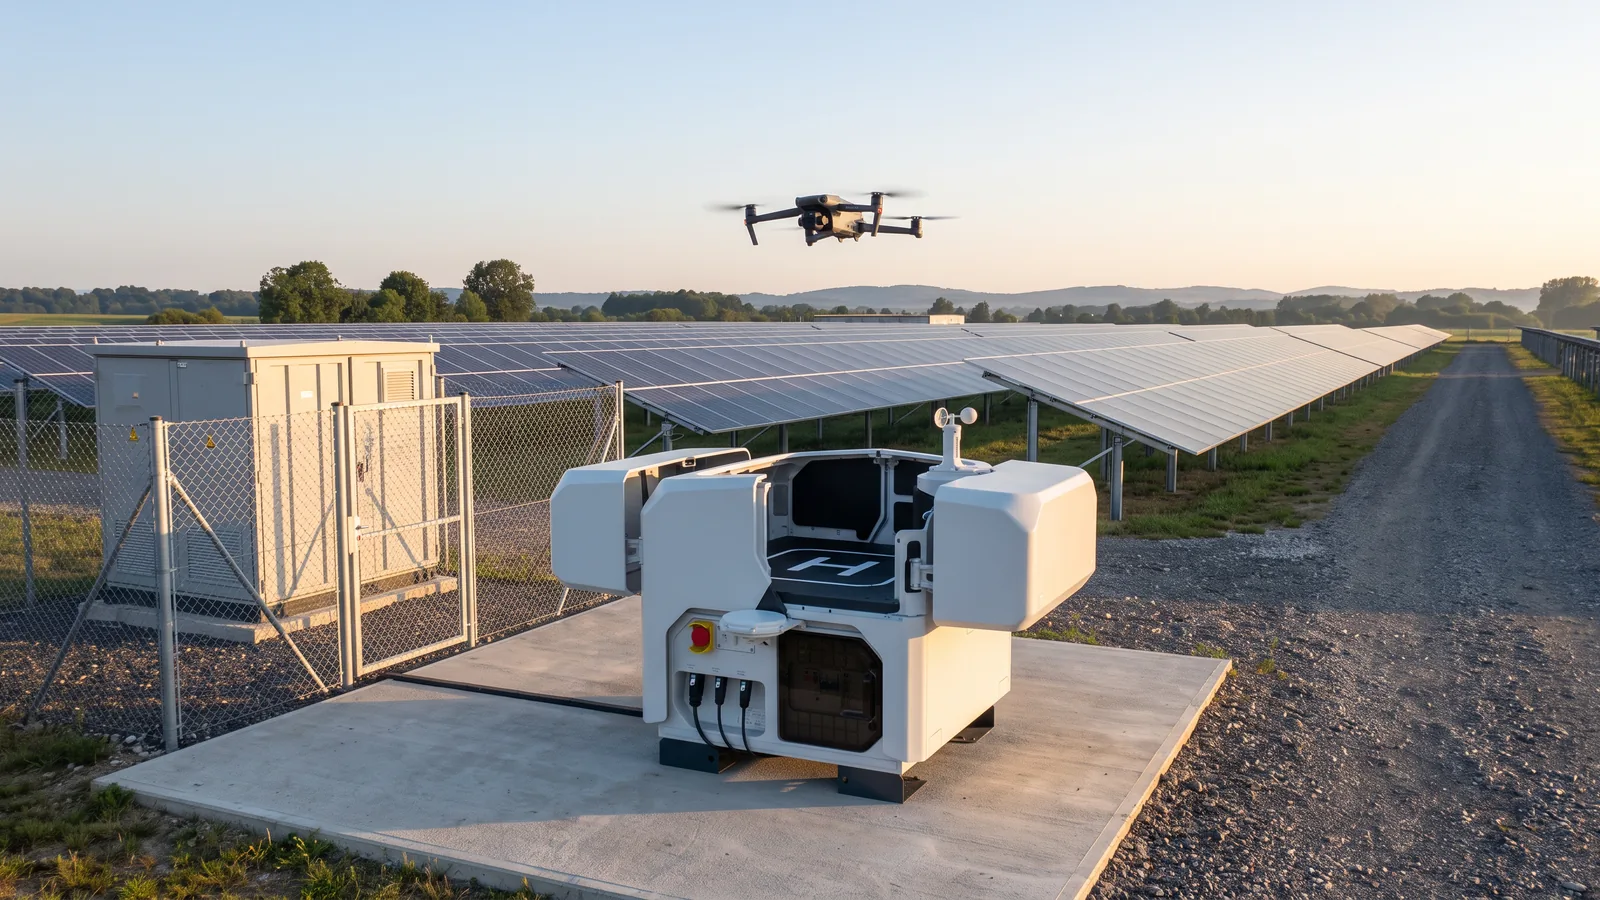 光伏电站与工业场地无人机巡检无人机飞越组件、屋顶、管网和设备,采集可见光和热成像图像,可现场操控,也可从自动机场起飞。技术人员负责分析、决策和维修。
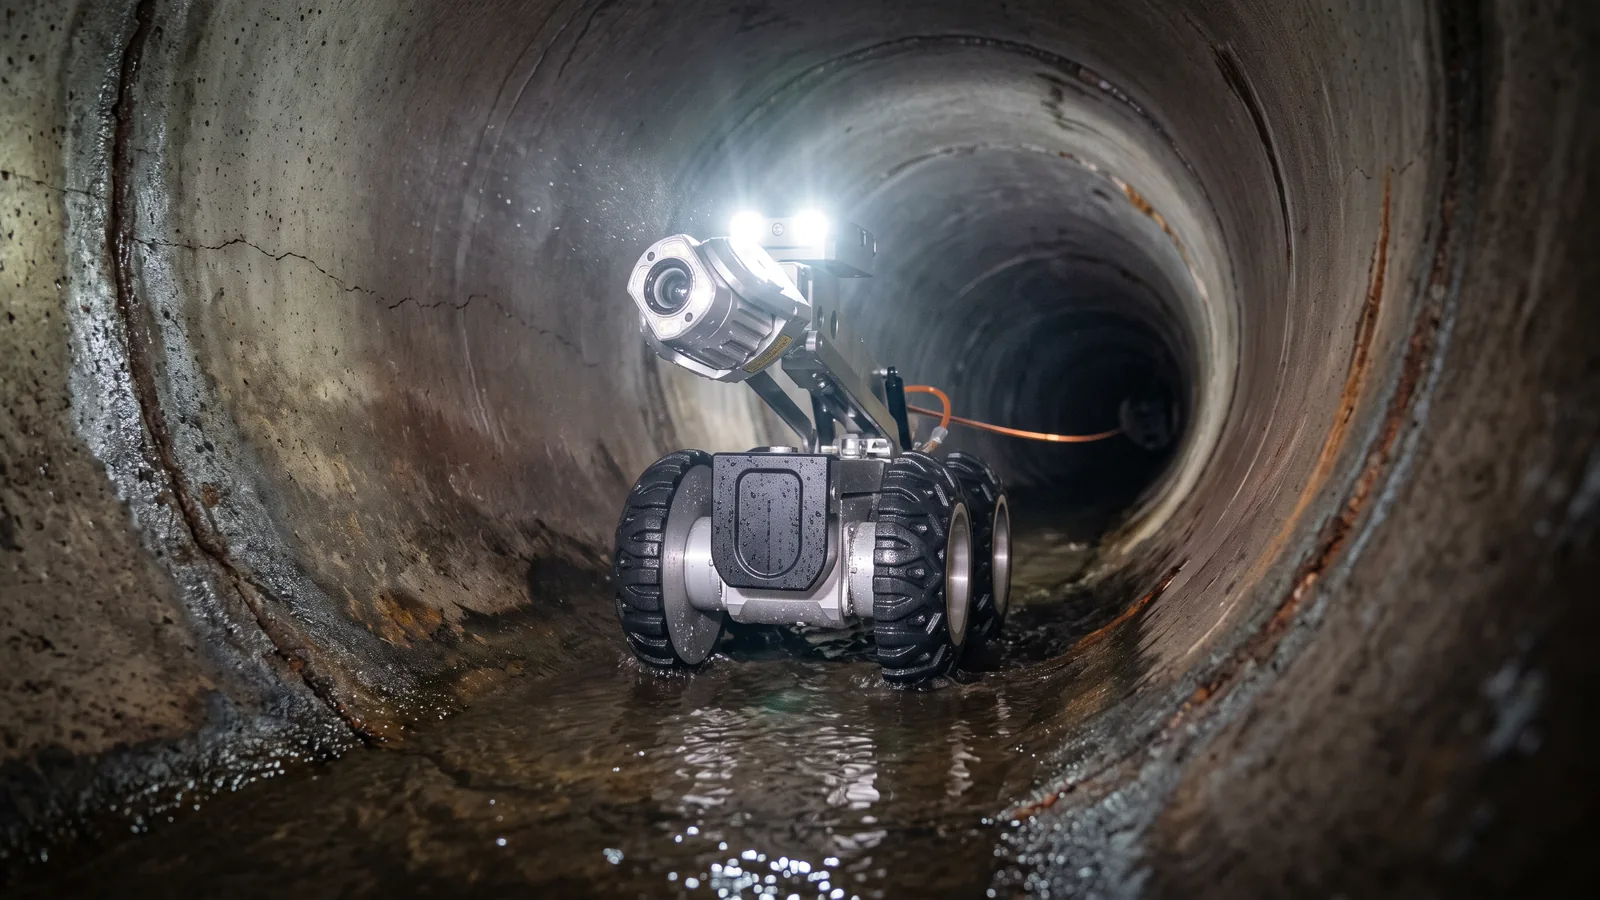 排水管道 CCTV 检测摄像机器人从检查井进入管道,拍摄管壁,由地面人员操控。技术人员负责诊断、缺陷编码和工程决策。
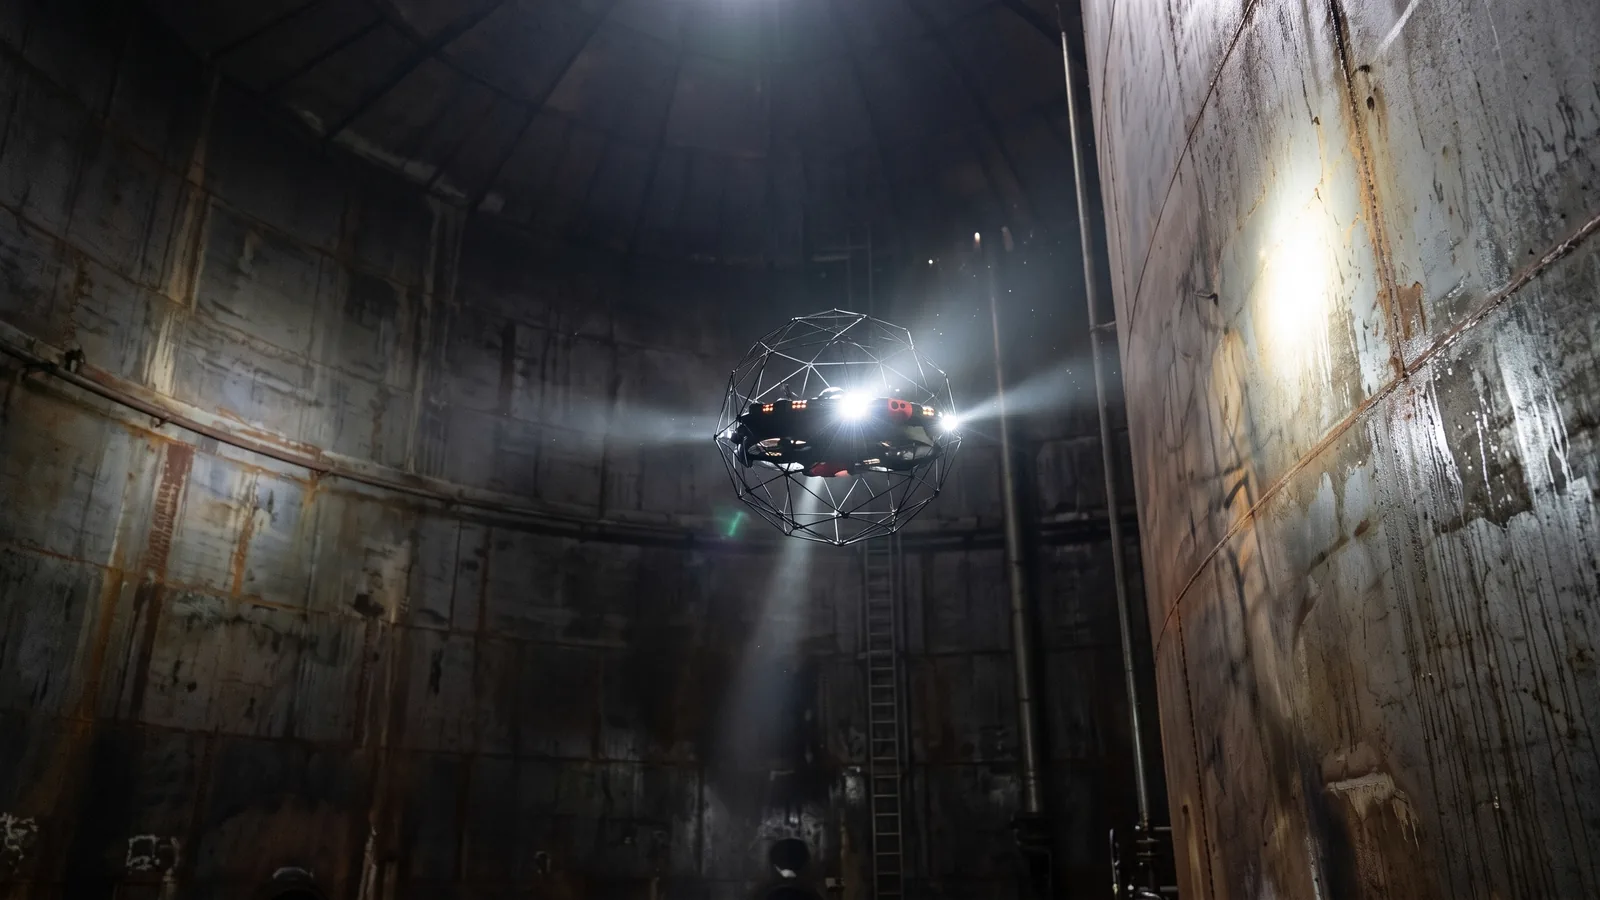 受限空间无人机检测无人机代替检测人员进入储罐、锅炉或筒仓,带回图像、视频和三维数据。检测人员负责分析、法定测量和维修决策。
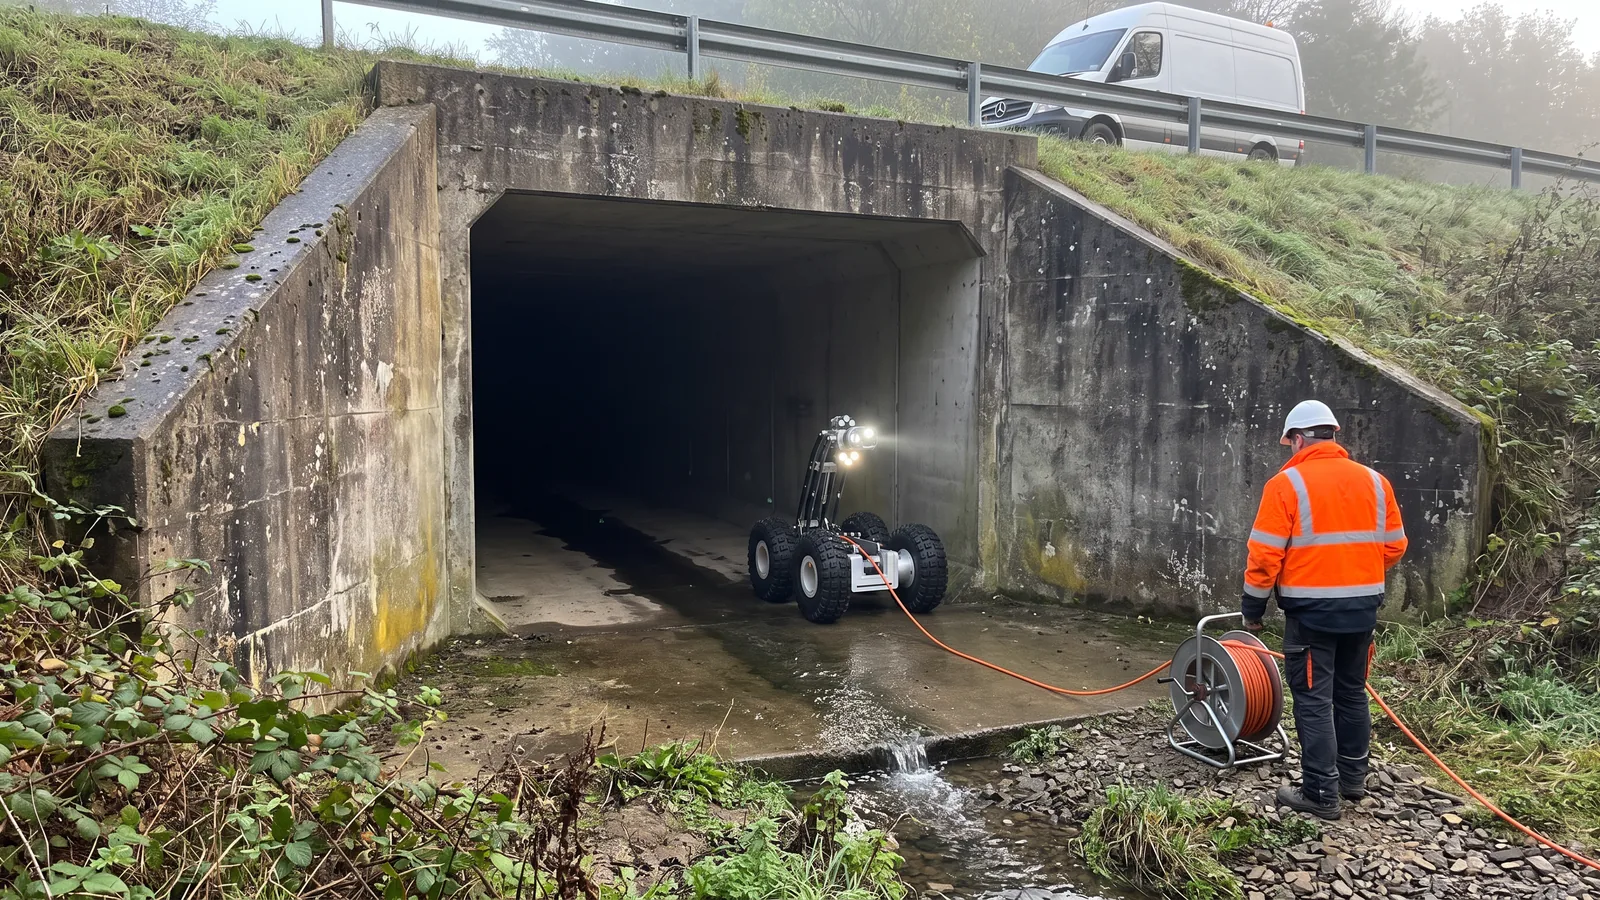 大口径污水管与涵洞检测机器人在大口径主干管、蛋形管和路下涵洞中行进,摄像头居中于断面,由地面操控。养护人员只在需要施工时才进入管道。
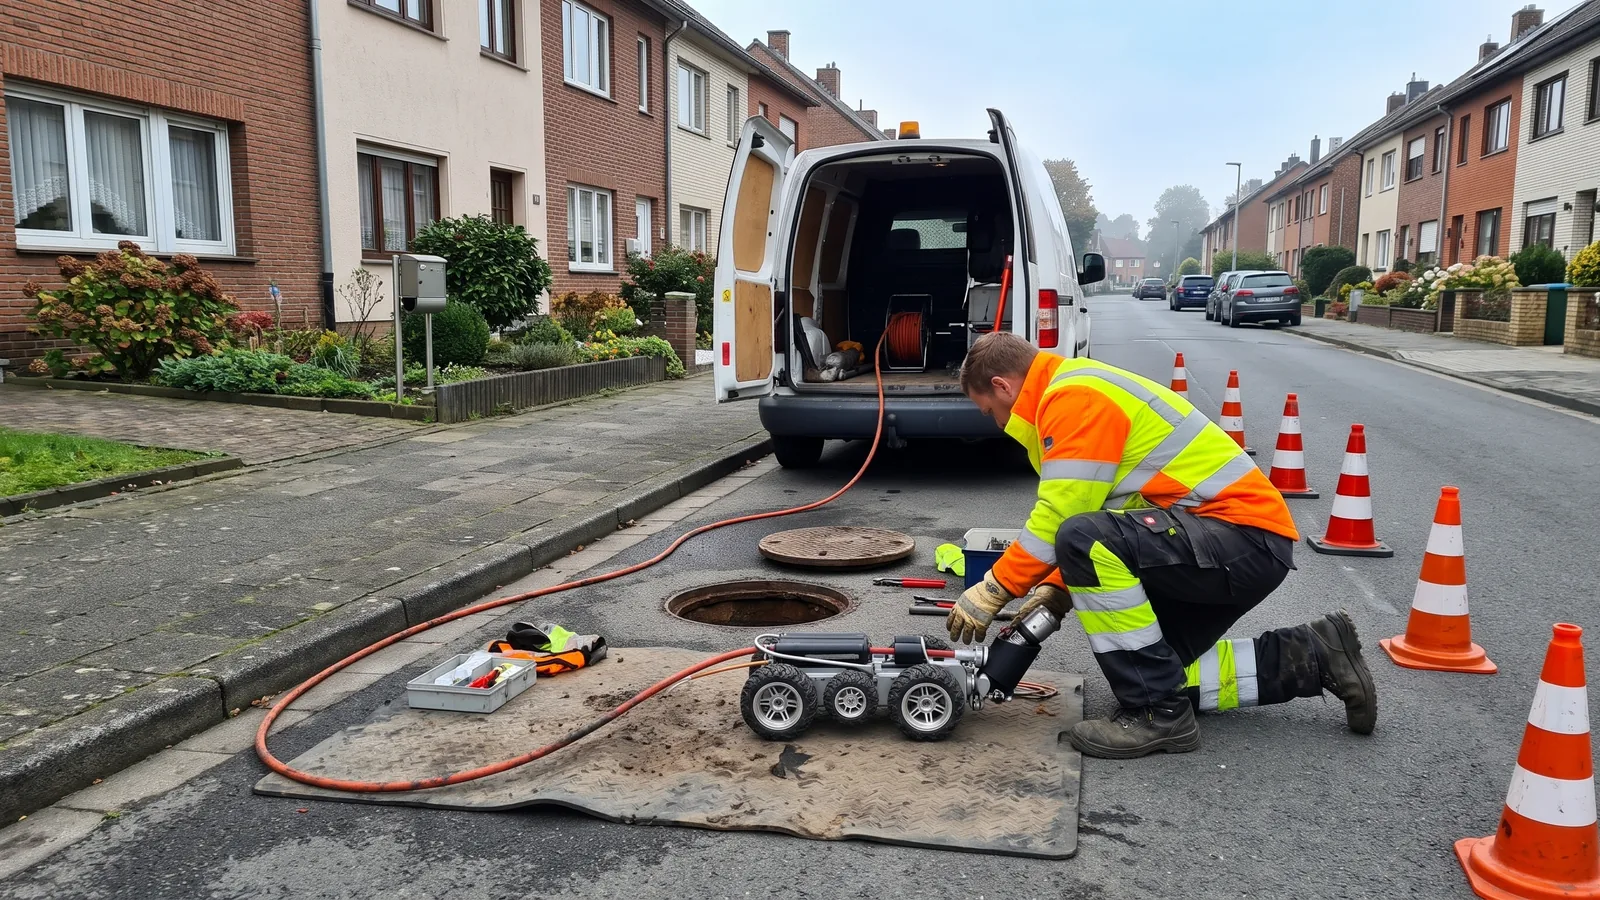 卫星摄像头支管检测爬行器沿主管行驶,停在支管接口处,将小型云台摄像头推入支管。无需破路、无需进入住户,即可检测建筑物的连接管。
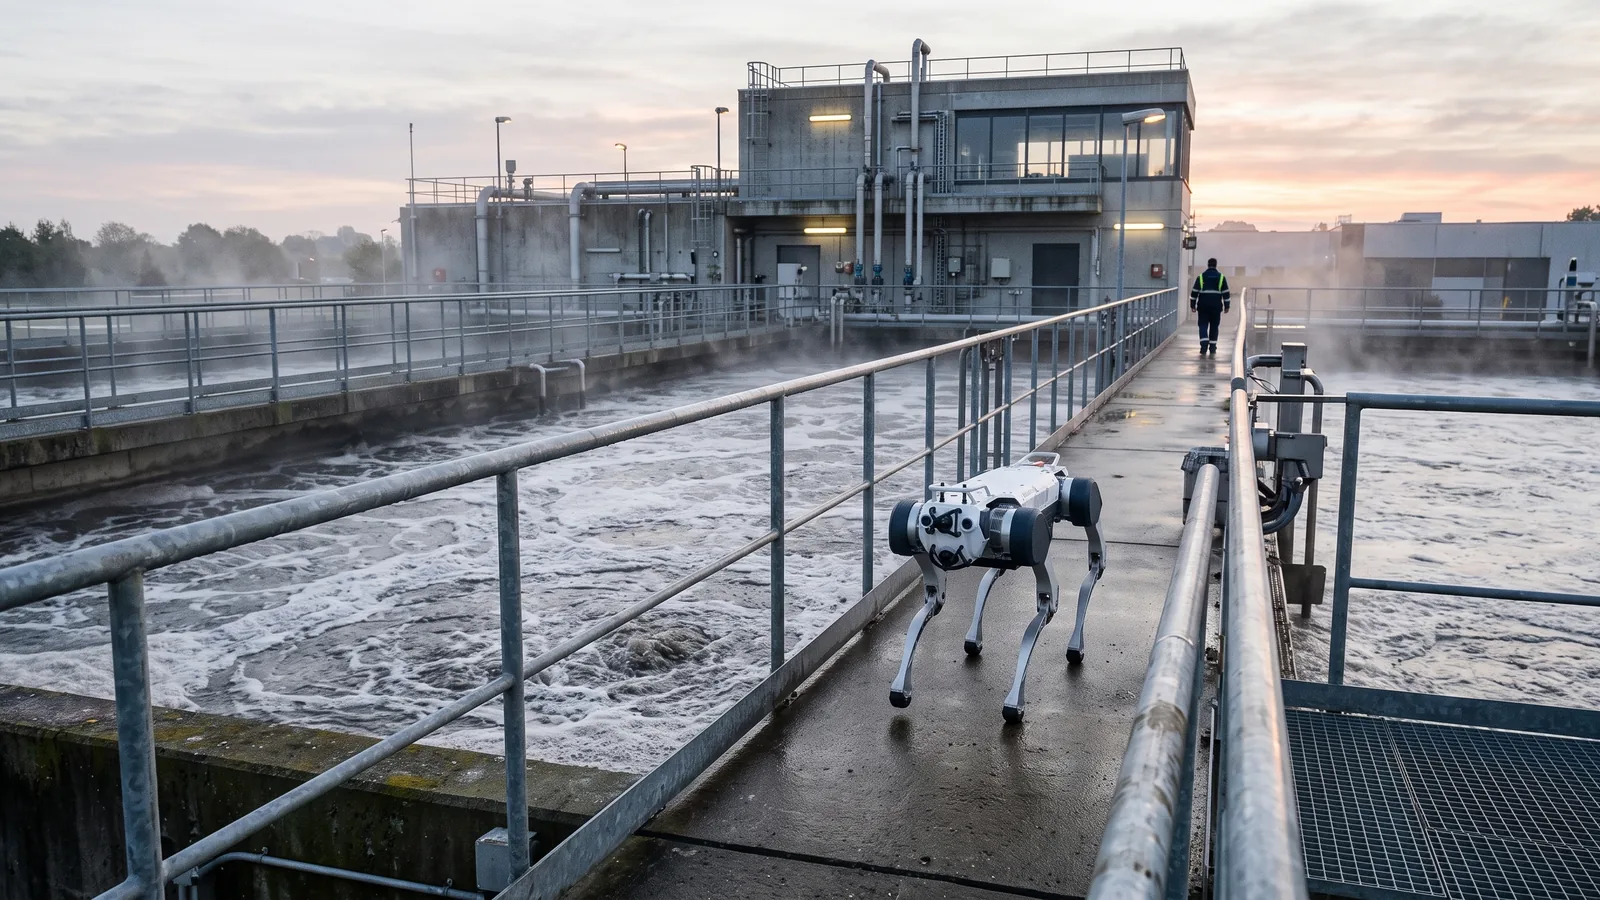 水处理厂巡检机器人按时巡视水池、水泵和电柜,带回图像、温度和读数。运行人员专注于处理异常和工艺控制。
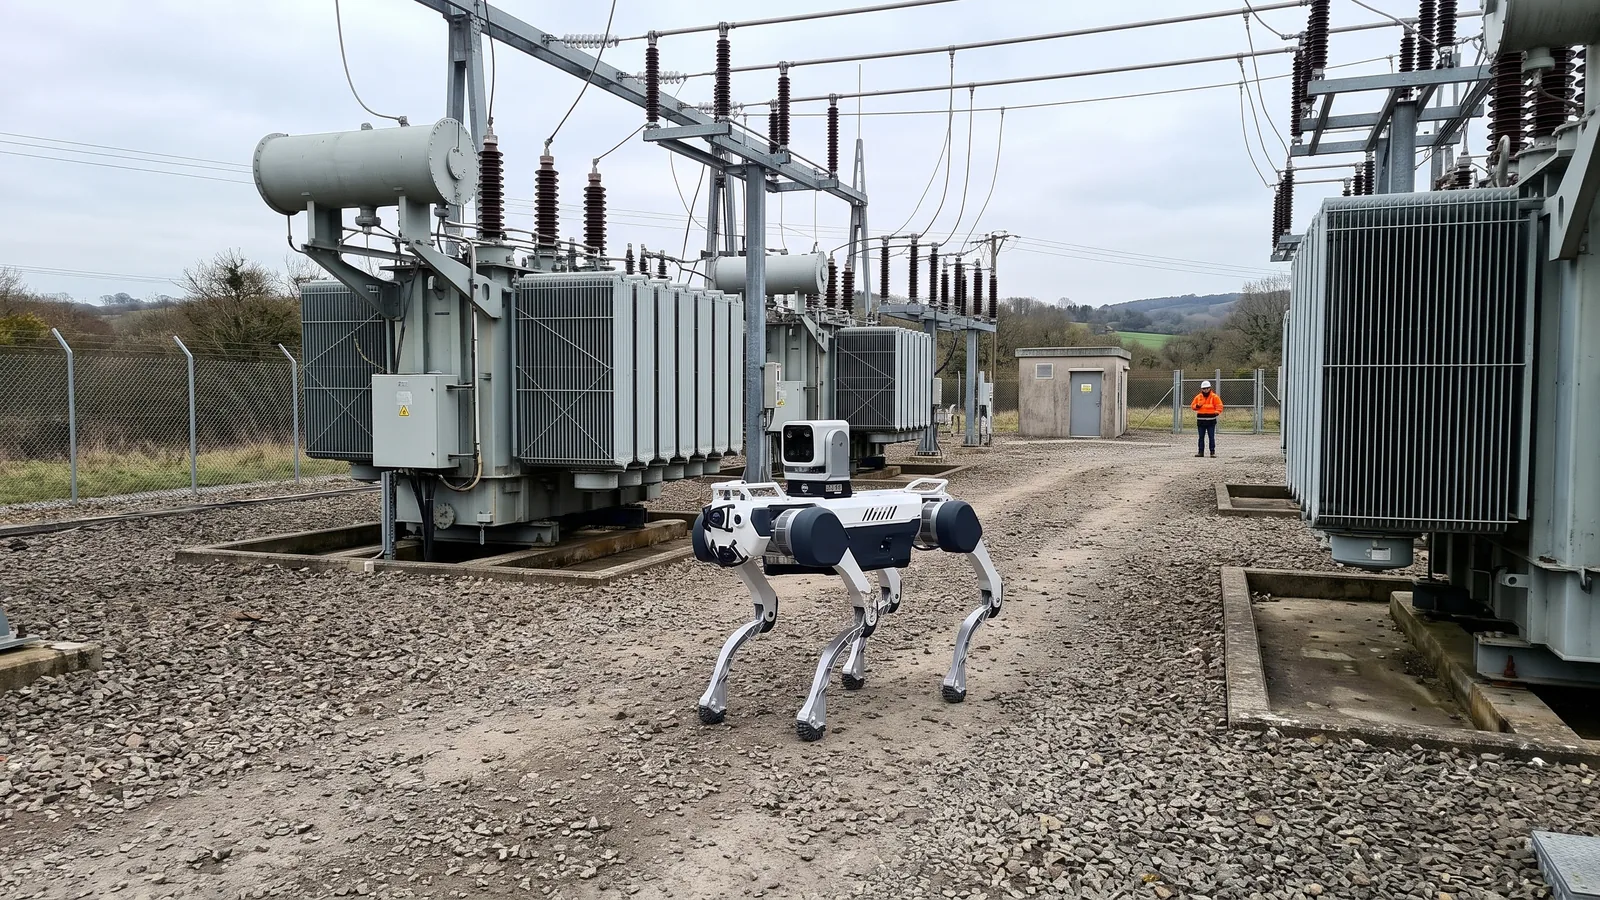 变电站巡检地面机器人巡视站内通道,机场无人机从空中飞越设备。二者共同记录温度、仪表和外观状态,无需每次巡检都派人到场。
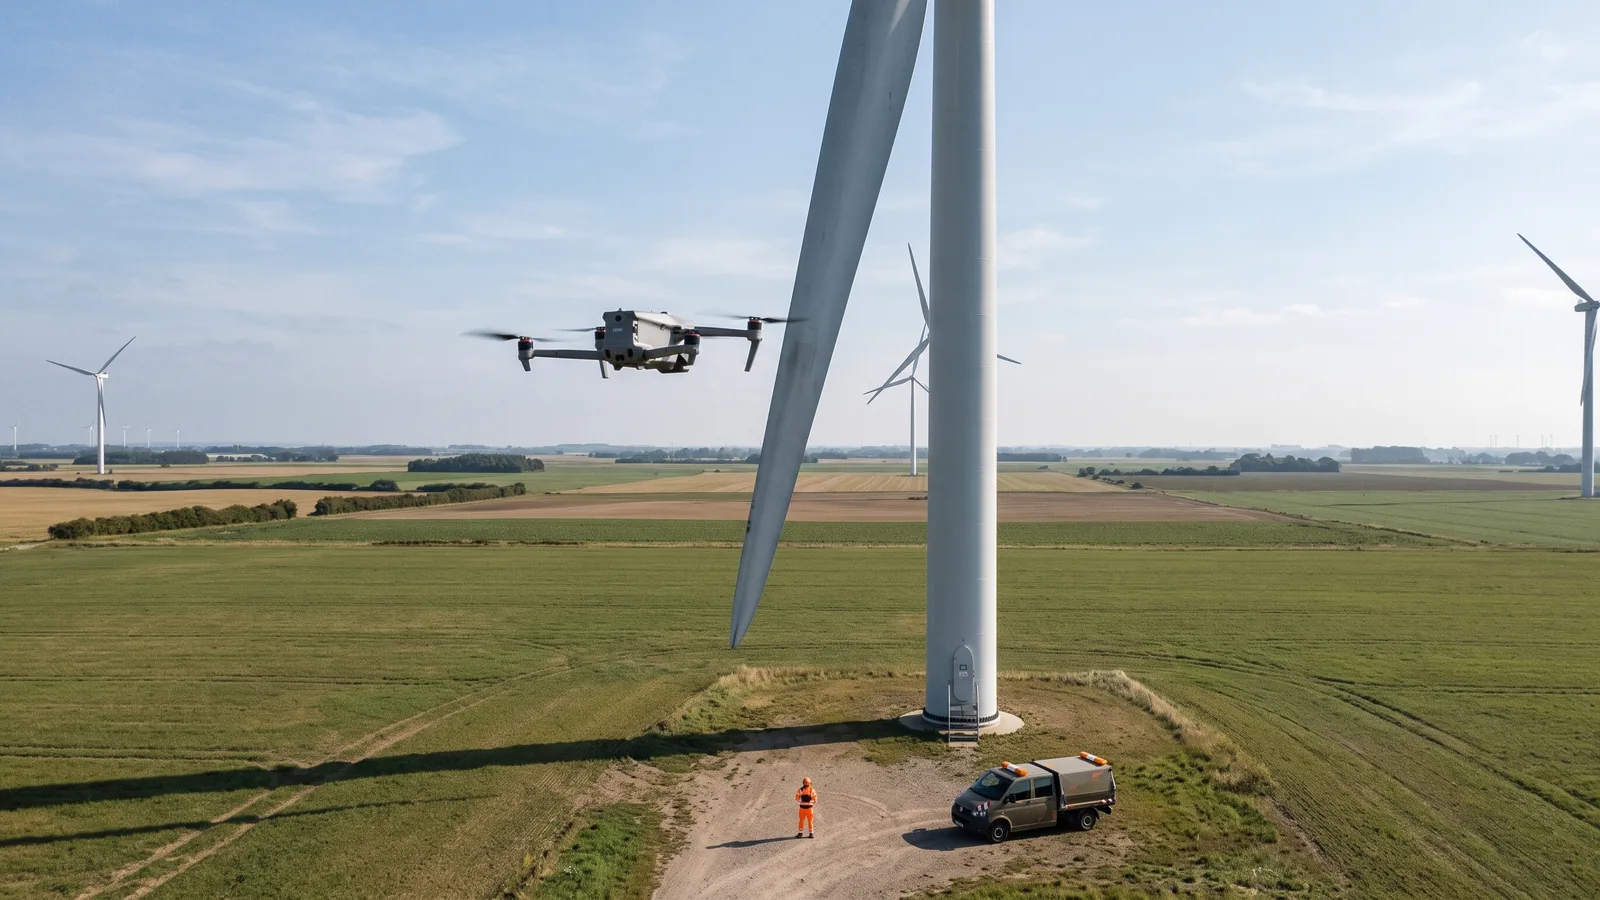 输电线路与风机无人机巡检无人机沿线路飞行并环绕风机,对绝缘子、接头和叶片进行可见光和热成像拍摄。维护人员只针对已确认的缺陷登高作业。