更新于
要点速览
更新于
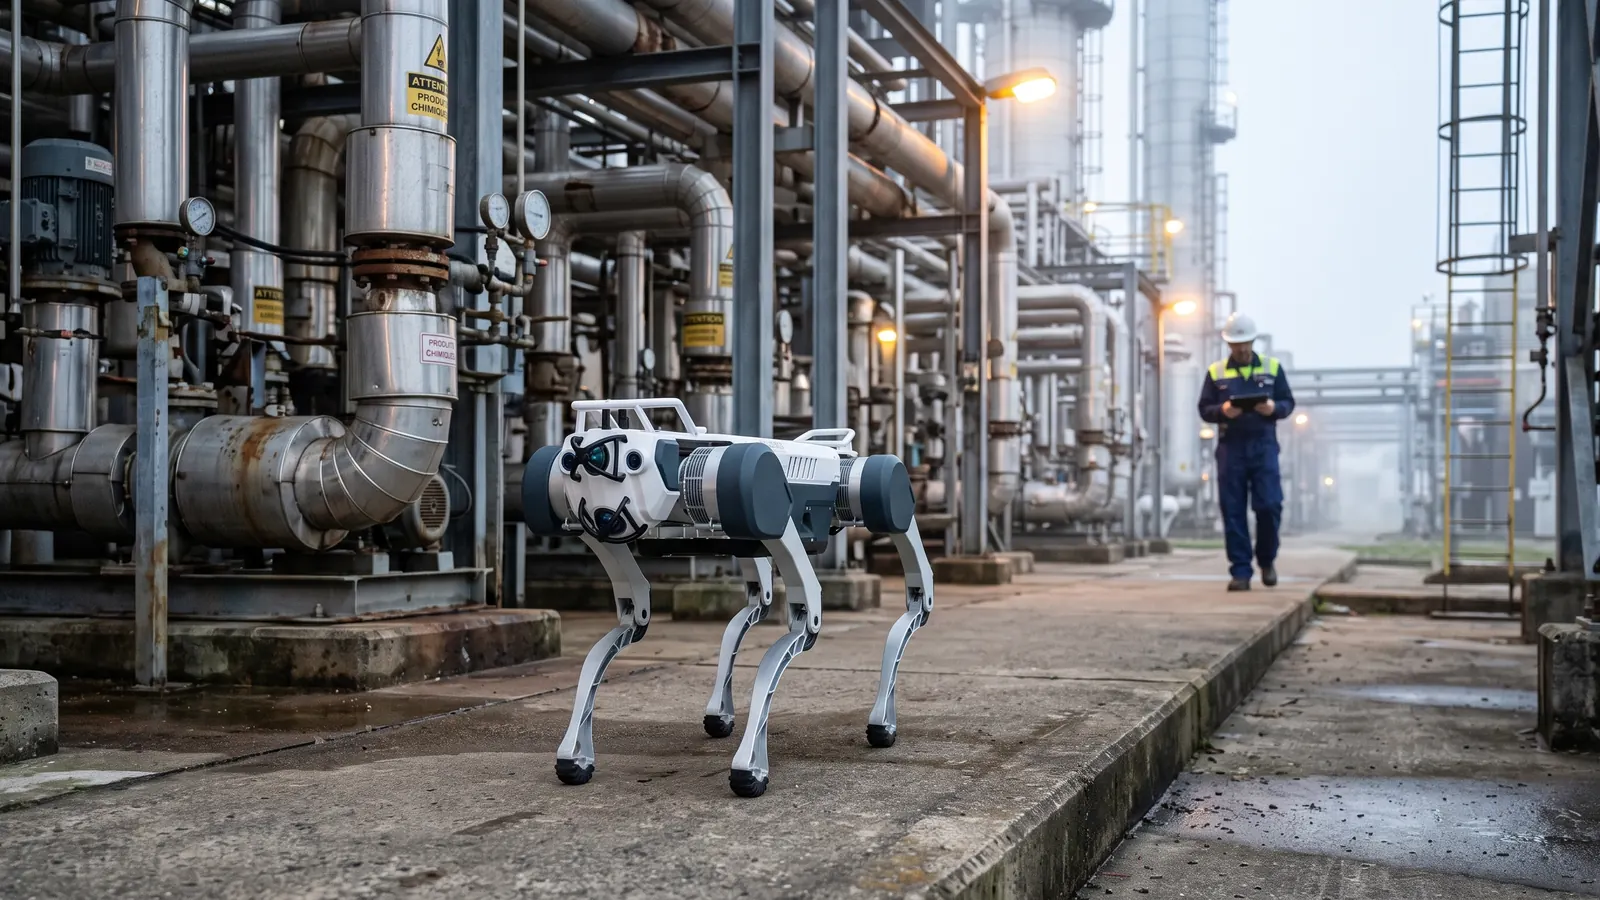
四足巡检机器人可自主完成工厂、变电站或化工园区的巡检路线,在各检查点采集图像、热成像和读数。
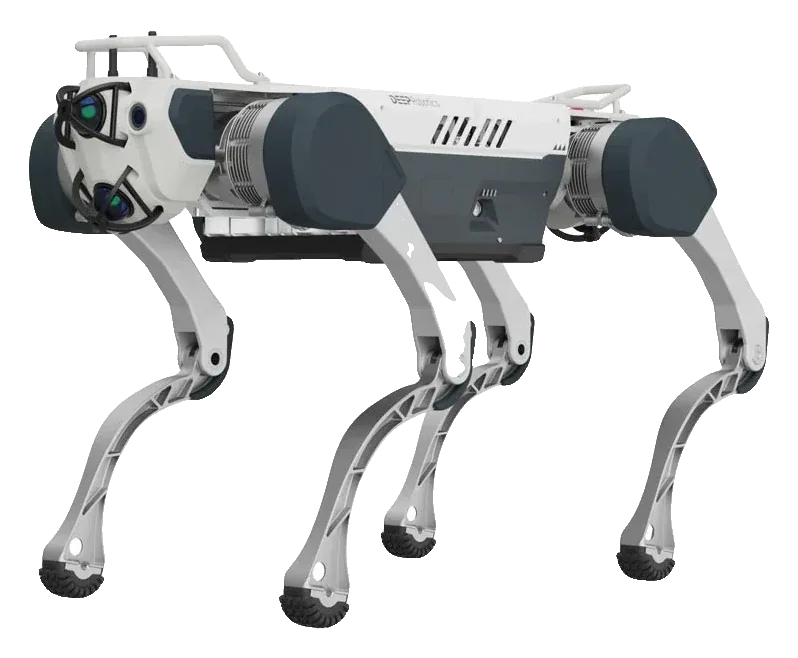
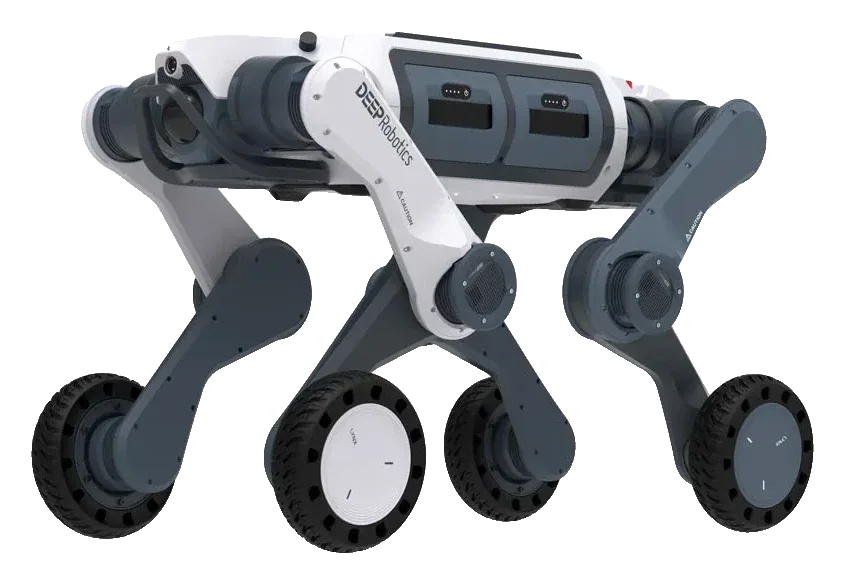
据制造商数据,DEEP Robotics X30 Pro 防护等级 IP67,工作温度 -20 至 55 °C,可攀爬 45° 楼梯和坡道,每块电池续航 2.5 至 4 小时。
Robot Distribution 根据现场配置传感器、录入巡检路线、培训团队并提供维护,可购买、租赁或采用 RaaS 模式。
为什么
工业巡检
在工业现场,运行巡检高度重复:同样的泵、同样的仪表、同样的电机,日夜不停。巡检路线还会经过噪声大、温度高、位于高处或存在风险的区域,人员停留时间越短越好。
四足机器人按时完成巡检,每次拍摄角度一致。带时间和位置的数据能更早暴露趋势变化,技术人员把时间留给诊断和维修。
流程
有机器人参与的一次巡检流程。
一次录入巡检路线
部署时完成现场建图并设定检查点:电气柜、阀门、仪表、电机轴承、可能的泄漏点。
机器人按时出发
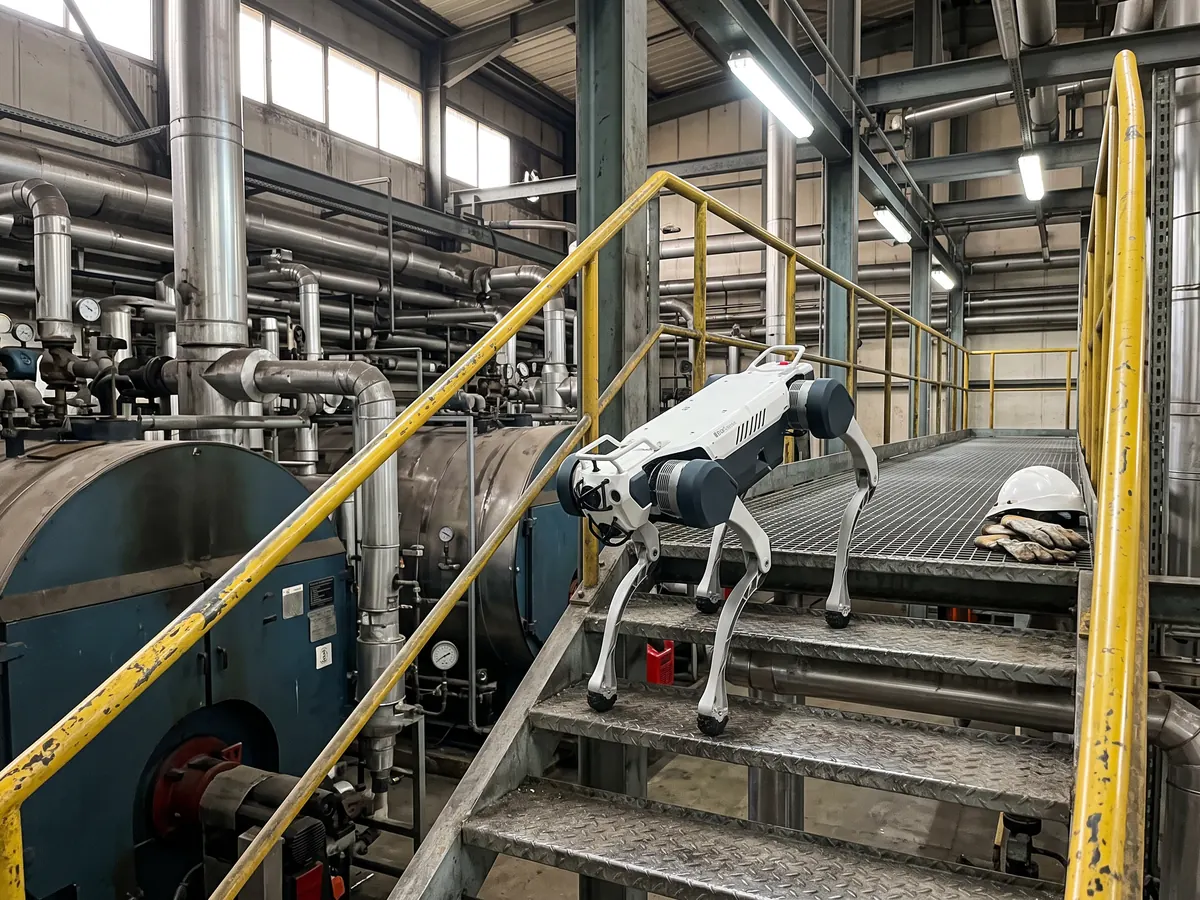
离开充电站,沿路线行进,攀爬金属楼梯、通过格栅地板,遇到障碍物和人员会停下。
逐点采集
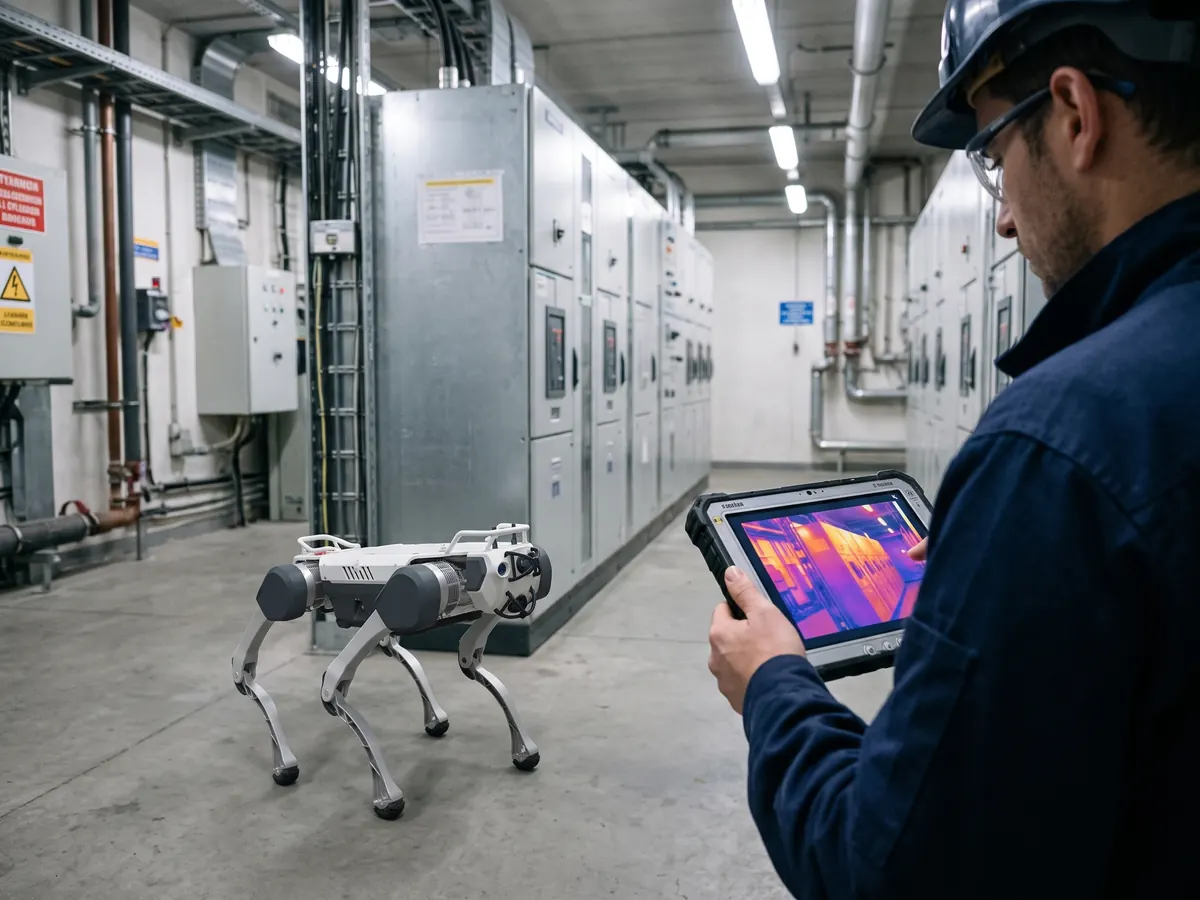
在每个检查点转向目标,根据现场配置的传感器记录照片、视频、热成像或气体读数。
团队处理异常
数据传回监控中心。发现热点、指针越限或疑似泄漏时,由技术人员到场核查。
安装之前
安装前现场勘察要确认的事项。
实际路线
记录整条路线上的楼梯、格栅、门槛、坡道和狭窄通道,确保机器人能全程独立完成。
防爆分区
核查 ATEX 防爆分区。机器人只有获得相应认证才能进入防爆区,否则巡检路线绕开该区域。
网络与监控
路线上的 Wi-Fi 或专网覆盖情况,以及数据如何接入您的监控系统或设备管理系统。
合适的传感器
热像仪、光学变焦、气体检测仪、拾音器:按每个检查点的需要选择,而不是标准套装。
常见问题
现场负责人关于机器人巡检的常见问题。
机器人能在夜间和户外工作吗?
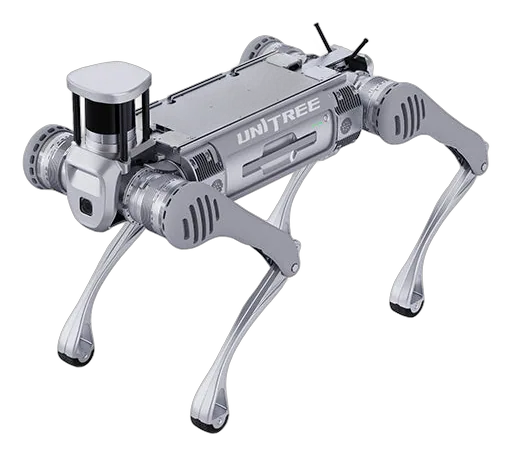
可以。据制造商数据,DEEP Robotics X30 Pro 防护等级 IP67,工作温度 -20 至 55 °C,感知系统可在黑暗中工作。Unitree B2 同为 IP67,DEEP Robotics LYNX M20 为 IP66。
一块电池能巡检多久?
制造商标称 X30 Pro 续航 2.5 至 4 小时并支持快速换电,Unitree B2 为 4 至 6 小时。较长的巡检可拆分为多条路线,或换电后继续。
机器人能读取仪表、发现泄漏吗?
机器人携带传感器,每次以相同角度到达指定位置。仪表识读、热成像和气体检测取决于勘察时为现场选定的传感器和软件。
可以在我们现场测试吗?
可以:在部分巡检路线上演示,或短期租赁,在真实工况下验证后再做决定。
应用场景
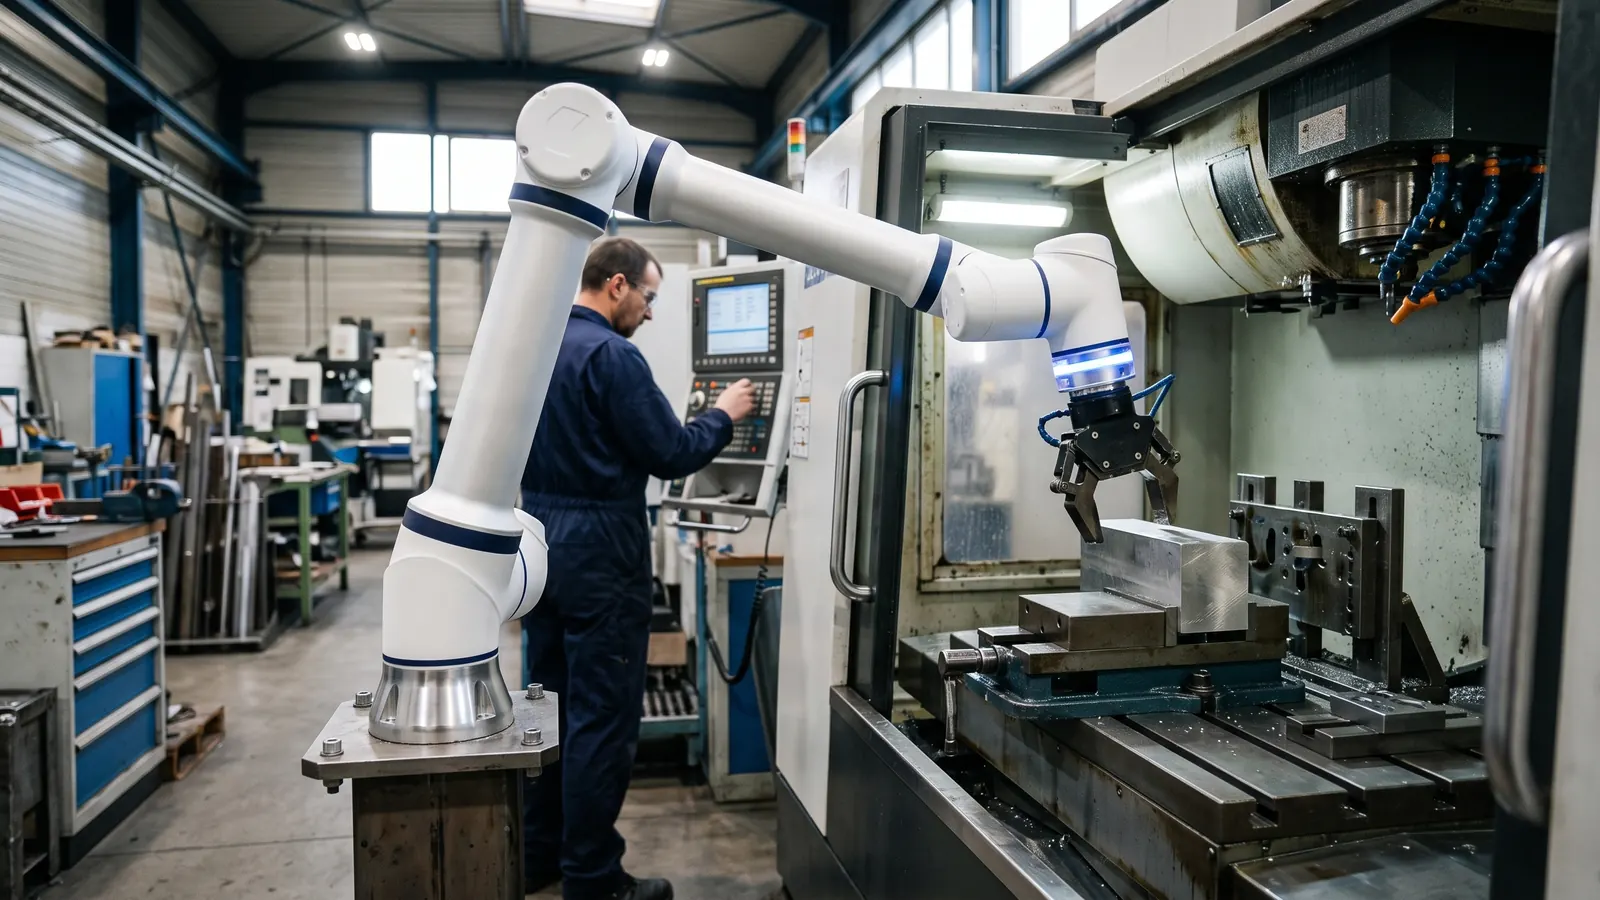 CNC 机床上下料协作机器人在机床门前完成重复动作,调机员专注于程序、刀具、尺寸检测和首件确认。
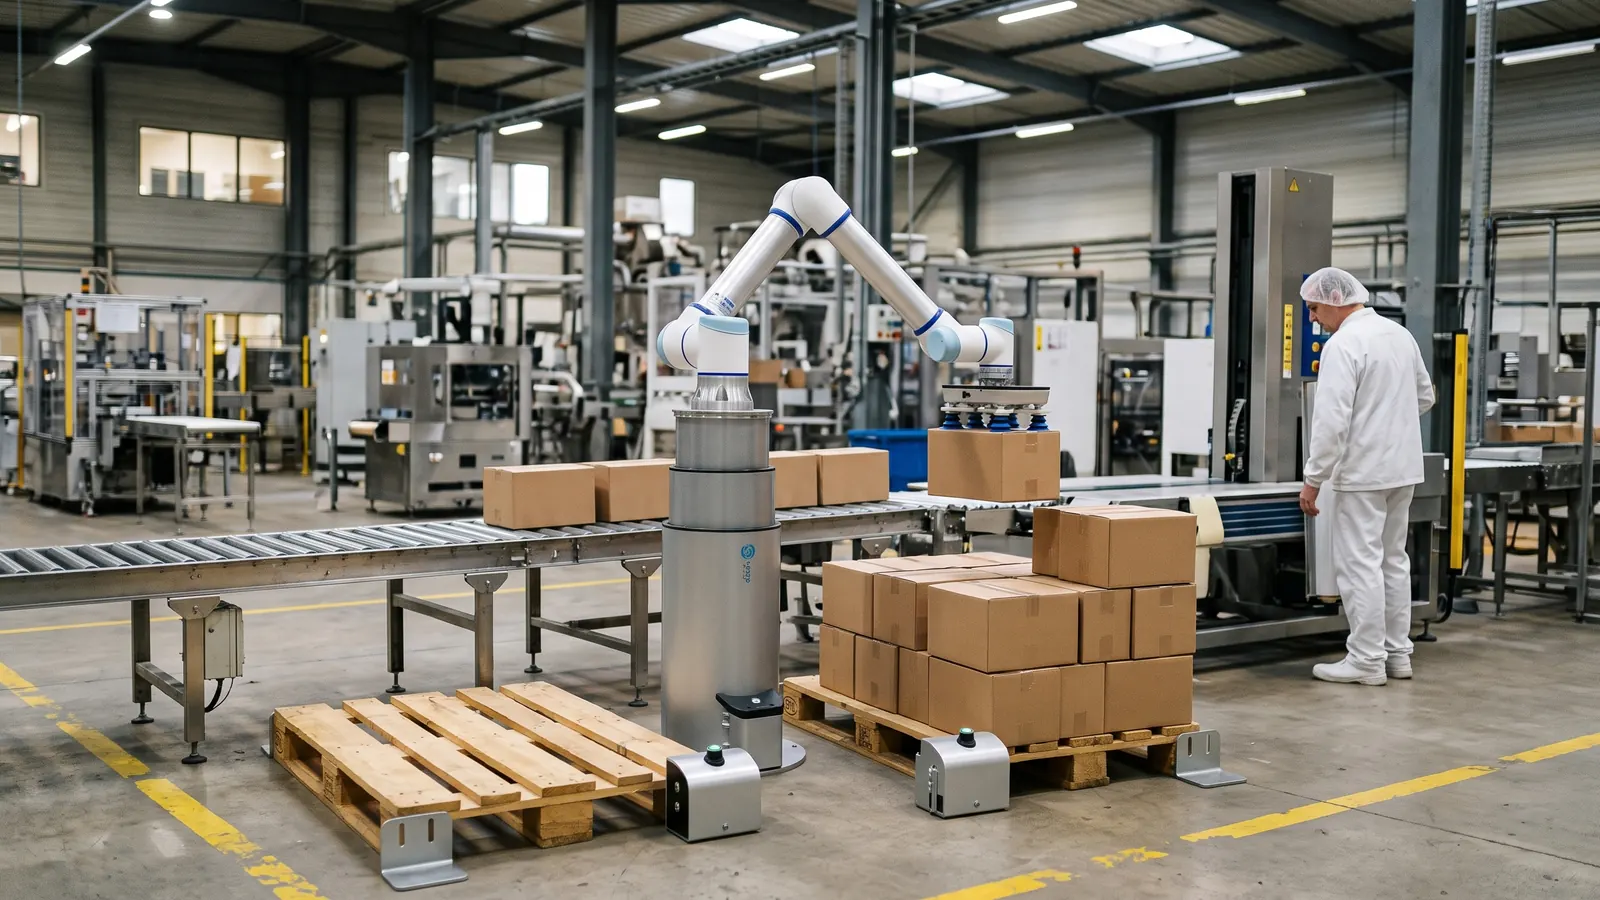 产线末端码垛协作机器人在产线末端码垛,操作员不再搬箱,转而负责补料、缠膜、运走满托和监控生产。
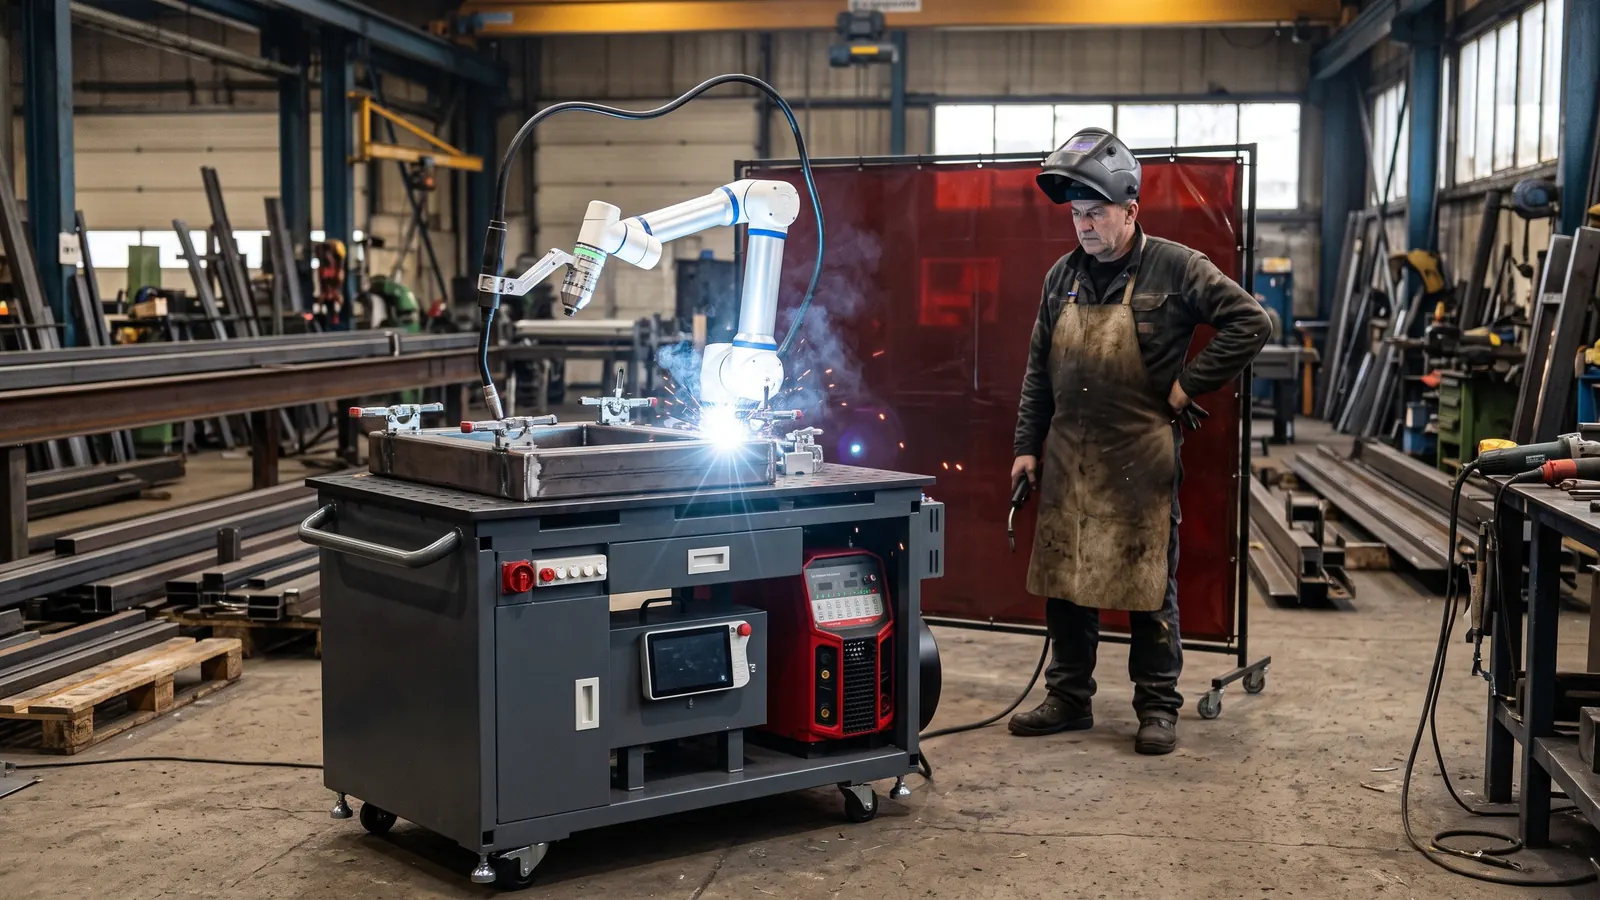 协作焊接焊工保留核心技艺:备料、点焊定位、参数设置和焊缝检验,协作机器人承担批量中的重复焊缝。
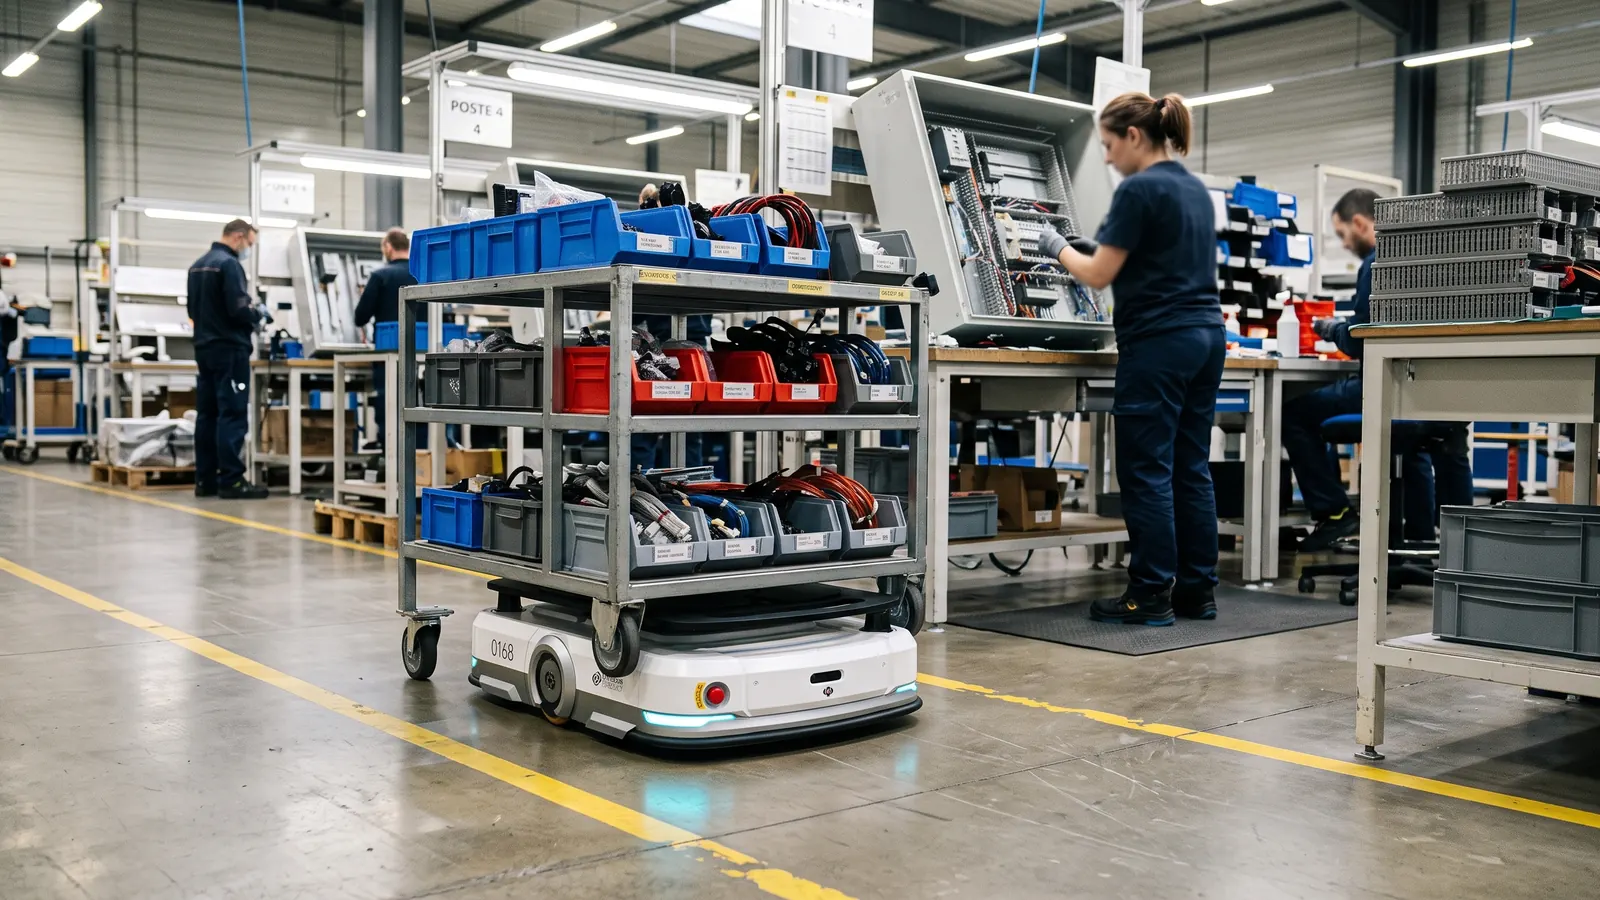 线边物料配送移动机器人在仓库和产线之间循环配送,操作员不再离开工位取料,仓管员专注备料而不是来回运送。
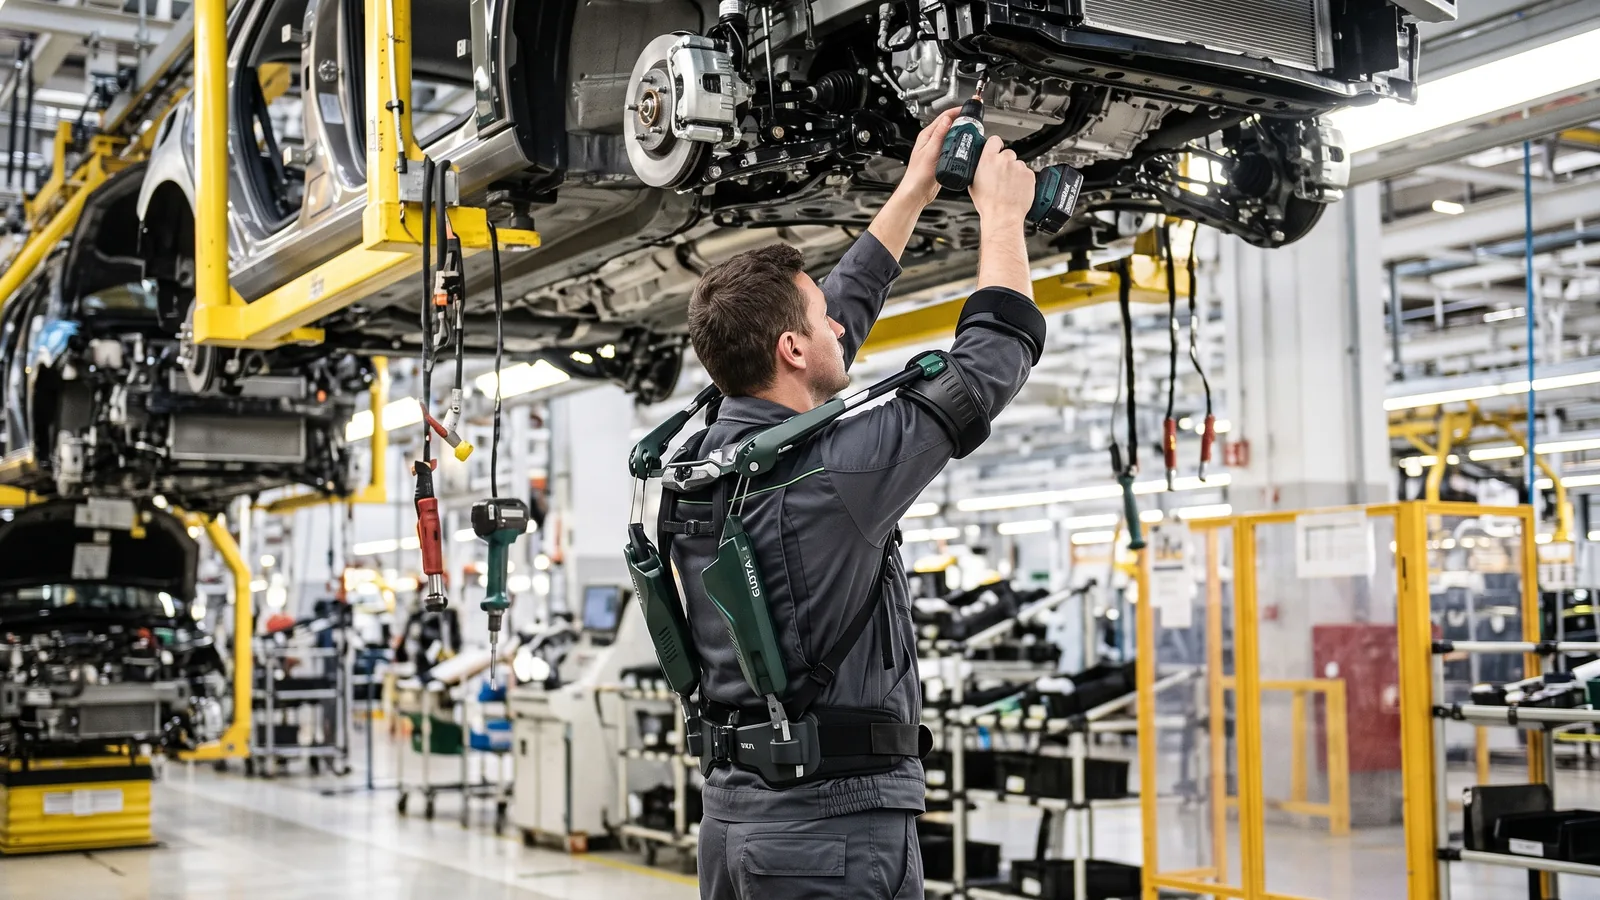 举臂作业外骨骼当手臂抬到胸部以上时,肩部外骨骼为手臂提供支撑,无需改变工具或动作。操作人员保持作业精度,设备分担部分手臂重量。
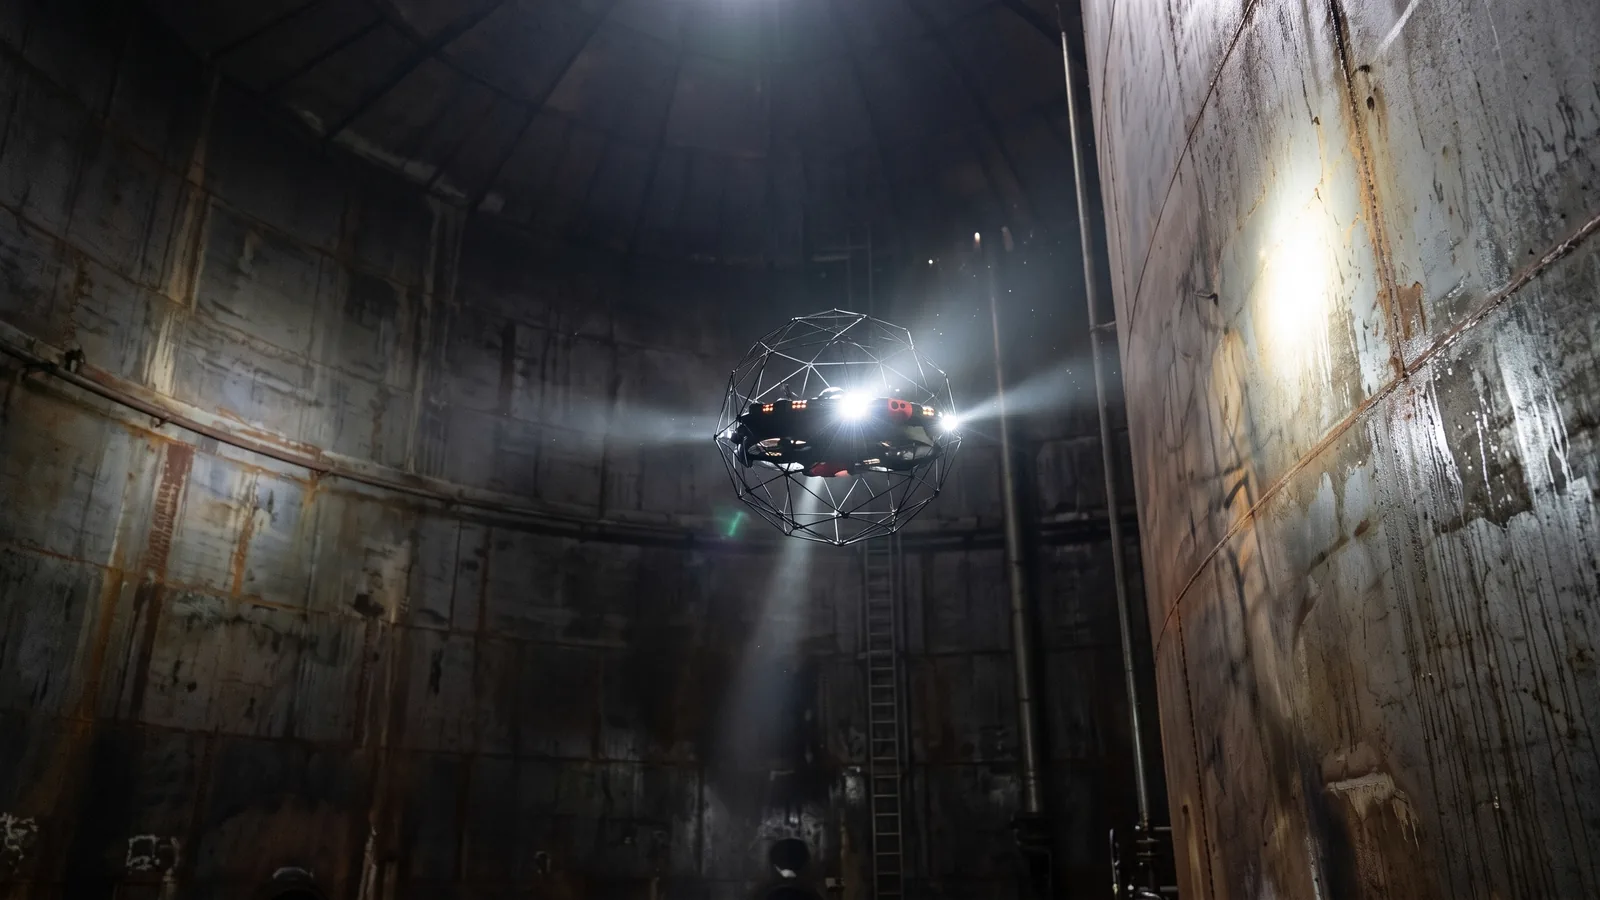 受限空间无人机检测无人机代替检测人员进入储罐、锅炉或筒仓,带回图像、视频和三维数据。检测人员负责分析、法定测量和维修决策。