Humanoïdes
- Hauteur
- 132 cm
- Degrés de liberté
- 23 DOF
- Poids
- 35 kg
Sur commande
À partir de 14 290 € HTou dès 489 €/mois en RaaS
Mis à jour le
MÉTIER · INSPECTION, R&D ET ÉDUCATION
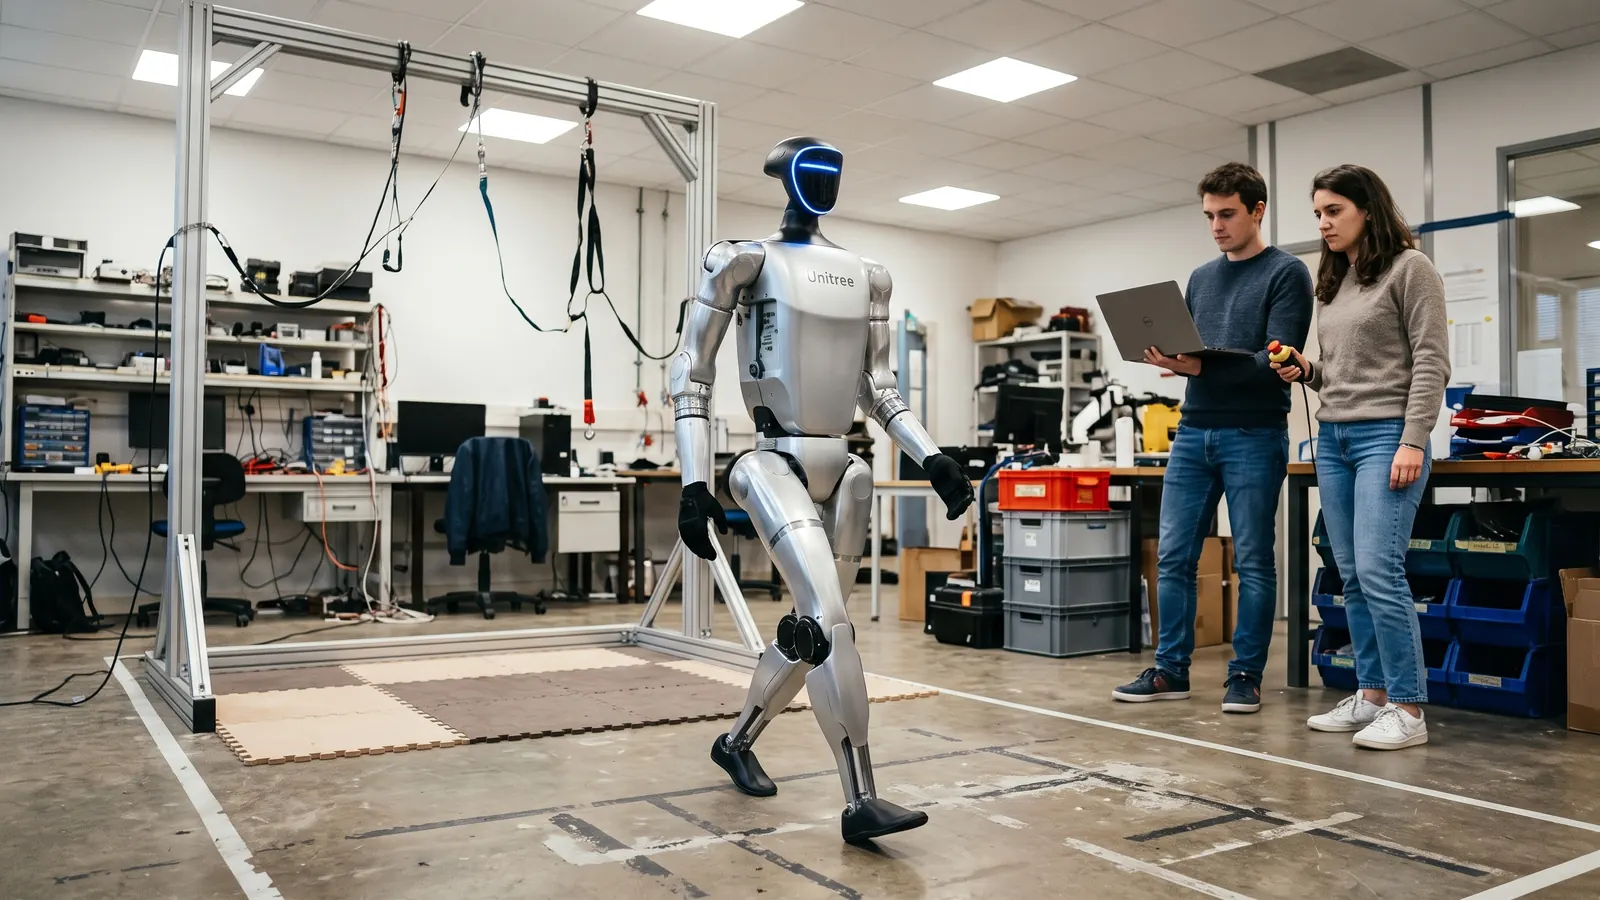
Le laboratoire travaille sur un vrai corps humanoïde : il entraîne ses politiques en simulation, les transfère sur le robot et mesure ce qui tient dans le monde réel.
Mis à jour le
Un humanoïde de recherche sert de plateforme aux laboratoires et aux universités pour la locomotion, la manipulation, l'apprentissage par imitation ou par renforcement et l'interaction humain-robot.
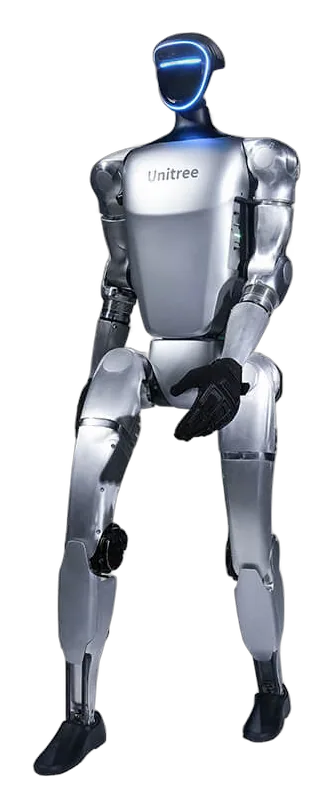
Le Unitree G1 mesure 1,32 m, pèse environ 35 kg, compte 23 degrés de liberté (jusqu'à 43 en version EDU) et tient environ 2 h selon son fabricant.
Robot Distribution conseille la plateforme selon le programme de recherche, la livre, la met en service avec l'équipe et assure le support et la maintenance.
POURQUOI
L'IA incarnée se valide sur un corps réel : une politique de marche ou de manipulation qui fonctionne en simulation doit encore tenir avec les frottements, les chocs, les capteurs bruités et les sols imparfaits. Pour cela, un laboratoire a besoin d'une plateforme ouverte, robuste et disponible, pas d'un prototype maison.
Le choix dépend du programme : un humanoïde compact et léger pour multiplier les essais de locomotion, une plateforme plus puissante pour la manipulation à deux bras, un corps doux et capteur de contact pour l'interaction humain-robot.
DÉROULÉ
Livraison, prise en main, configuration du poste de développement et règles de sécurité de la salle d'essais, avec l'équipe de recherche.
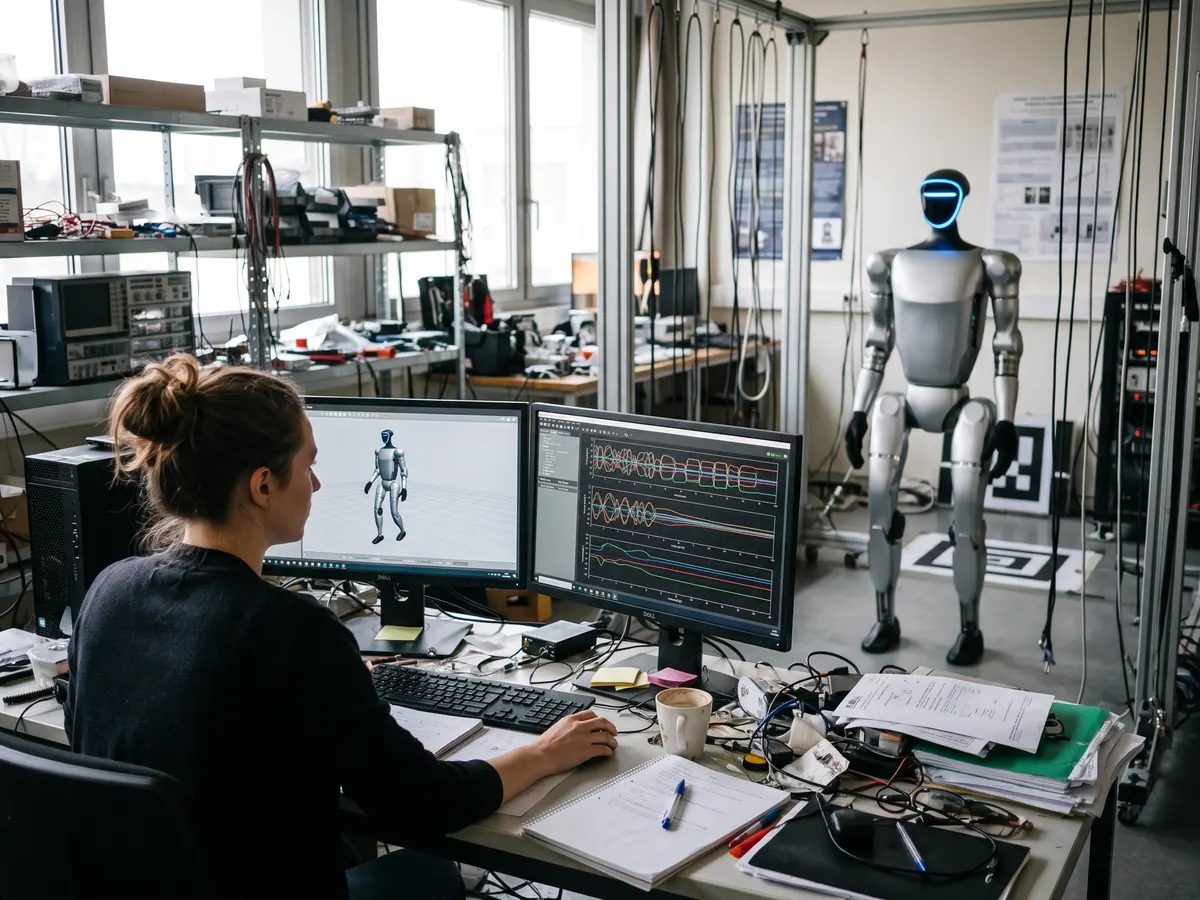
L'équipe entraîne ses contrôleurs ou ses modèles sur le modèle numérique du robot, puis prépare le transfert vers le matériel.
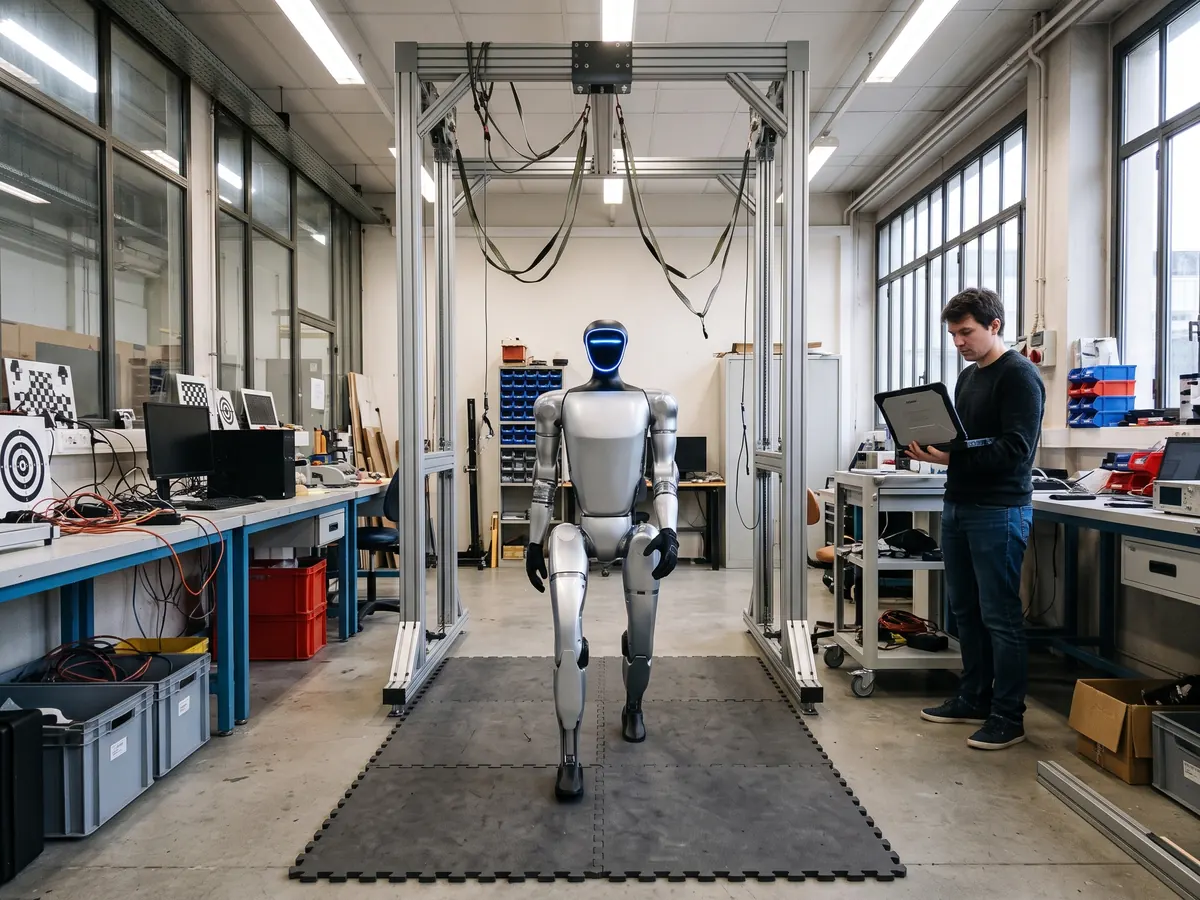
Les premiers essais sur le robot réel se font suspendu ou assuré, puis en marche libre une fois le comportement stable.
Journaux des articulations, images et mesures sont enregistrés à chaque essai pour corriger la politique et préparer les publications.
LES ROBOTS
Humanoïdes
Humanoïdes
Humanoïdes
Humanoïdes
AVANT D'INSTALLER
Locomotion, manipulation, interaction ou démonstration : il détermine le nombre de degrés de liberté, les mains et la puissance de calcul utiles.
Accès aux articulations, interfaces de développement et modèle du robot pour la simulation : ce que la version choisie permet vraiment.
Surface dégagée, sol, portique ou harnais de sécurité, zone balisée et procédure d'arrêt d'urgence.
Qui intervient en cas de casse, quelles pièces sont disponibles et comment les demandes sont traitées, avant que le projet n'en dépende.
RÈGLES ET NORMES
Un humanoïde de recherche relève à la fois du droit des machines, de normes encore en cours d'écriture et des obligations du laboratoire envers ses agents et ses participants.
Le règlement (UE) 2023/1230 remplace la directive Machines et s'applique à partir du 20 janvier 2027. Son article 2, paragraphe 2, point m), exclut les machines spécialement conçues et construites à des fins de recherche pour un usage temporaire en laboratoire. Un humanoïde acheté sur catalogue n'entre pas forcément dans ce cas : demandez quel marquage et quelle déclaration de conformité accompagnent le robot commandé.
Le projet ISO/CD 25785-1, à l'étude au comité ISO/TC 299, porte sur les exigences de sécurité des robots mobiles industriels à stabilité dynamique, bipèdes compris, dans des lieux à accès public restreint. C'est un projet de comité, pas une norme publiée. Le laboratoire peut en suivre l'avancement pour anticiper, sans s'y référer comme à un texte en vigueur.
L'article R4121-1 du Code du travail impose à l'employeur de transcrire l'évaluation des risques dans un document unique tenu à jour, par unité de travail. Chute du robot, zones de pincement et procédure d'arrêt d'urgence y ont leur place. Vérifiez avec votre conseiller de prévention que la zone d'essais de l'humanoïde y figure.
Dès qu'une étude d'interaction humain-robot filme ou enregistre des participants, le RGPD s'applique. La CNIL rappelle que la recherche n'est pas en soi une base légale : consentement, mission d'intérêt public ou intérêt légitime doivent être choisis avant la collecte. Le consentement RGPD est distinct de l'accord pour participer à l'étude. Validez le cadre avec votre délégué à la protection des données.
Information générale, pas un conseil juridique.
FAQ
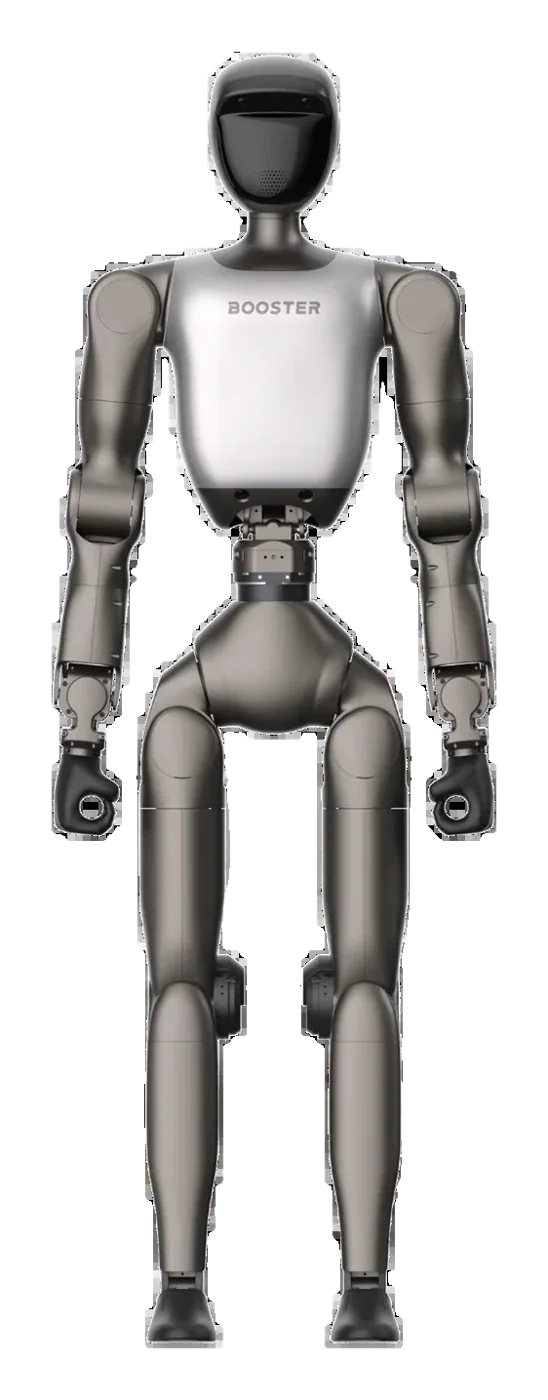
Une plateforme compacte limite les risques et les coûts de casse. Le Unitree G1 (1,32 m, environ 35 kg) est piloté par apprentissage par imitation et par renforcement selon son fabricant ; le Booster T2 (environ 1,40 m, 31 degrés de liberté) marche jusqu'à 3 m/s.
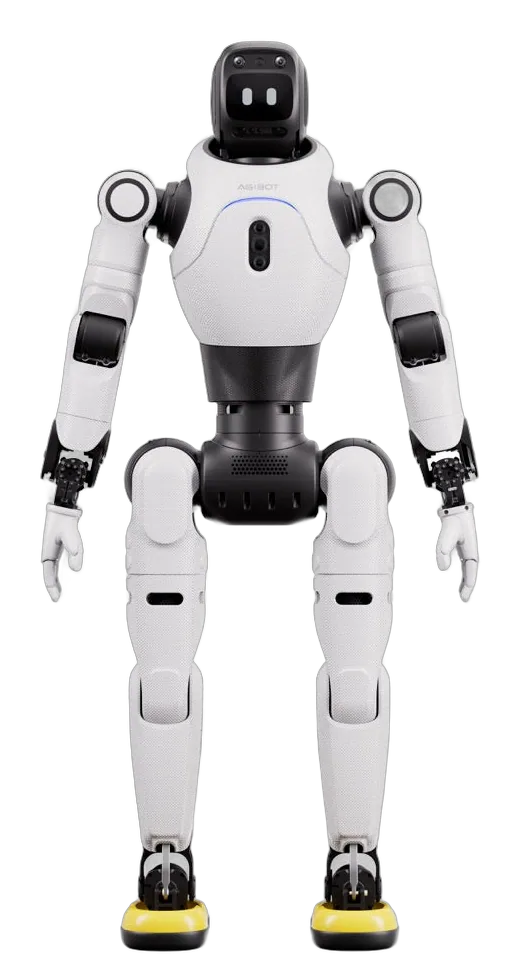
Le Booster T2 annonce 10 kg de charge à deux bras et des bras à 7 degrés de liberté ; l'AGIBOT X2 Ultra compte 31 degrés de liberté et accepte des mains et pinces de la marque, vendues séparément, selon leurs fabricants.
Oui, c'est l'objet des versions de développement : version EDU du G1, versions Education et Professional du T2, développement secondaire sur le X2 Ultra. Le niveau d'accès diffère selon la version, et nous le vérifions avec vous avant la commande.
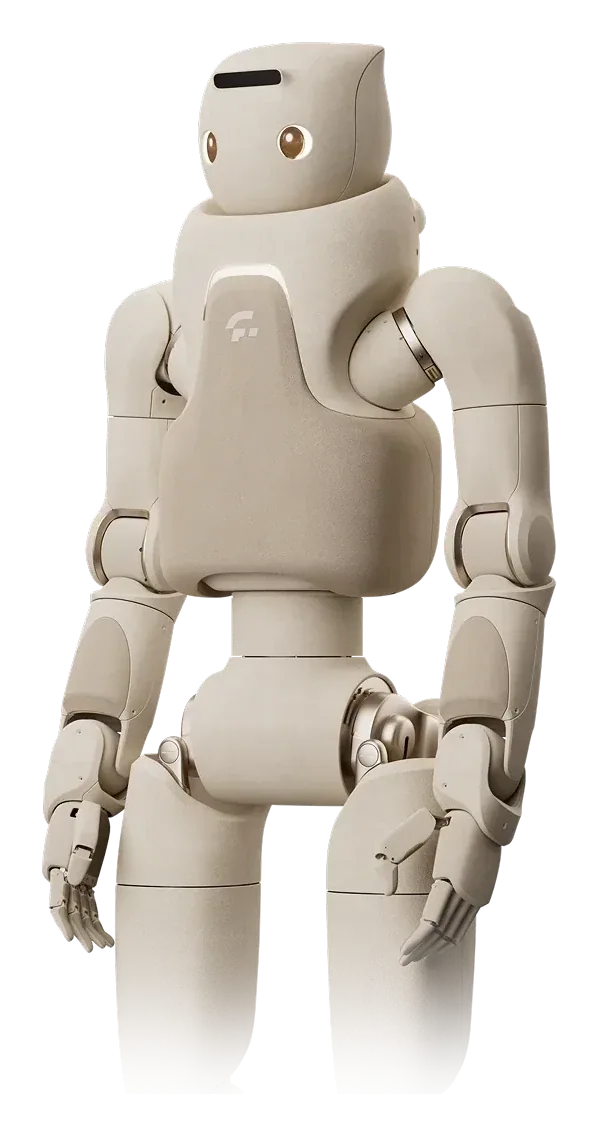
Le Fourier GR-3 est conçu pour l'interaction : 1,65 m, 55 degrés de liberté, une enveloppe souple et 31 capteurs de pression selon son fabricant.
MÉTIERS
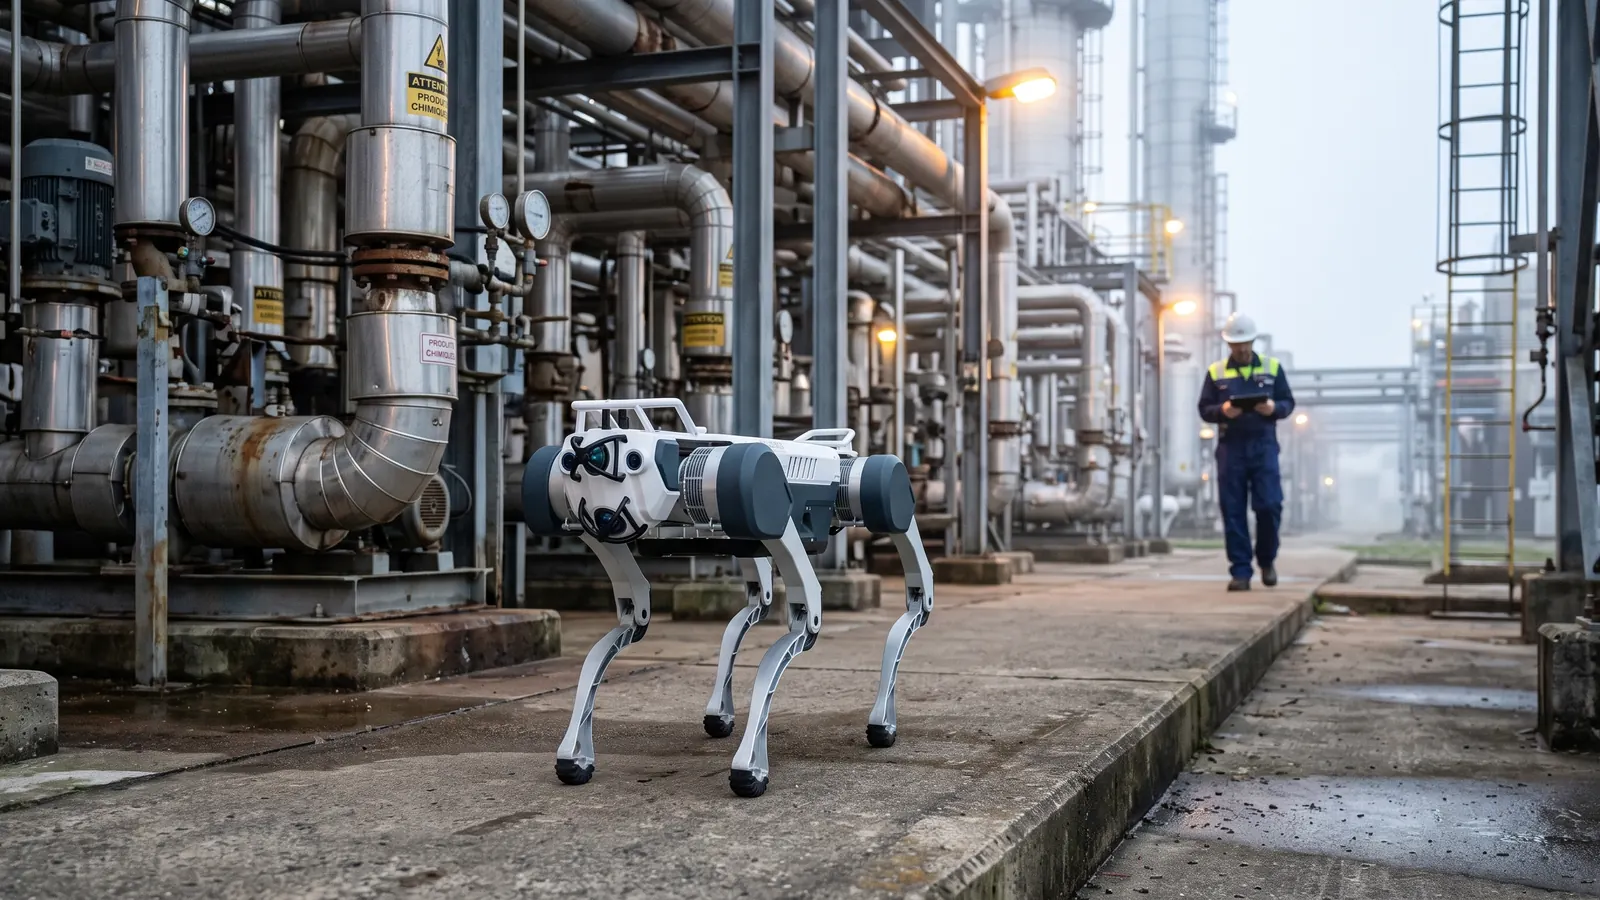 Rondes d'inspection industrielleLe robot refait chaque jour le même parcours, s'arrête aux mêmes points et enregistre images, températures et relevés. Les techniciens analysent les écarts et interviennent là où il le faut.
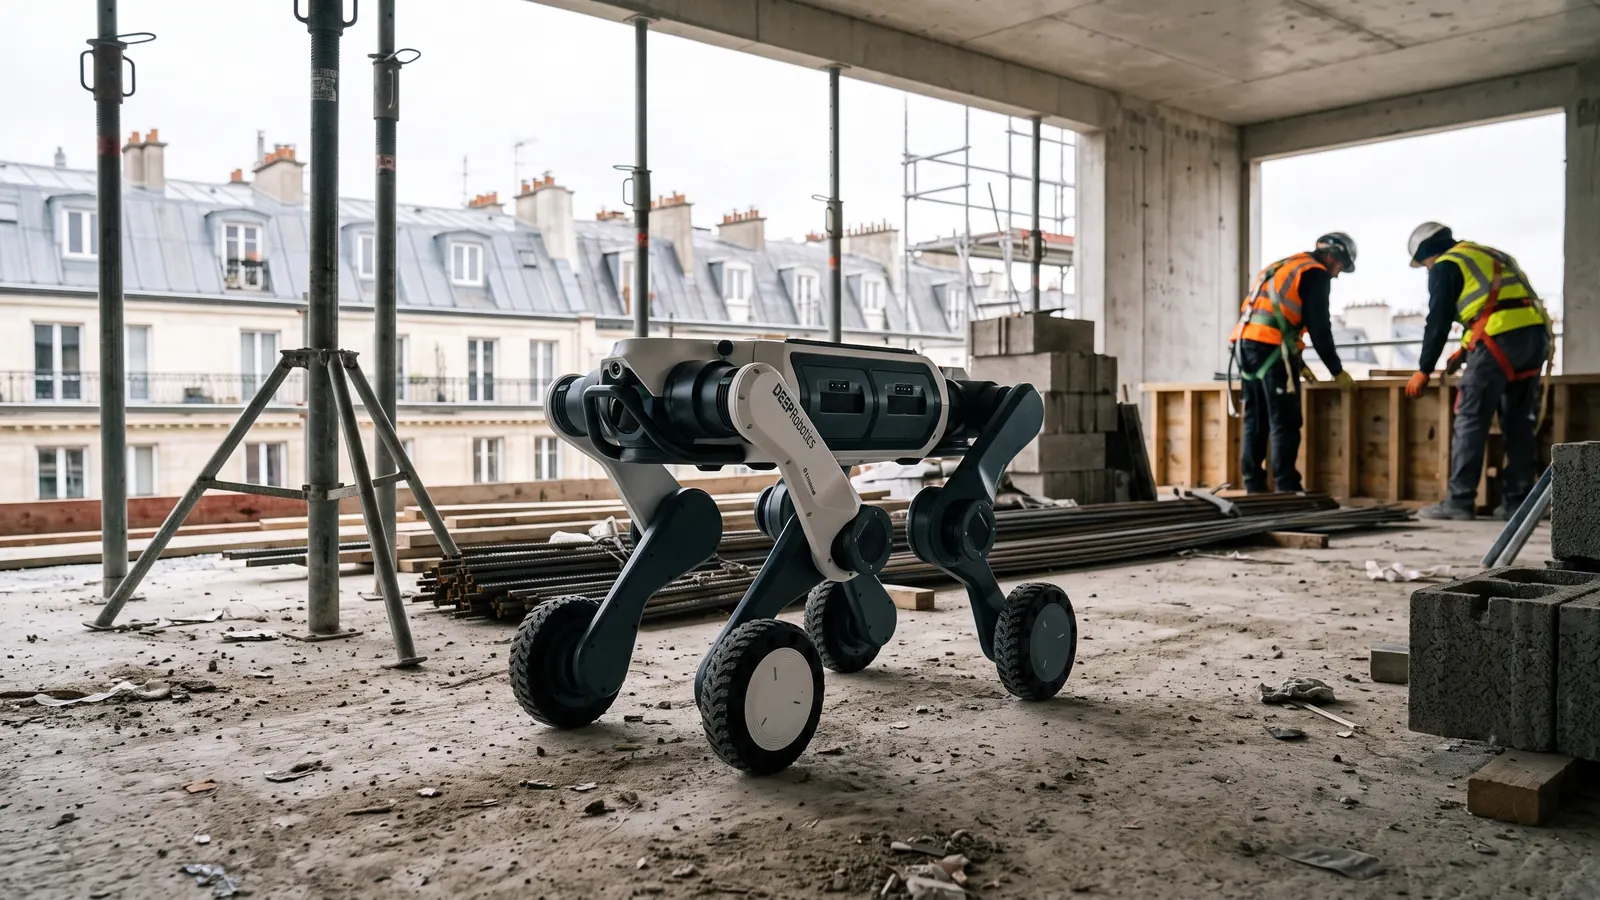 Suivi de chantierLe robot parcourt le chantier sur un itinéraire fixe et rapporte nuages de points, photos et vidéos. Le conducteur de travaux compare l'avancement d'une semaine à l'autre sans refaire le tour à pied.
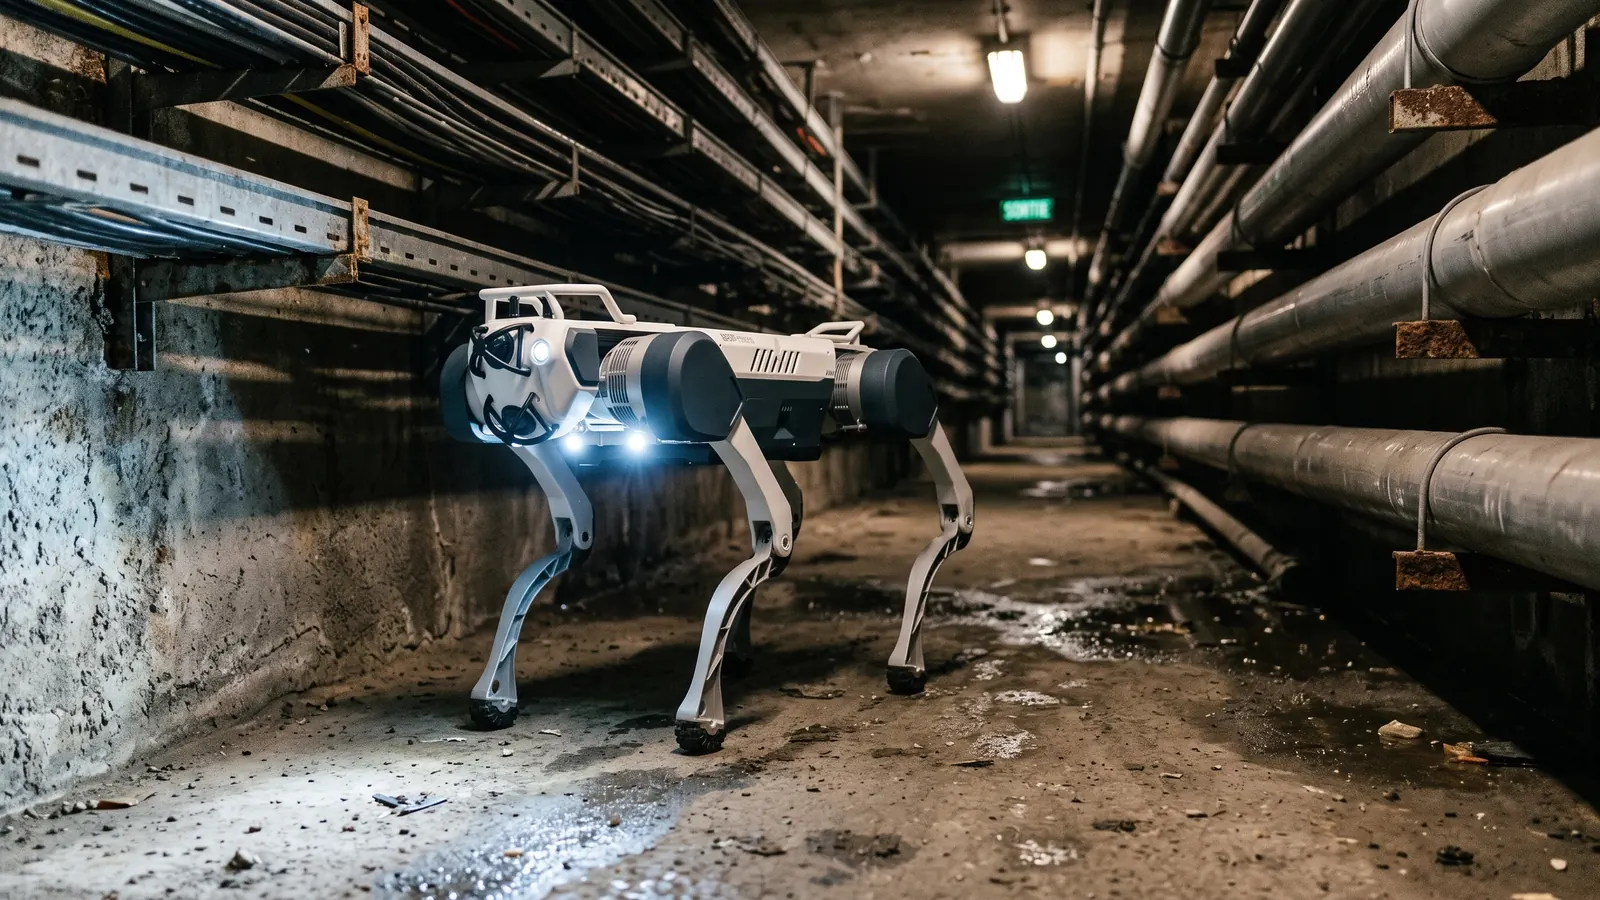 Inspection de galeries et tunnelsLe robot parcourt galeries techniques, tunnels et parkings souterrains et rapporte images et relevés datés. Les agents gardent leurs descentes pour les interventions.
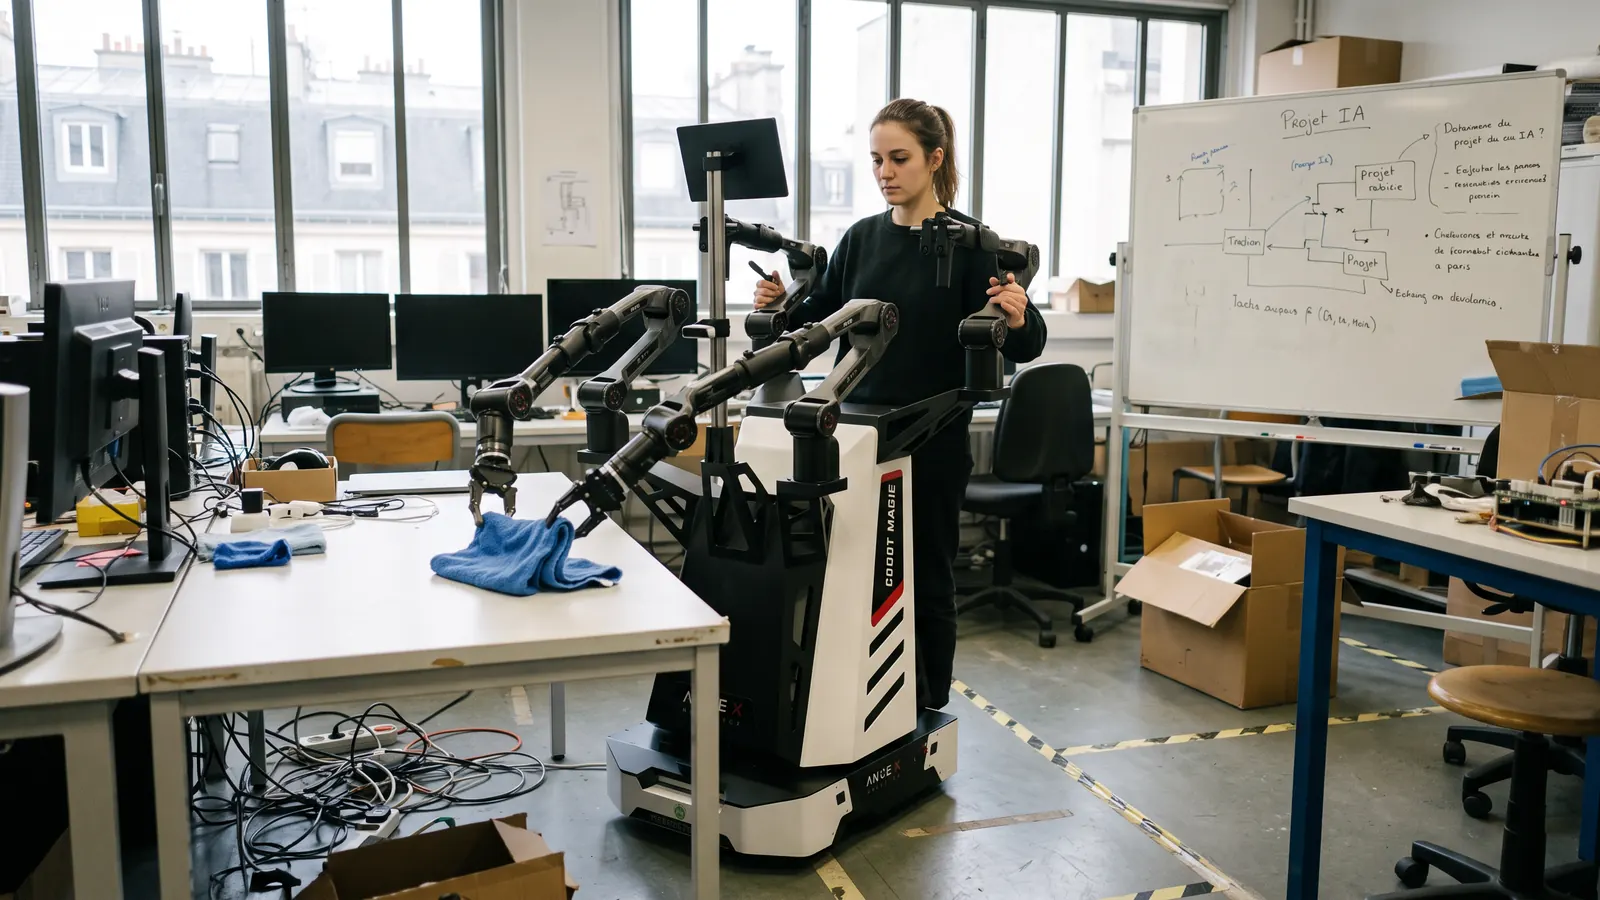 Collecte de données par téléopérationUn opérateur guide les bras du robot comme s'il faisait le geste lui-même. Chaque démonstration enregistre mouvements et images, et devient une donnée d'entraînement pour le modèle.
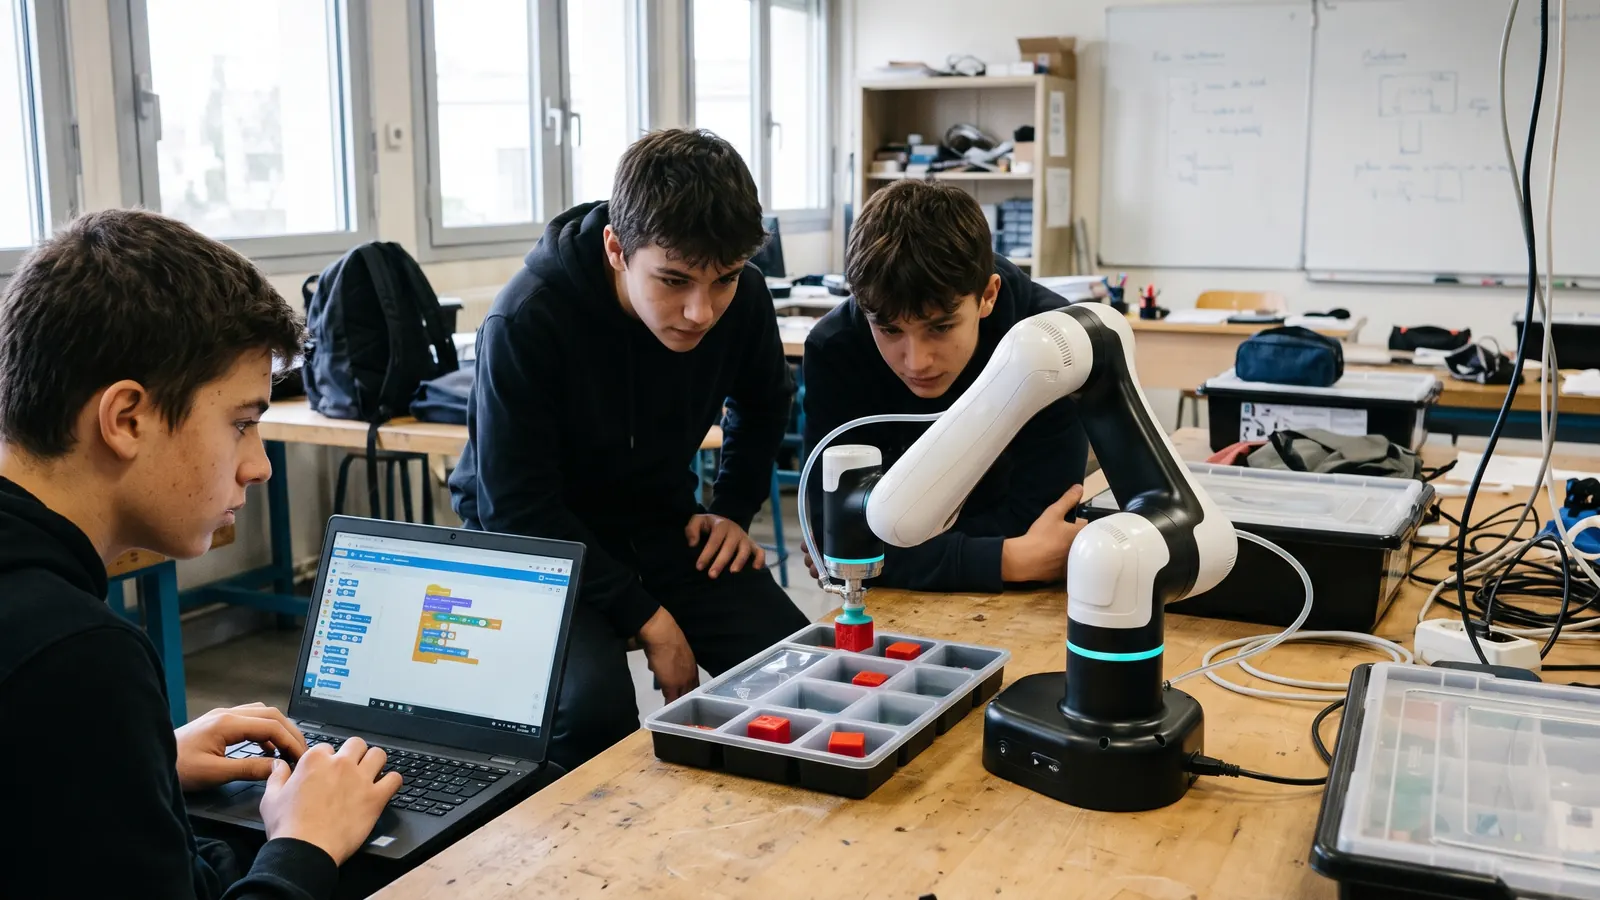 Enseignement de la robotiqueLes élèves programment un robot qui bouge devant eux. La notion abstraite devient un résultat visible, et l'erreur se voit tout de suite.
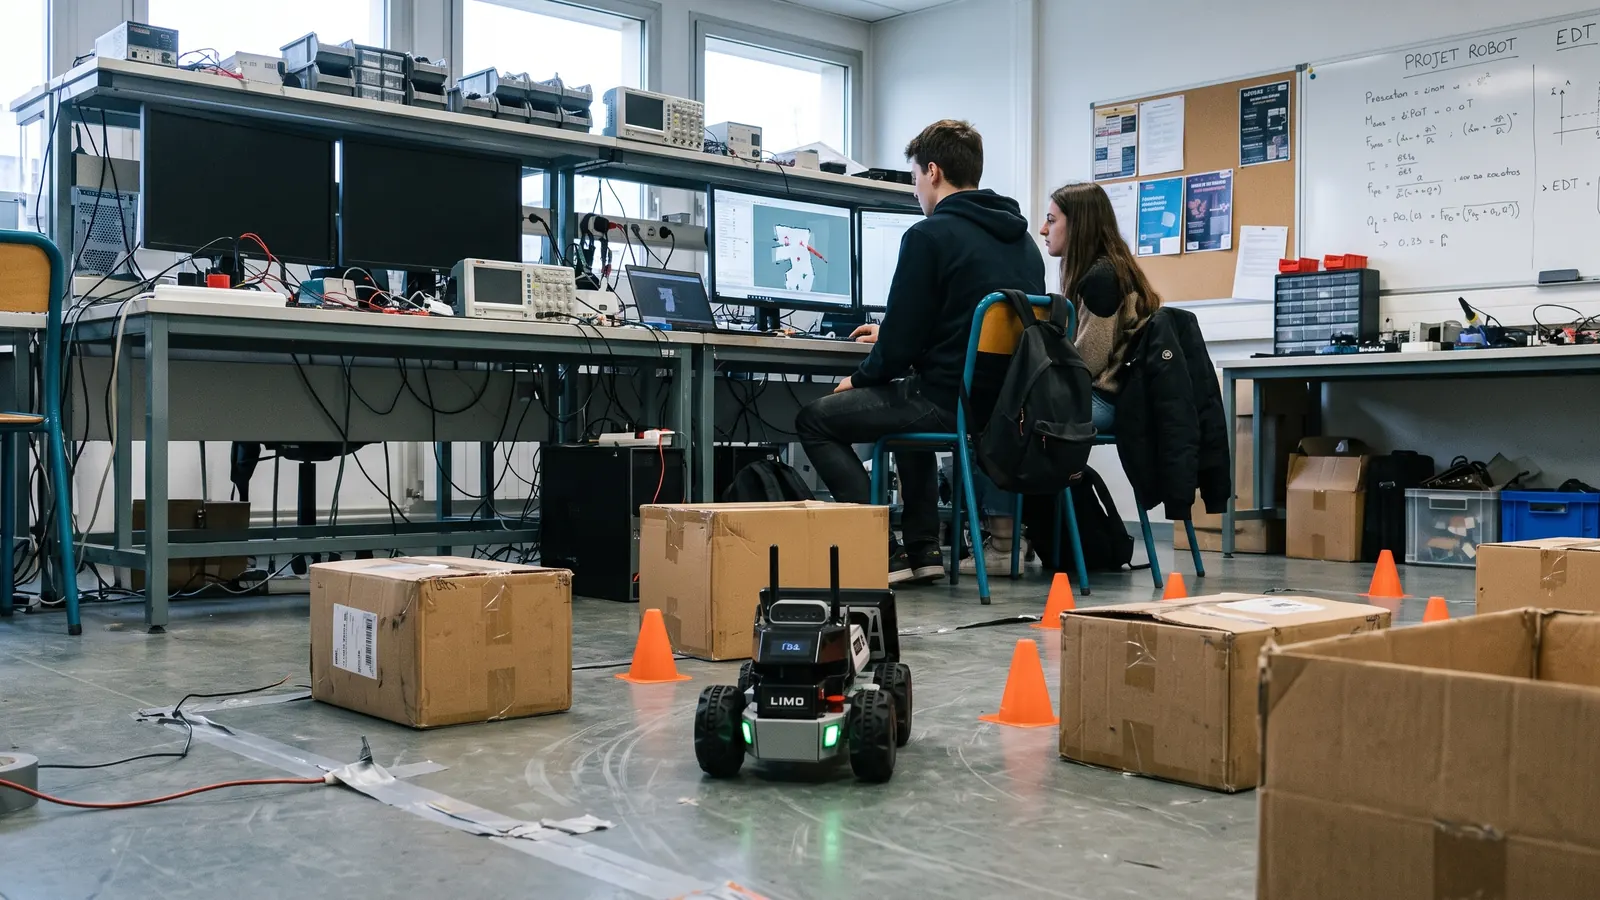 Robotique mobile et ROS 2Les étudiants cartographient, localisent et font naviguer un vrai robot. Ce qui marchait en simulation rencontre les reflets, les capteurs bruités et les couloirs encombrés.
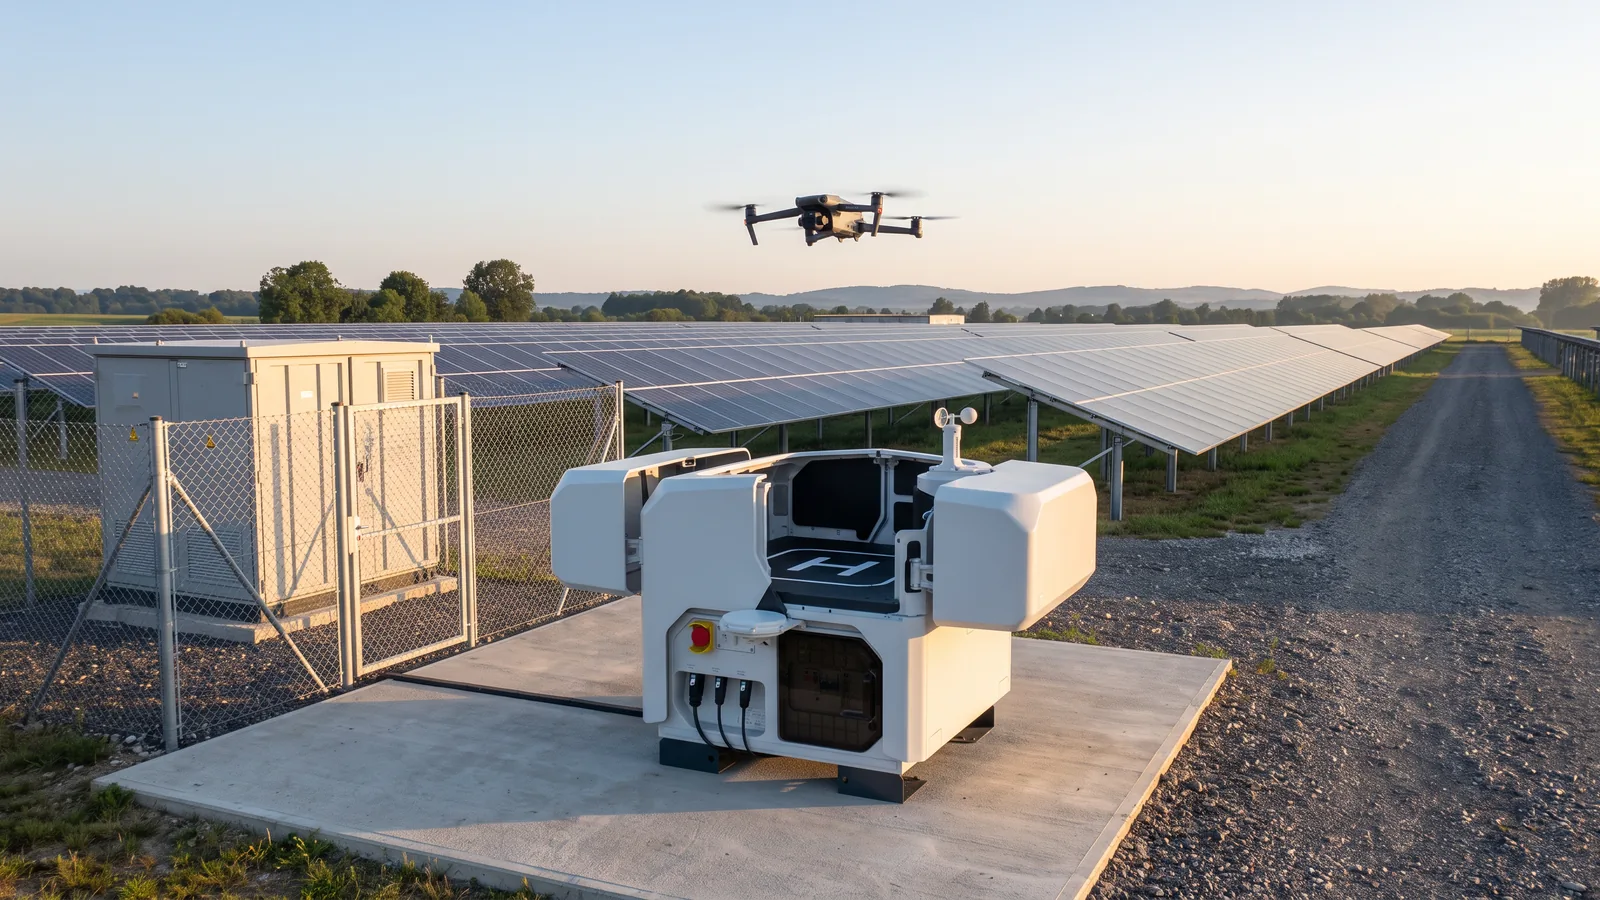 Inspection par drone des centrales solaires et sites industrielsLe drone survole modules, toitures, réseaux et équipements et en rapporte des images visibles et thermiques, piloté sur place ou depuis une station automatique. Les techniciens gardent l'analyse, les décisions et les interventions.
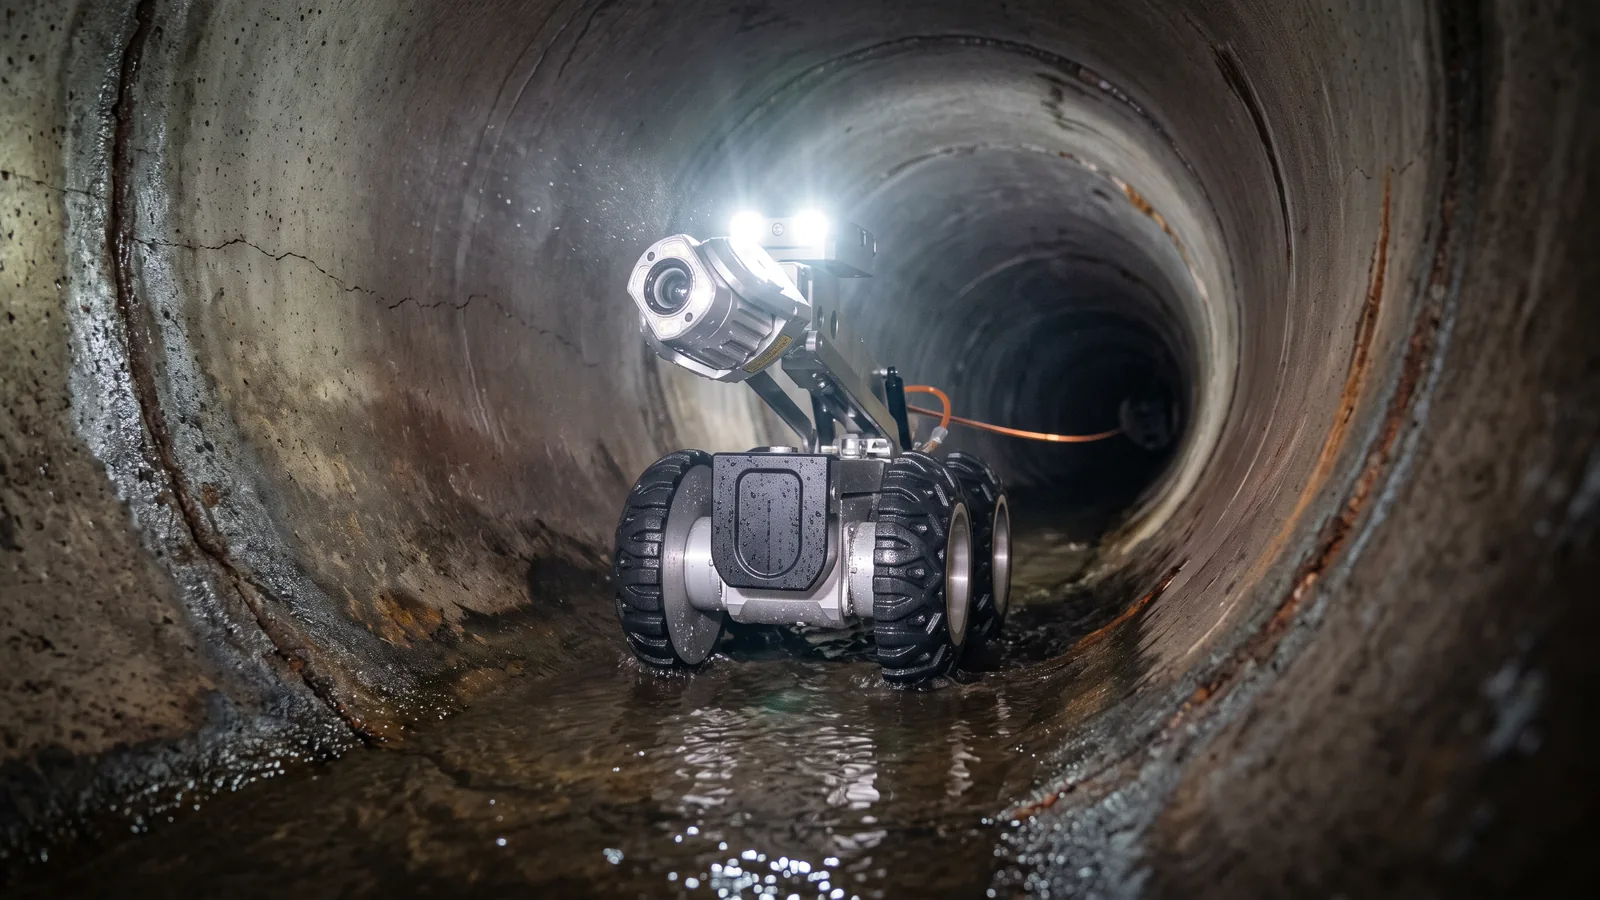 Inspection télévisée des canalisations d'assainissementLe robot à caméra parcourt les collecteurs depuis le regard et filme la paroi de la conduite, piloté depuis la surface. Les techniciens gardent le diagnostic, le codage des défauts et le choix des travaux.
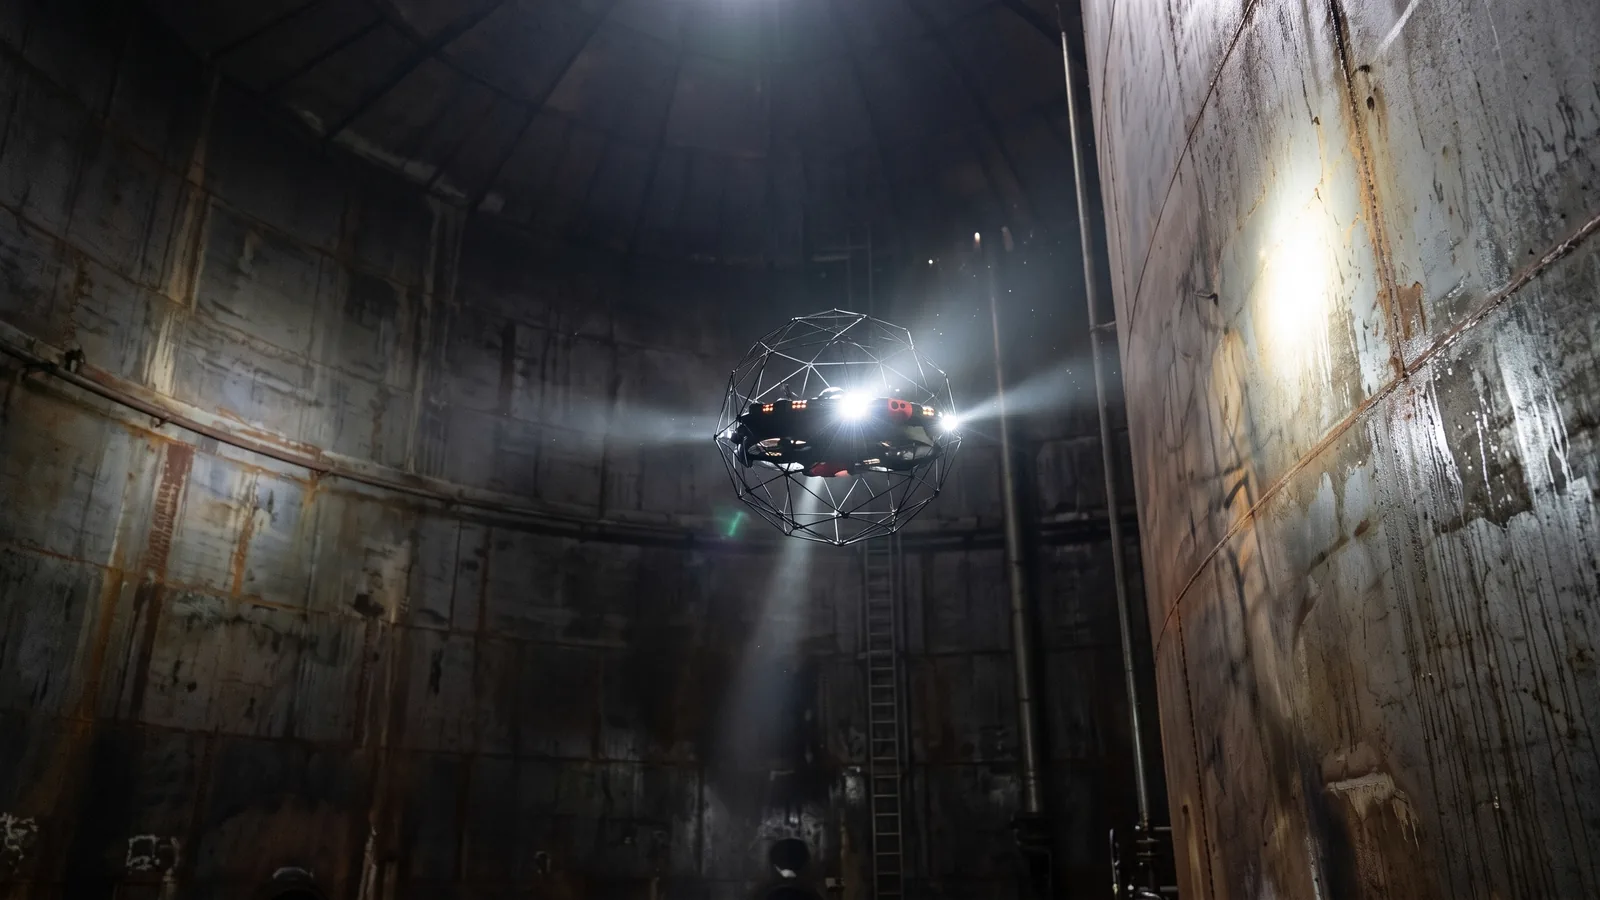 Inspection par drone des espaces confinésLe drone entre dans la cuve, la chaudière ou le silo à la place de l'inspecteur et en rapporte images, vidéos et relevés 3D. Les inspecteurs gardent l'analyse, les mesures réglementaires et les décisions de réparation.
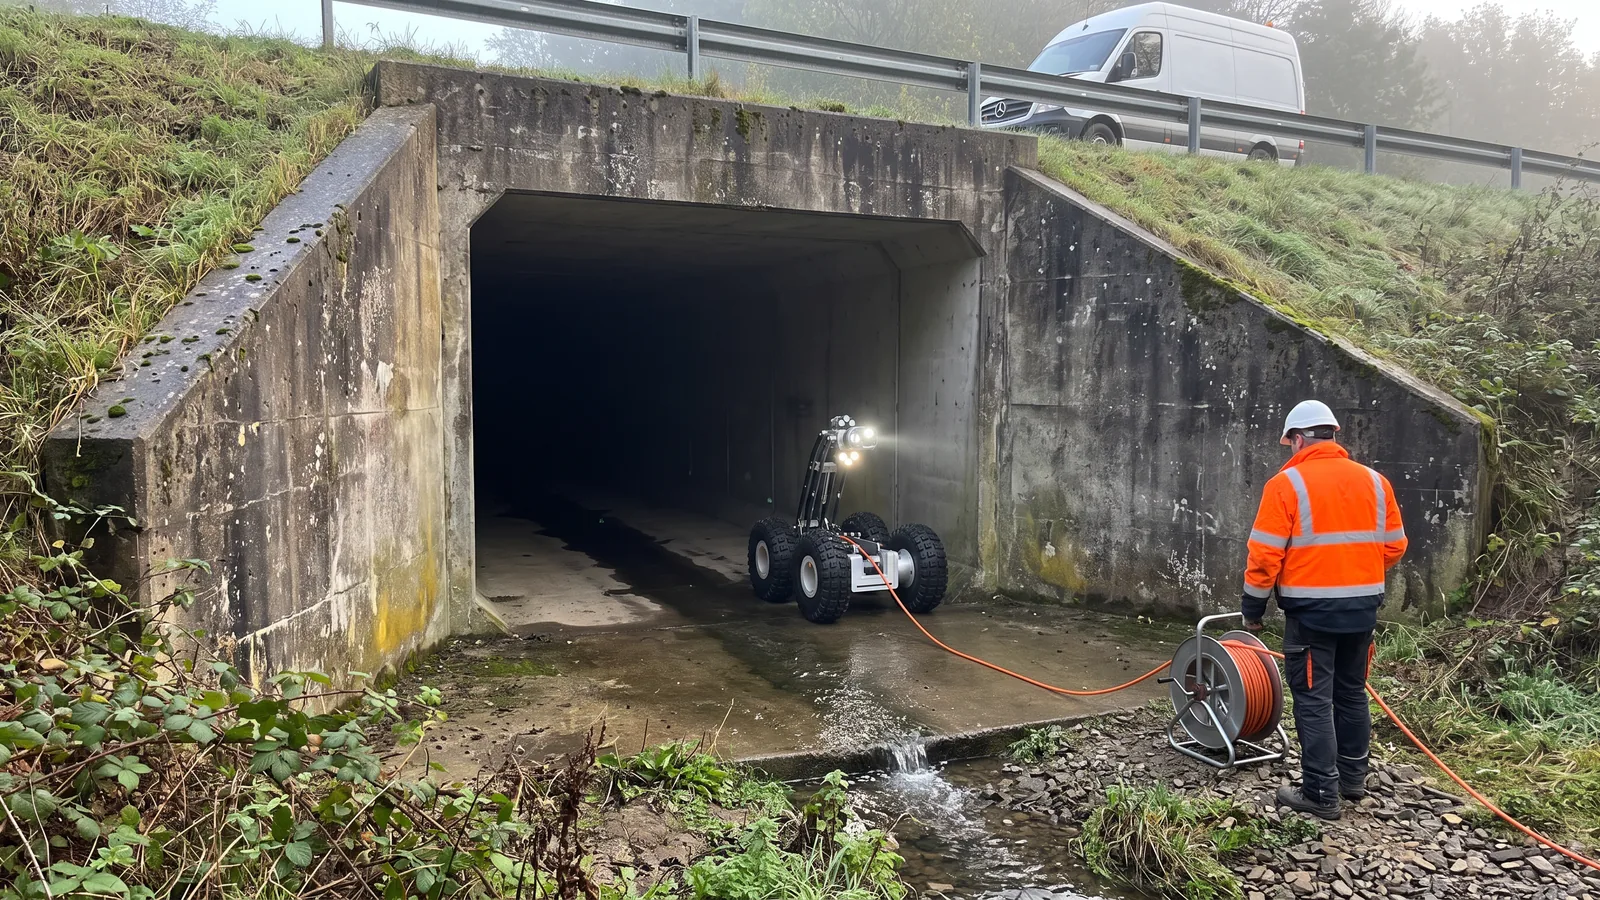 Inspection des grands collecteurs et dalotsLe robot parcourt les collecteurs, ovoïdes et ouvrages sous chaussée de grand diamètre, caméra centrée dans la section, piloté depuis la surface. Les égoutiers n'entrent dans l'ouvrage que pour intervenir.
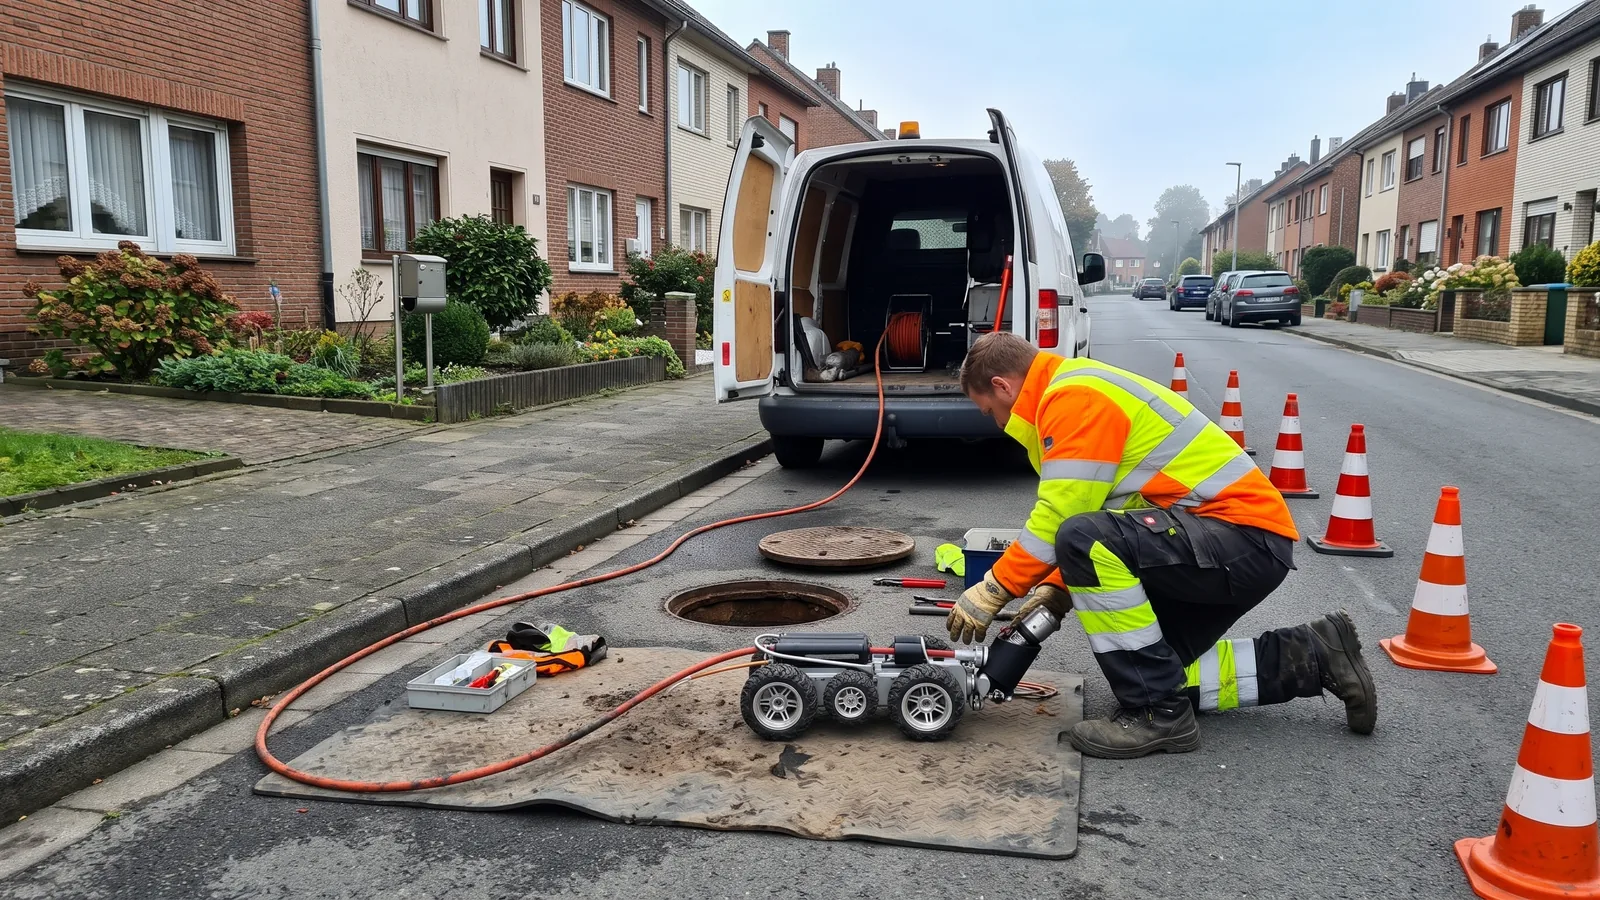 Inspection des branchements par caméra satelliteLe chariot roule dans le collecteur, s'arrête face au branchement et y pousse une petite caméra orientable. On inspecte la conduite de l'habitation sans ouvrir la chaussée ni entrer chez le riverain.
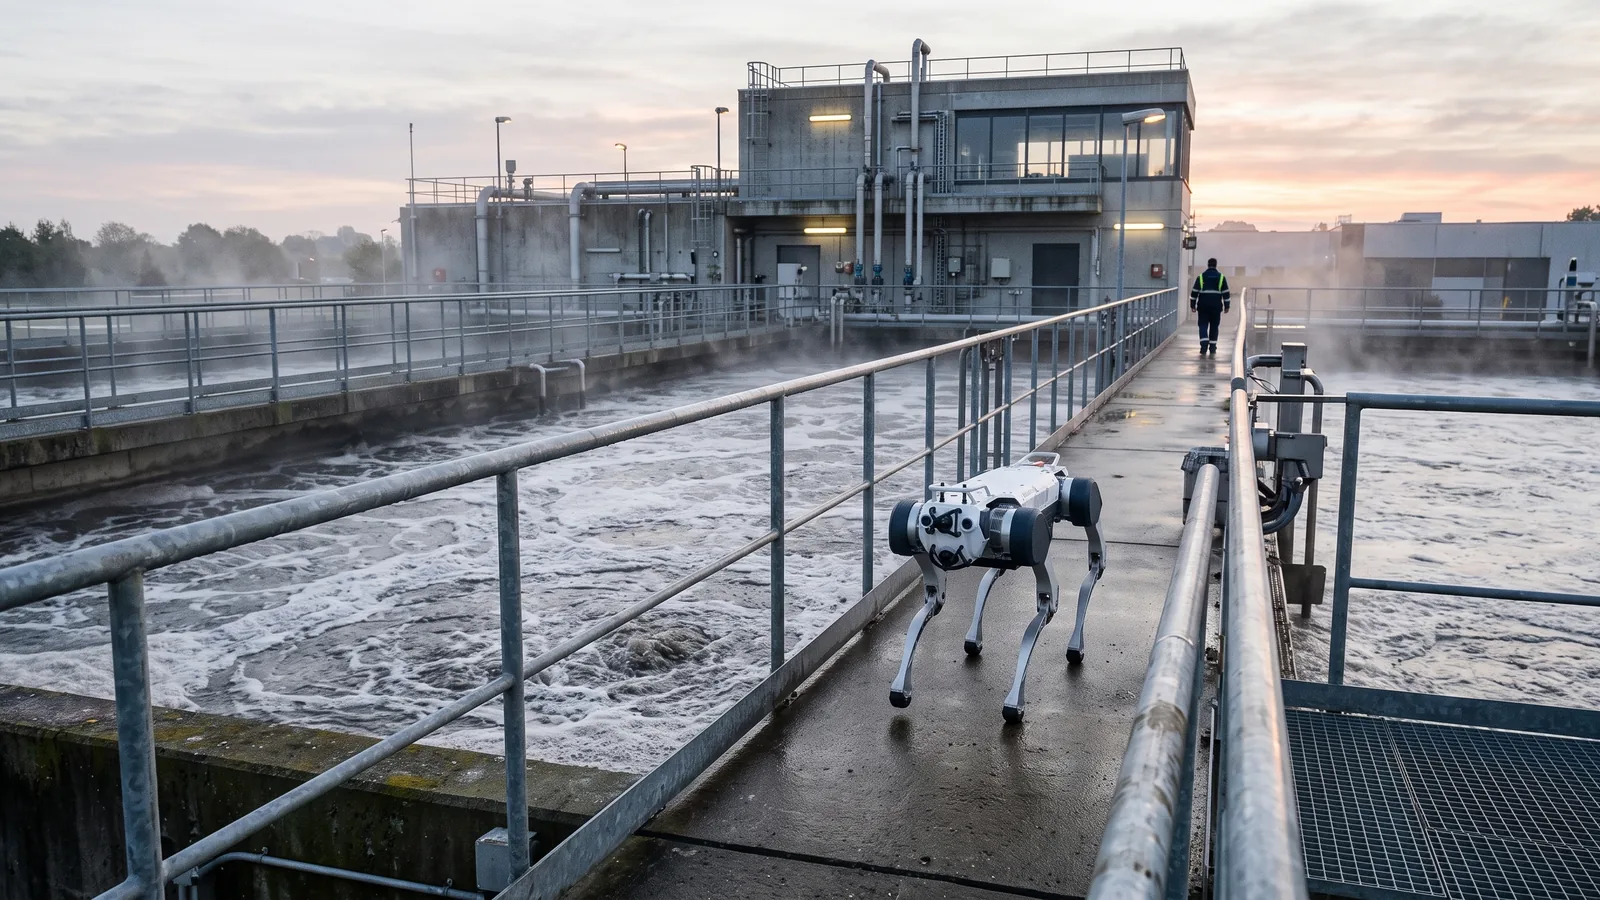 Rondes d'inspection en station de traitement d'eauLe robot fait le tour des bassins, des pompes et des armoires à heure fixe et rapporte images, températures et relevés. Les exploitants se concentrent sur les écarts et la conduite du process.
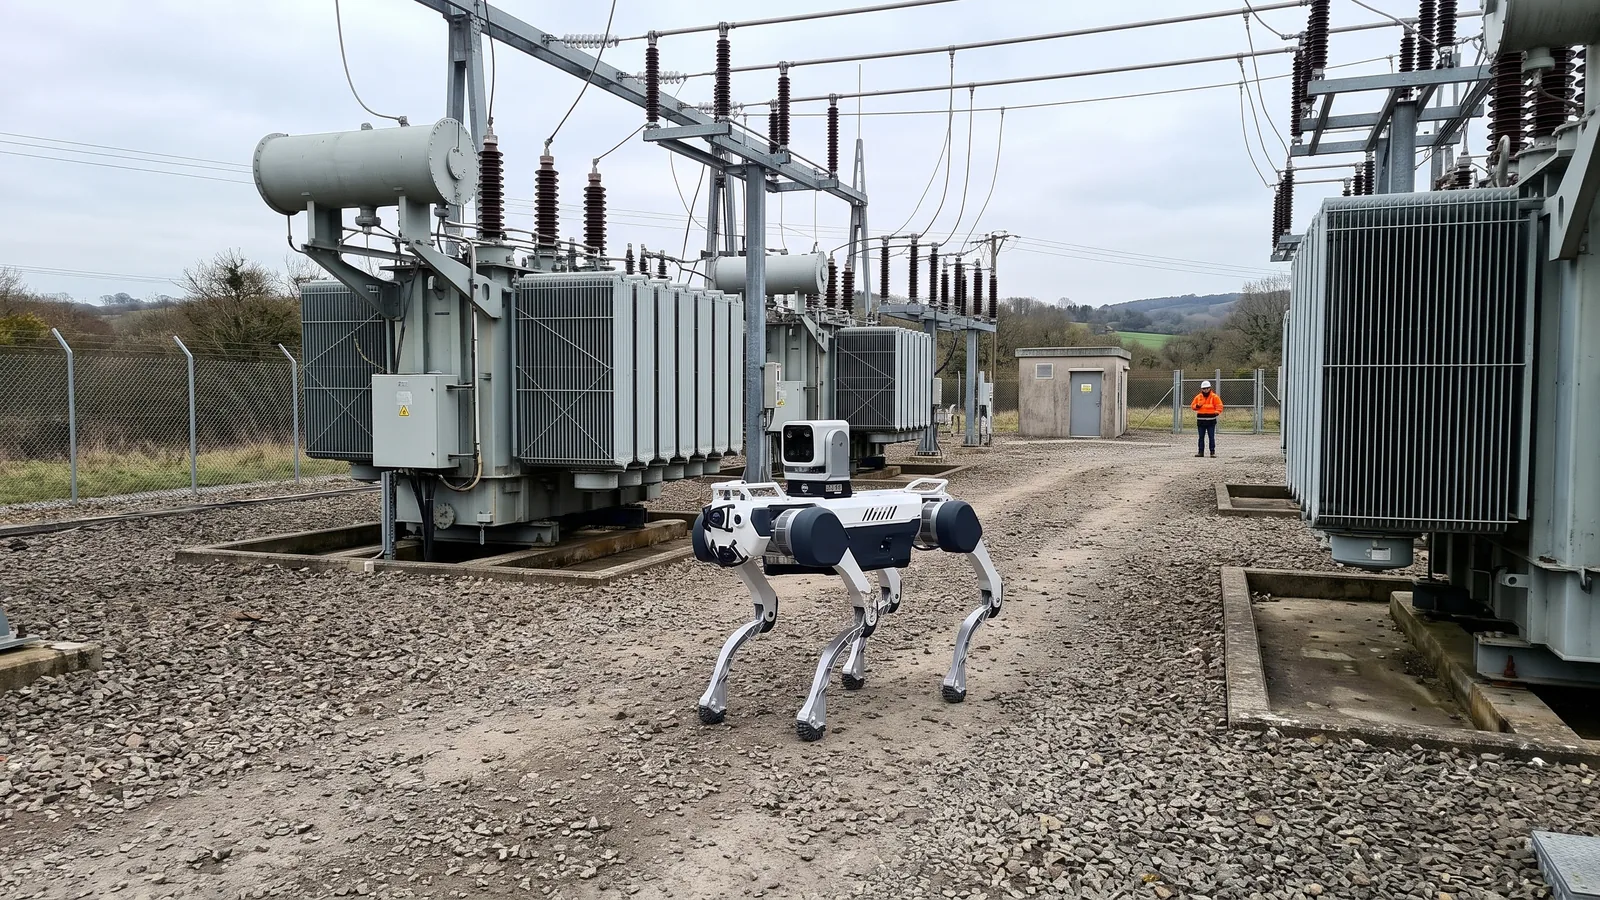 Inspection des postes électriquesUn robot au sol parcourt les allées du poste et un drone en station survole les équipements. Ensemble, ils relèvent températures, indicateurs et état visuel, sans déplacer un agent à chaque ronde.
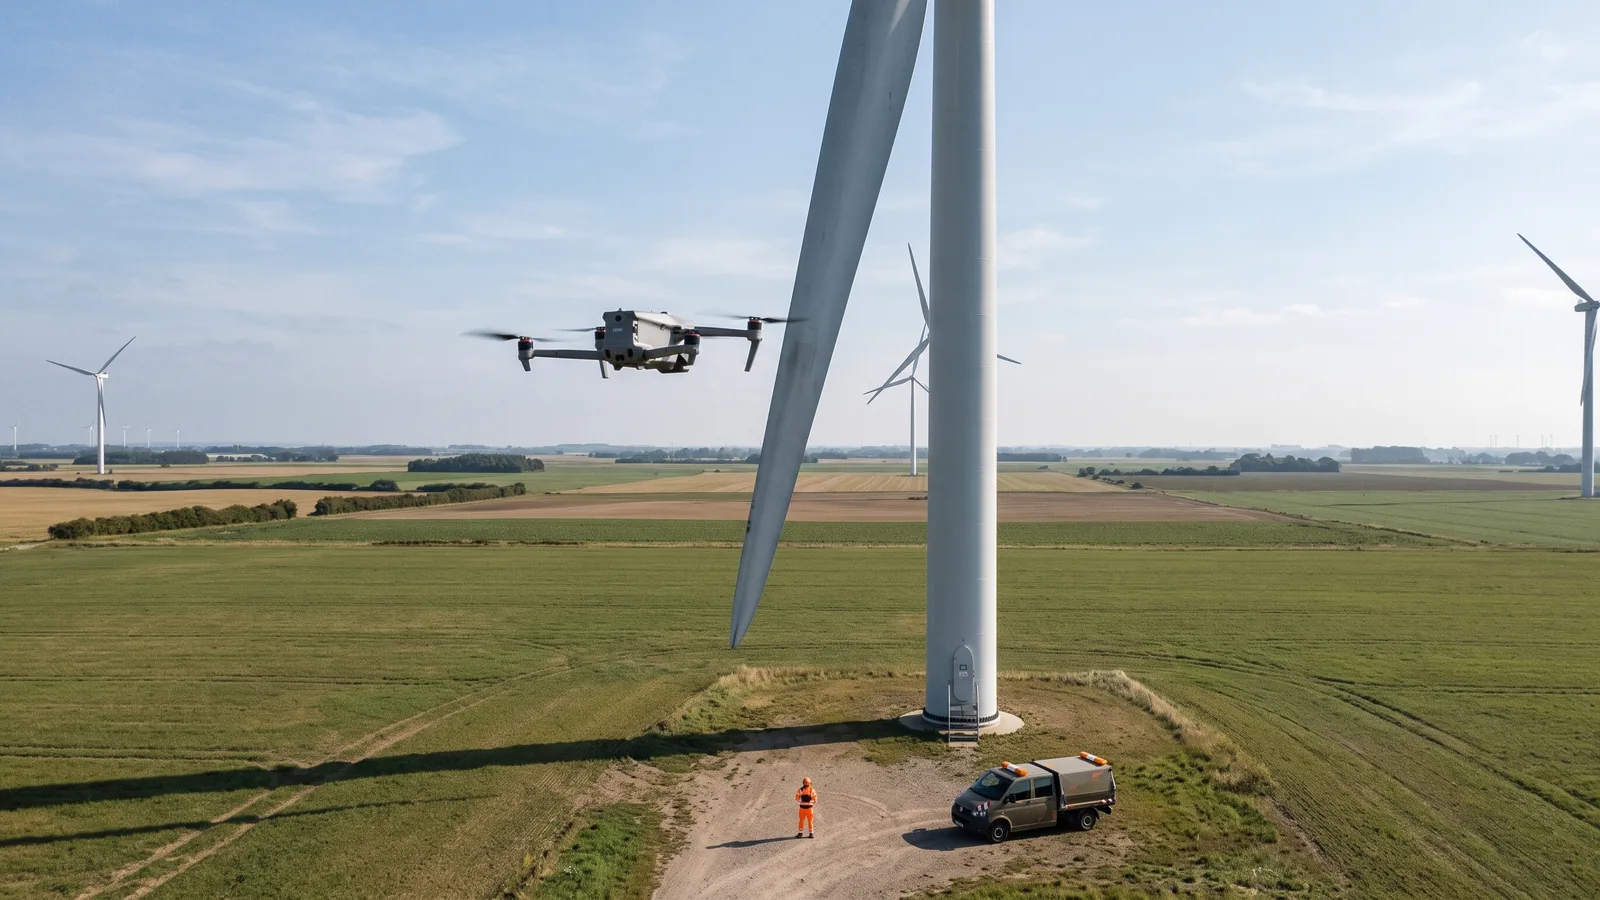 Inspection par drone des lignes électriques et éoliennesLe drone vole le long des lignes et autour des éoliennes, photographie et thermographie isolateurs, connexions et pales. Les équipes de maintenance ne montent en hauteur que sur les défauts confirmés.
Robots, mode d'acquisition et conditions de livraison, dans une seule proposition écrite.