Éducation
- Caractéristique clé
- 6 axes per arm
- Caractéristique clé
- Base mobile
- Caractéristique clé
- Téléopération
Sur commande
À partir de 51 990 € HTou dès 1 769 €/mois en RaaS
Mis à jour le
MÉTIER · INSPECTION, R&D ET ÉDUCATION
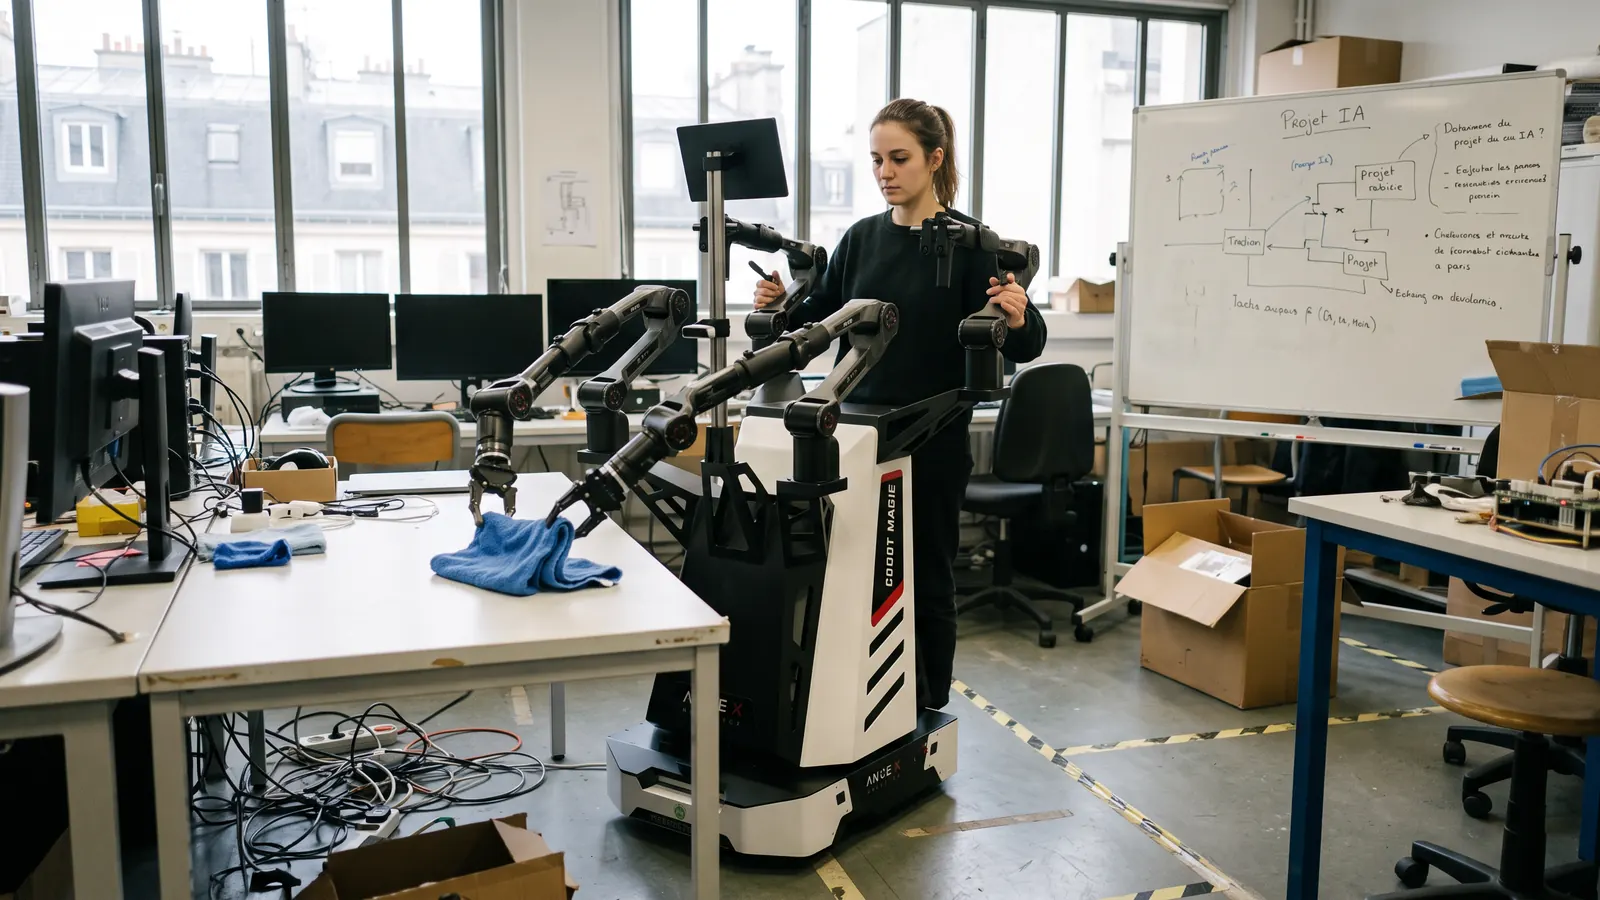
Un opérateur guide les bras du robot comme s'il faisait le geste lui-même. Chaque démonstration enregistre mouvements et images, et devient une donnée d'entraînement pour le modèle.
Mis à jour le
Une plateforme de téléopération enregistre des démonstrations humaines (mouvements des bras, images des caméras) pour entraîner des modèles d'apprentissage par imitation.
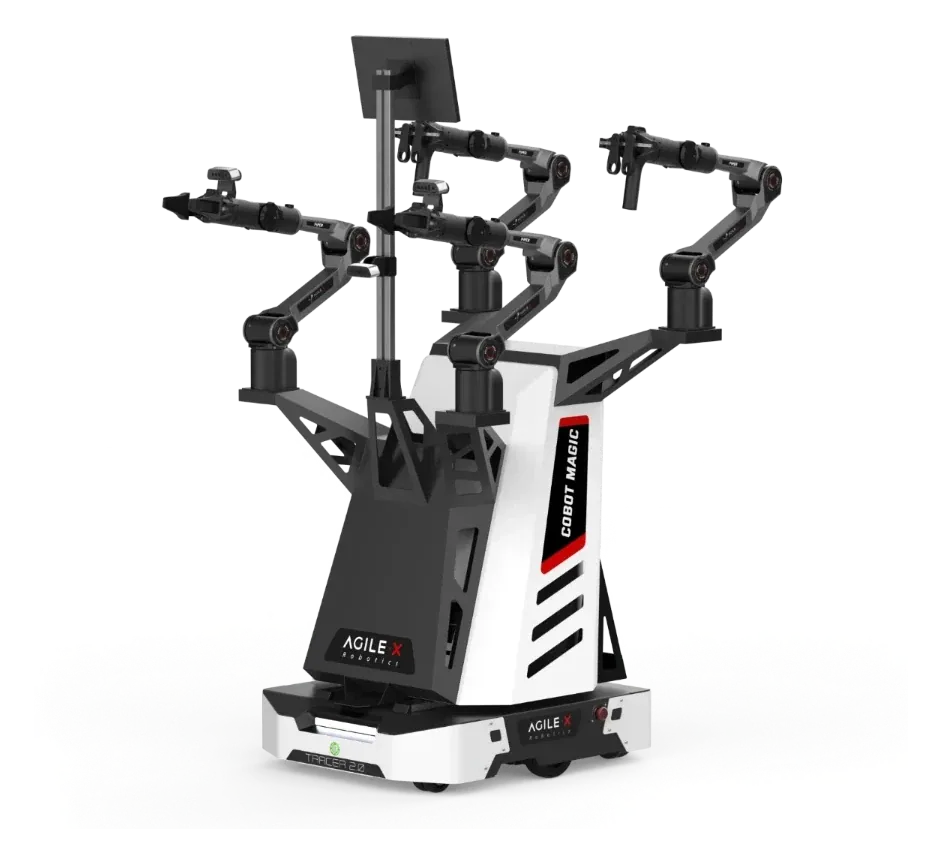
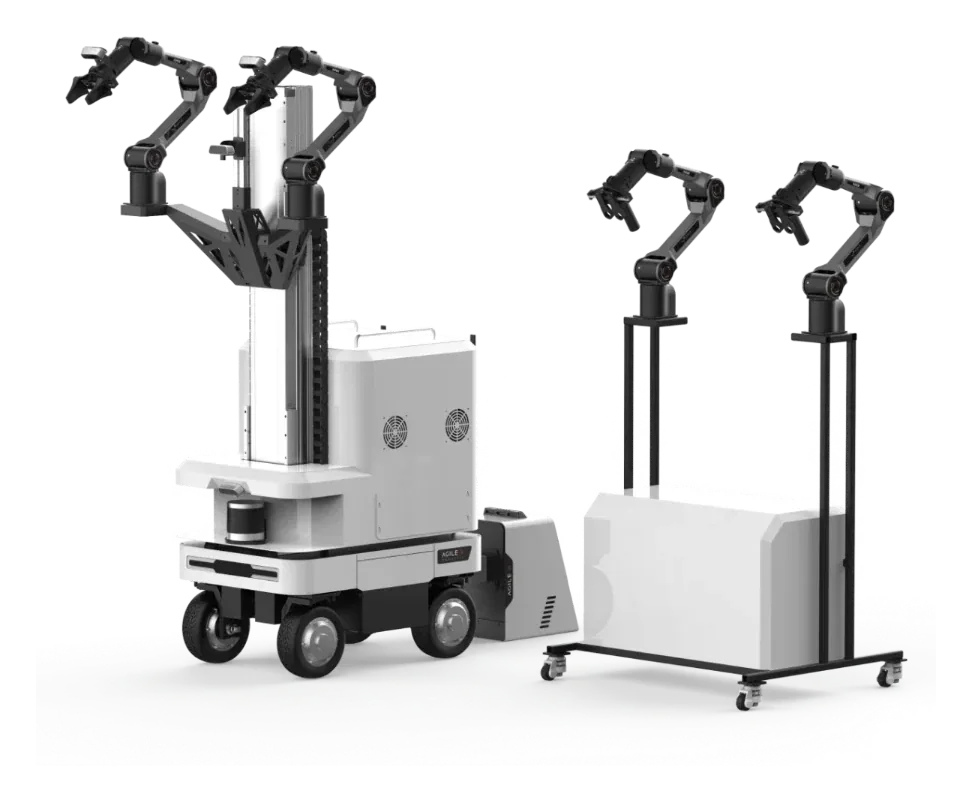
L'AgileX COBOT MAGIC reprend l'architecture Mobile ALOHA : bras PiPER à 6 axes en paires maître-esclave sur une base mobile, avec caméras de profondeur et PC industriel à carte graphique dédiée, selon son fabricant.
Robot Distribution livre la plateforme, la met en service, forme les opérateurs et assure le support, pour les laboratoires comme pour les équipes industrielles.
POURQUOI
Les modèles qui apprennent des gestes de manipulation ont besoin de démonstrations : des centaines à des milliers d'exécutions d'une même tâche, enregistrées proprement, avec les images et les positions synchronisées. La qualité et la régularité de ces données comptent autant que le modèle lui-même.
La téléopération maître-esclave est la façon la plus directe de les produire : l'opérateur manipule des bras maîtres, le robot reproduit le geste, et tout est enregistré. Le choix de la plateforme dépend de la tâche : sur table, en mobilité, ou sur un humanoïde.
DÉROULÉ
Objets, poste de travail, conditions de départ et critère de réussite sont fixés pour que chaque démonstration soit comparable.
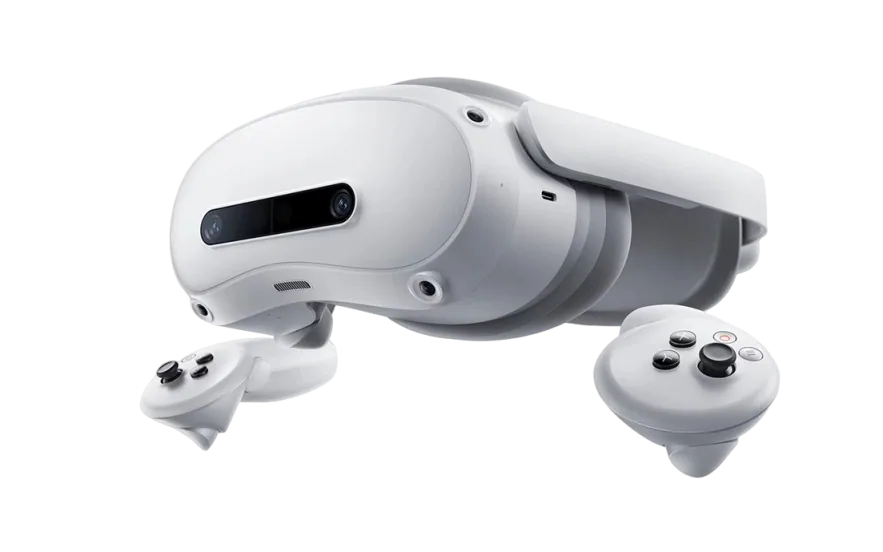
Il manipule les bras maîtres ou porte le casque de réalité virtuelle ; le robot reproduit le geste en temps réel.
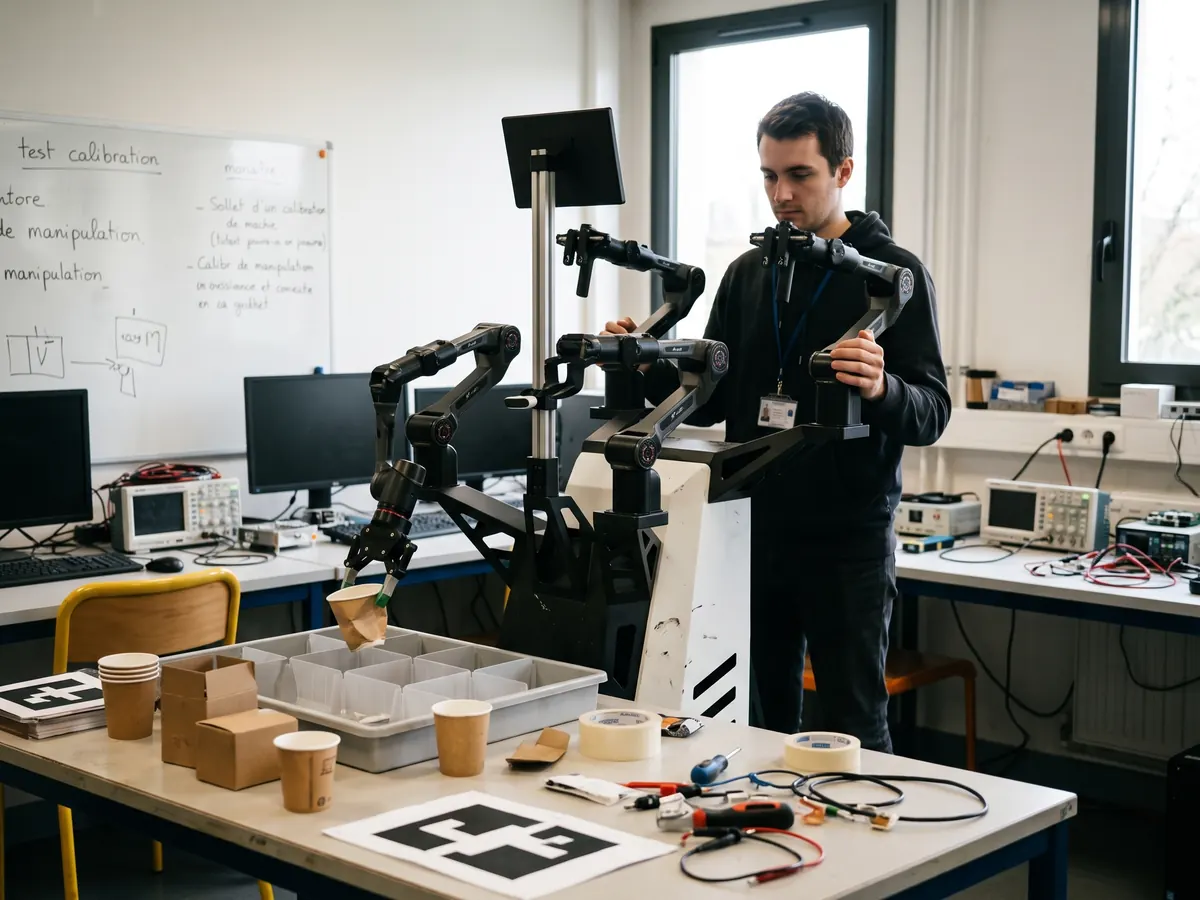
Positions des articulations, état des pinces et flux des caméras sont horodatés ensemble à chaque démonstration.
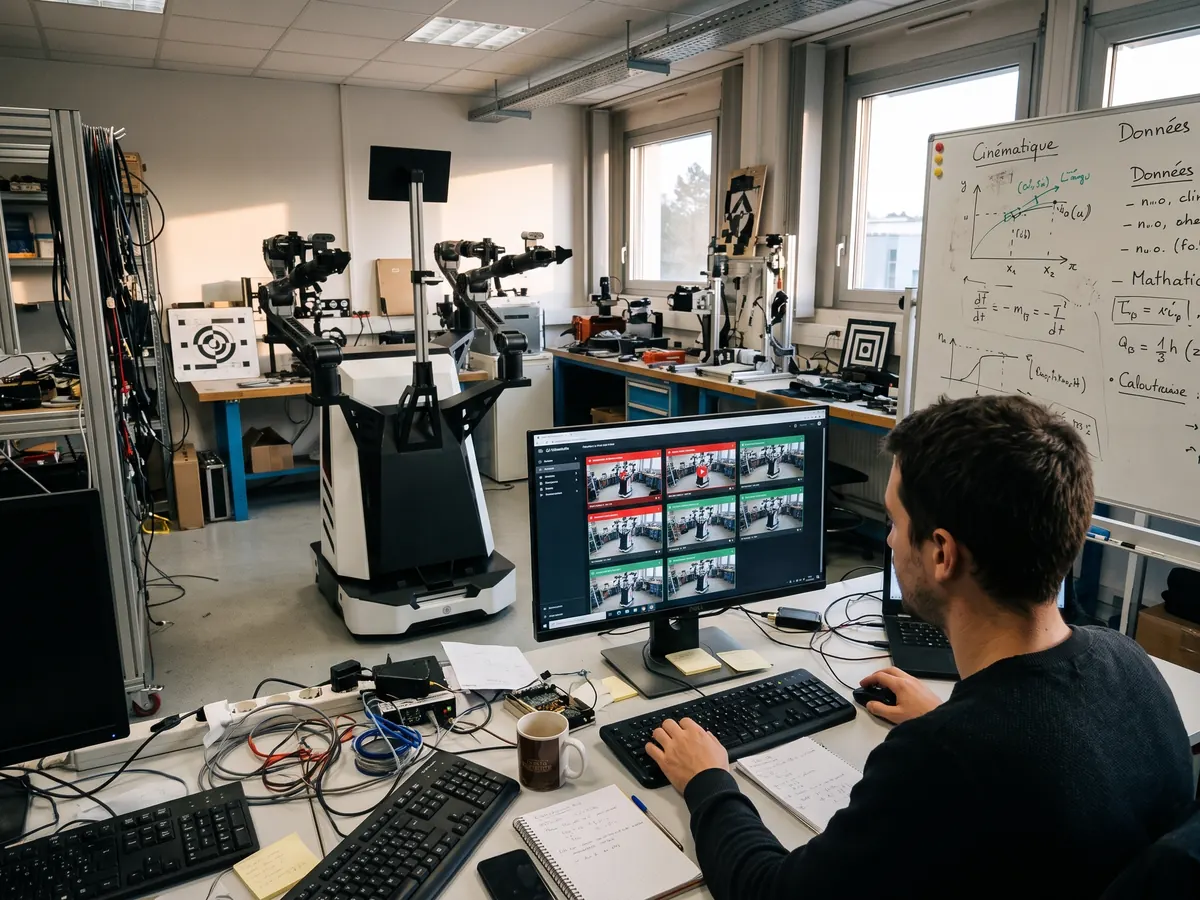
Les démonstrations ratées sont écartées, les autres alimentent l'entraînement du modèle, qui est ensuite testé sur le robot.
LES ROBOTS
Éducation
Éducation
Éducation
Humanoïdes
AVANT D'INSTALLER
Sur table, avec déplacement, avec hauteur variable ou sur un humanoïde : elle détermine la plateforme et le nombre de bras.
Surface, éclairage stable, fond et objets : ce qui doit rester constant d'une démonstration à l'autre.
Format d'enregistrement, stockage, transfert vers les serveurs d'entraînement et conventions de nommage.
Qui fait les démonstrations, leur formation et l'ergonomie du poste pour des sessions longues.
RÈGLES ET NORMES
Une campagne de collecte enregistre des personnes au travail et les place près de bras en mouvement : protection des données, droit du travail et sécurité s'appliquent ensemble.
Les flux caméra peuvent montrer le visage, les mains ou la voix de l'opérateur. Les fiches pratiques IA de la CNIL demandent de définir une finalité, de choisir une base légale, de minimiser les données, d'informer les personnes et de réaliser une analyse d'impact si nécessaire. Cadrer les caméras sur le plan de travail plutôt que sur les visages aide à minimiser.
L'article L1222-4 du Code du travail interdit de collecter une information personnelle sur un salarié par un dispositif qui ne lui a pas été porté préalablement à sa connaissance. L'article L2312-38 prévoit la consultation du CSE avant la mise en œuvre de moyens permettant un contrôle de l'activité des salariés. Pour une équipe industrielle, vérifiez les deux points avec les RH avant la première session.
En 2021, l'ANSES a évalué les effets sanitaires de la réalité virtuelle. La cybercinétose peut apparaître dès les premières minutes chez les personnes sensibles ; l'agence conseille d'arrêter aux premiers symptômes et d'attendre une à deux heures avant une activité exigeant de la concentration, comme la conduite. Prévoyez pauses, information des opérateurs et rotation.
La norme ISO 10218-2:2025 fixe les exigences de sécurité pour l'intégration des applications de robots industriels et des cellules robotisées, de la mise en service à l'exploitation et à la maintenance. Les bras suiveurs bougent près de l'opérateur : demandez selon quelles normes de sécurité bras et poste ont été évalués, et comment arrêts et limites d'espace sont gérés.
Information générale, pas un conseil juridique.
FAQ
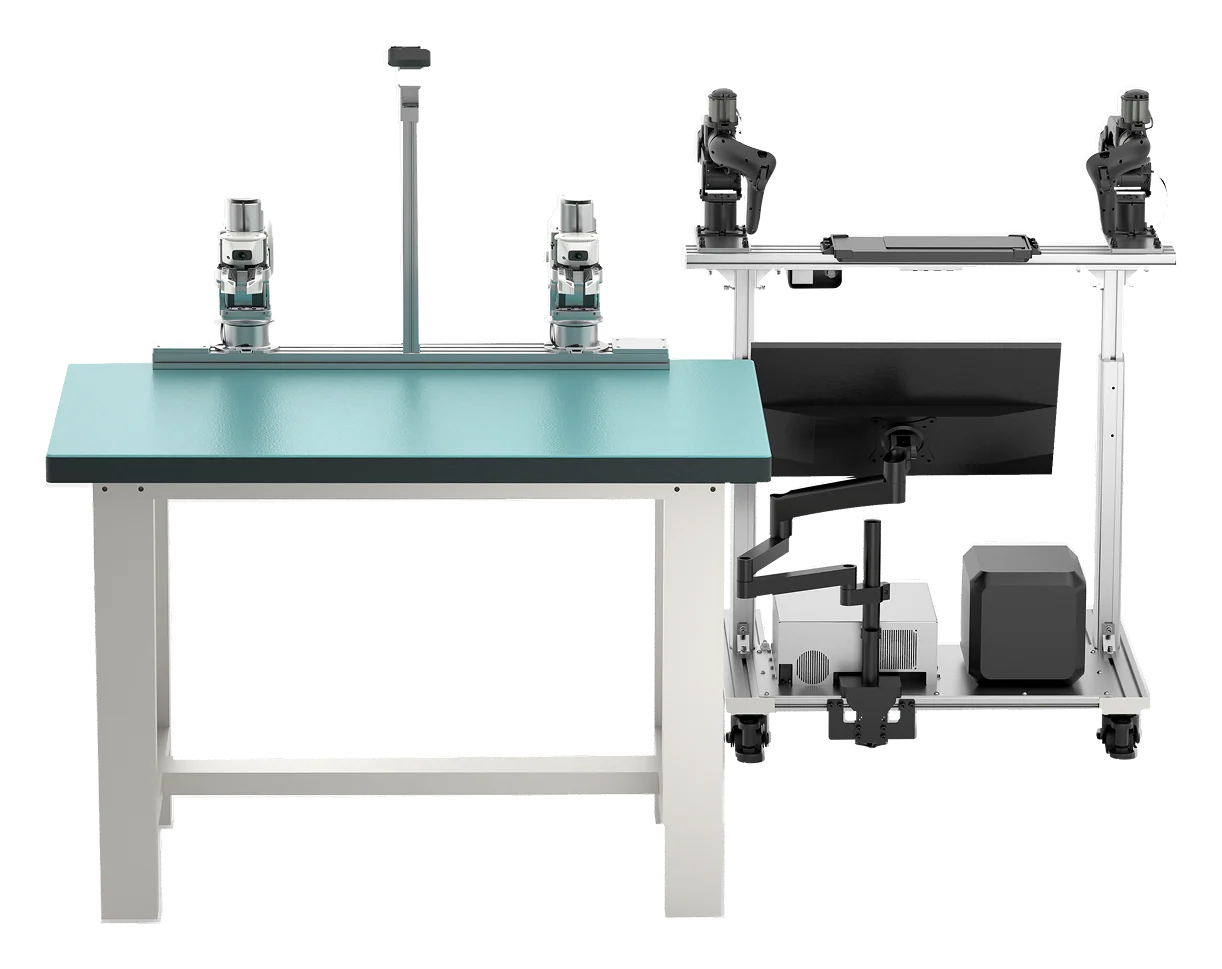
Le X Square TeleTwin Desktop est livré prêt à l'emploi : deux bras suiveurs à 6 axes en correspondance 1:1 avec les bras maîtres, 3 kg de charge nominale par bras, 649 mm de portée et ±1 mm de répétabilité selon son fabricant.
L'AgileX COBOT MAGIC place les bras sur une base mobile. L'AgileX Split ALOHA ajoute une colonne élévatrice (hauteur de 1 322 à 1 892 mm), trois caméras de profondeur et un LiDAR pour combiner navigation, levage et manipulation, selon son fabricant.
Oui avec l'AGIBOT VR Teleoperation Kit, compatible avec les AGIBOT A2 Ultra et A2 Lite : il pilote 26 degrés de liberté avec 50 ms de latence de commande en filaire, selon son fabricant.
Cela dépend de la tâche, de sa variabilité et du modèle choisi. Nous ne donnons pas de chiffre général : il se mesure sur votre tâche, en testant le modèle au fil de la collecte.
MÉTIERS
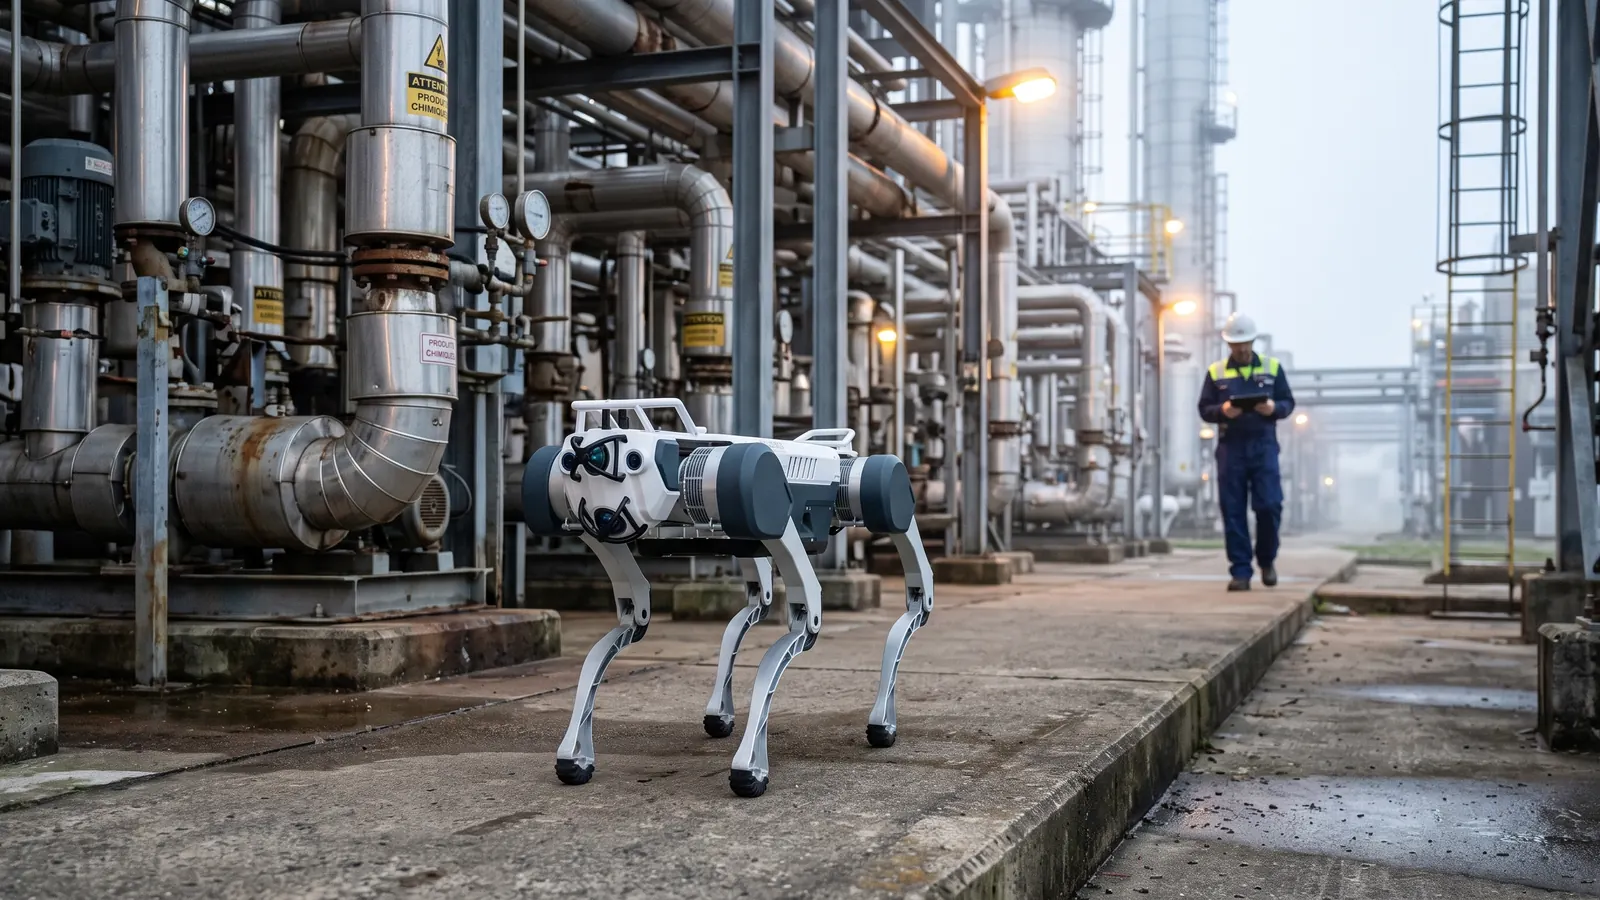 Rondes d'inspection industrielleLe robot refait chaque jour le même parcours, s'arrête aux mêmes points et enregistre images, températures et relevés. Les techniciens analysent les écarts et interviennent là où il le faut.
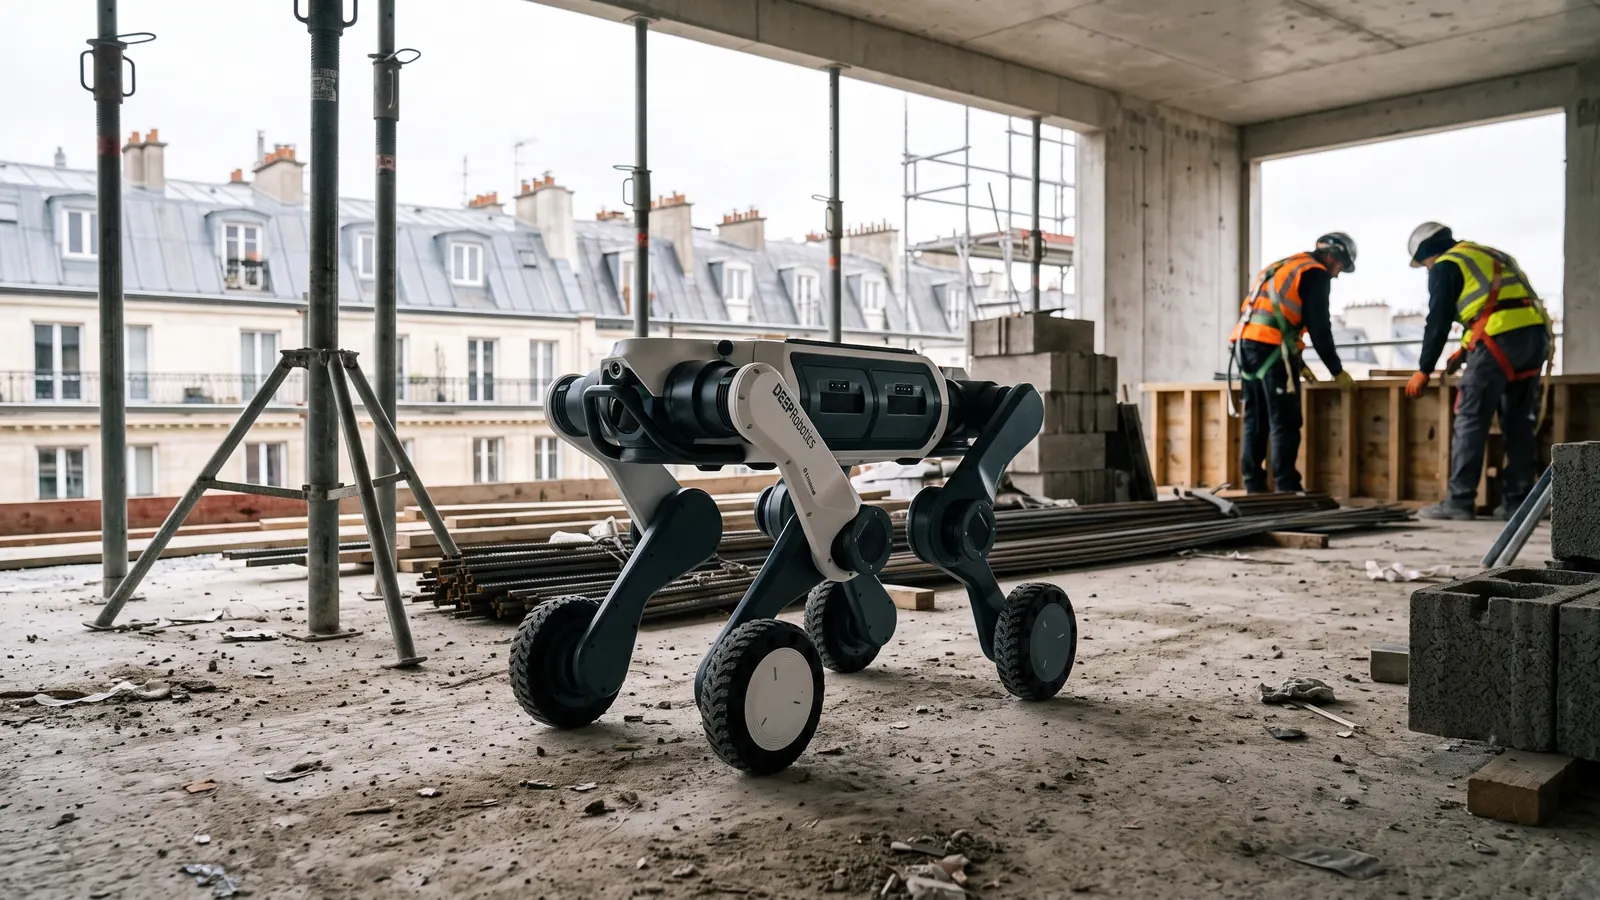 Suivi de chantierLe robot parcourt le chantier sur un itinéraire fixe et rapporte nuages de points, photos et vidéos. Le conducteur de travaux compare l'avancement d'une semaine à l'autre sans refaire le tour à pied.
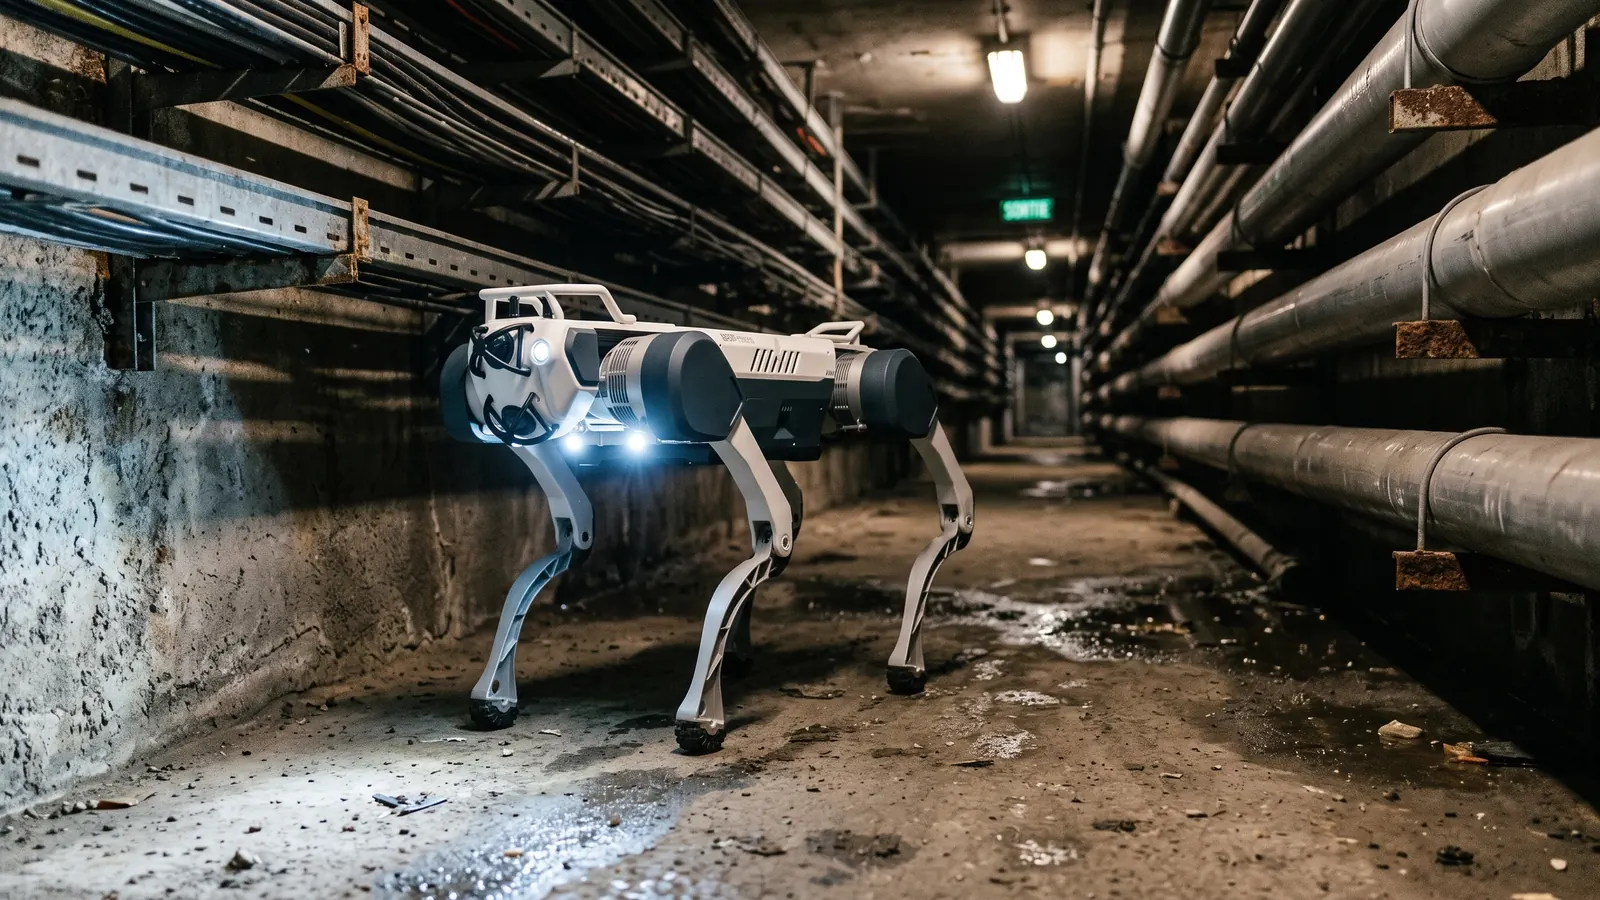 Inspection de galeries et tunnelsLe robot parcourt galeries techniques, tunnels et parkings souterrains et rapporte images et relevés datés. Les agents gardent leurs descentes pour les interventions.
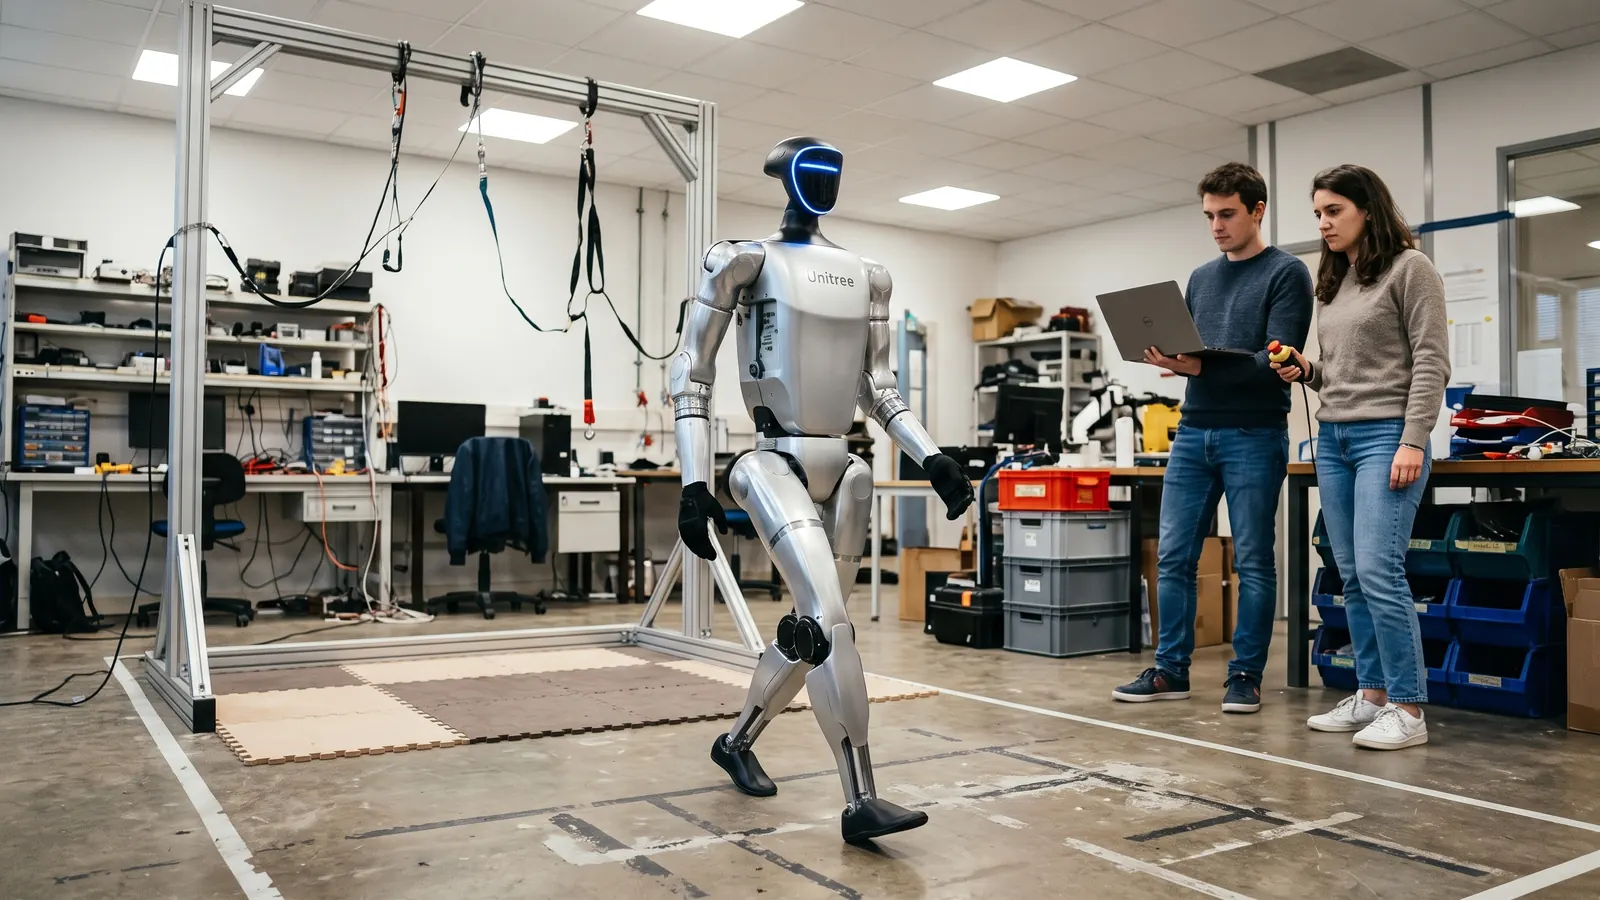 Recherche sur les humanoïdesLe laboratoire travaille sur un vrai corps humanoïde : il entraîne ses politiques en simulation, les transfère sur le robot et mesure ce qui tient dans le monde réel.
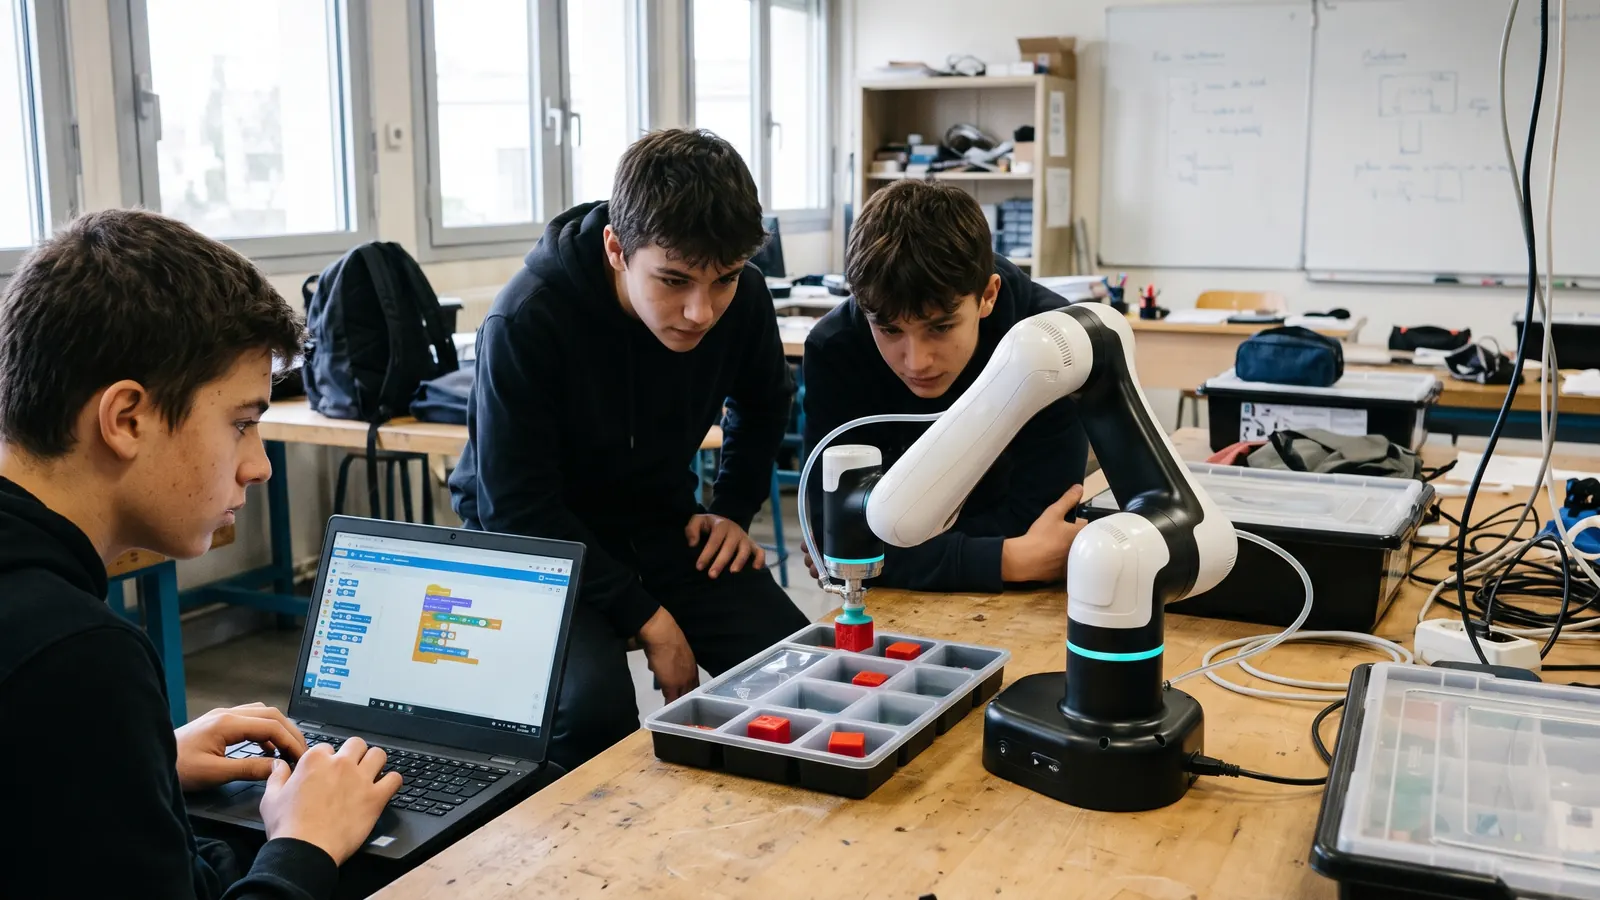 Enseignement de la robotiqueLes élèves programment un robot qui bouge devant eux. La notion abstraite devient un résultat visible, et l'erreur se voit tout de suite.
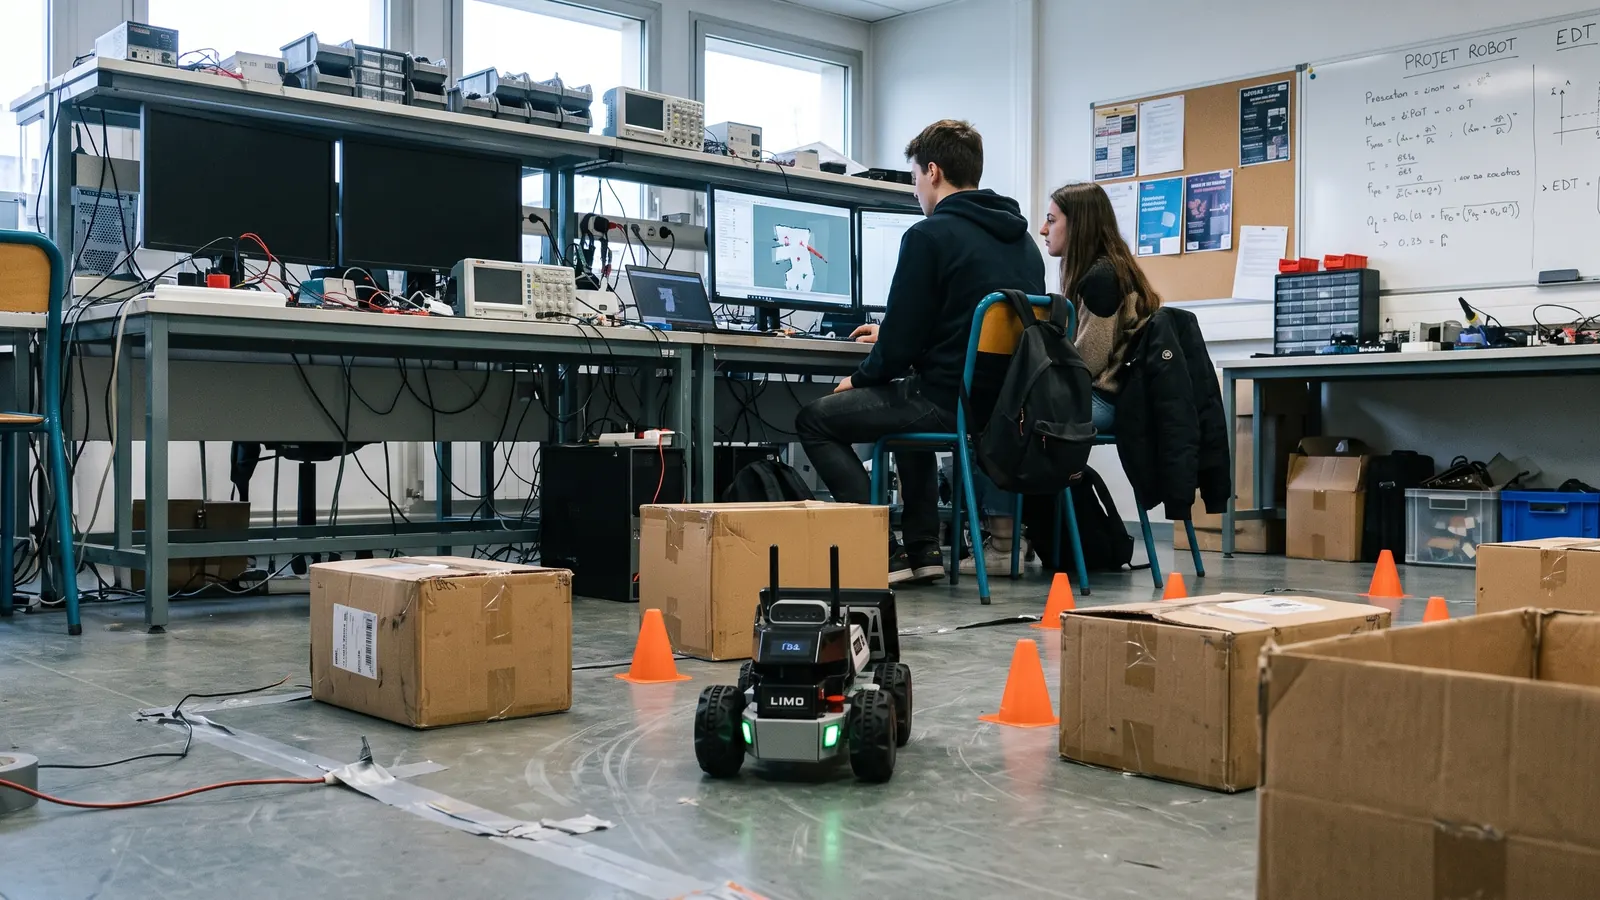 Robotique mobile et ROS 2Les étudiants cartographient, localisent et font naviguer un vrai robot. Ce qui marchait en simulation rencontre les reflets, les capteurs bruités et les couloirs encombrés.
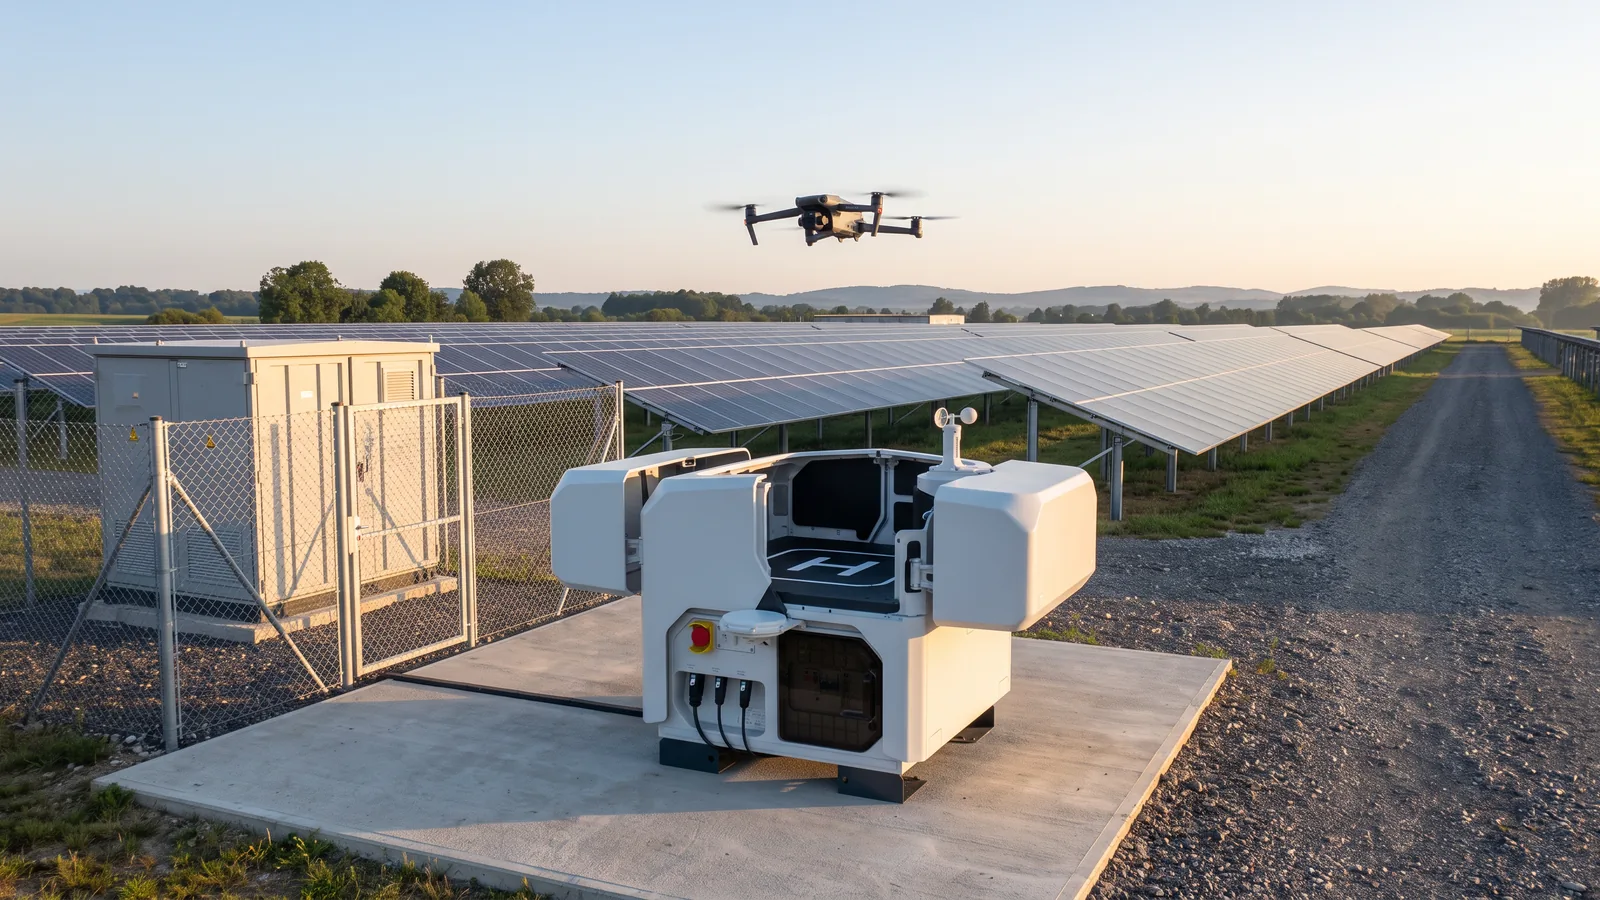 Inspection par drone des centrales solaires et sites industrielsLe drone survole modules, toitures, réseaux et équipements et en rapporte des images visibles et thermiques, piloté sur place ou depuis une station automatique. Les techniciens gardent l'analyse, les décisions et les interventions.
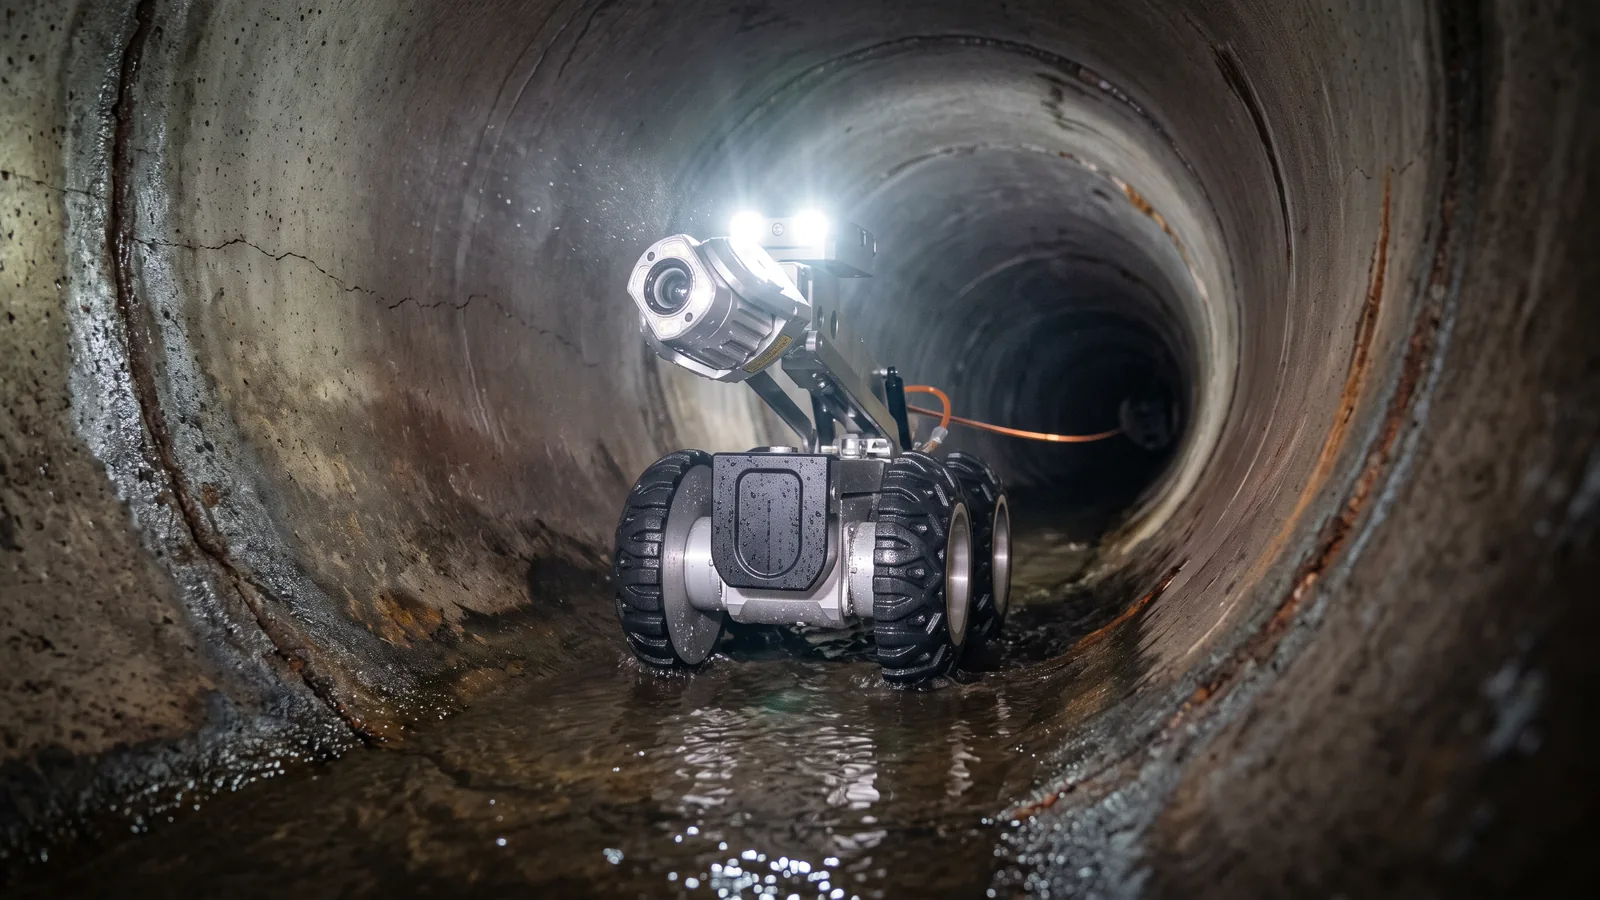 Inspection télévisée des canalisations d'assainissementLe robot à caméra parcourt les collecteurs depuis le regard et filme la paroi de la conduite, piloté depuis la surface. Les techniciens gardent le diagnostic, le codage des défauts et le choix des travaux.
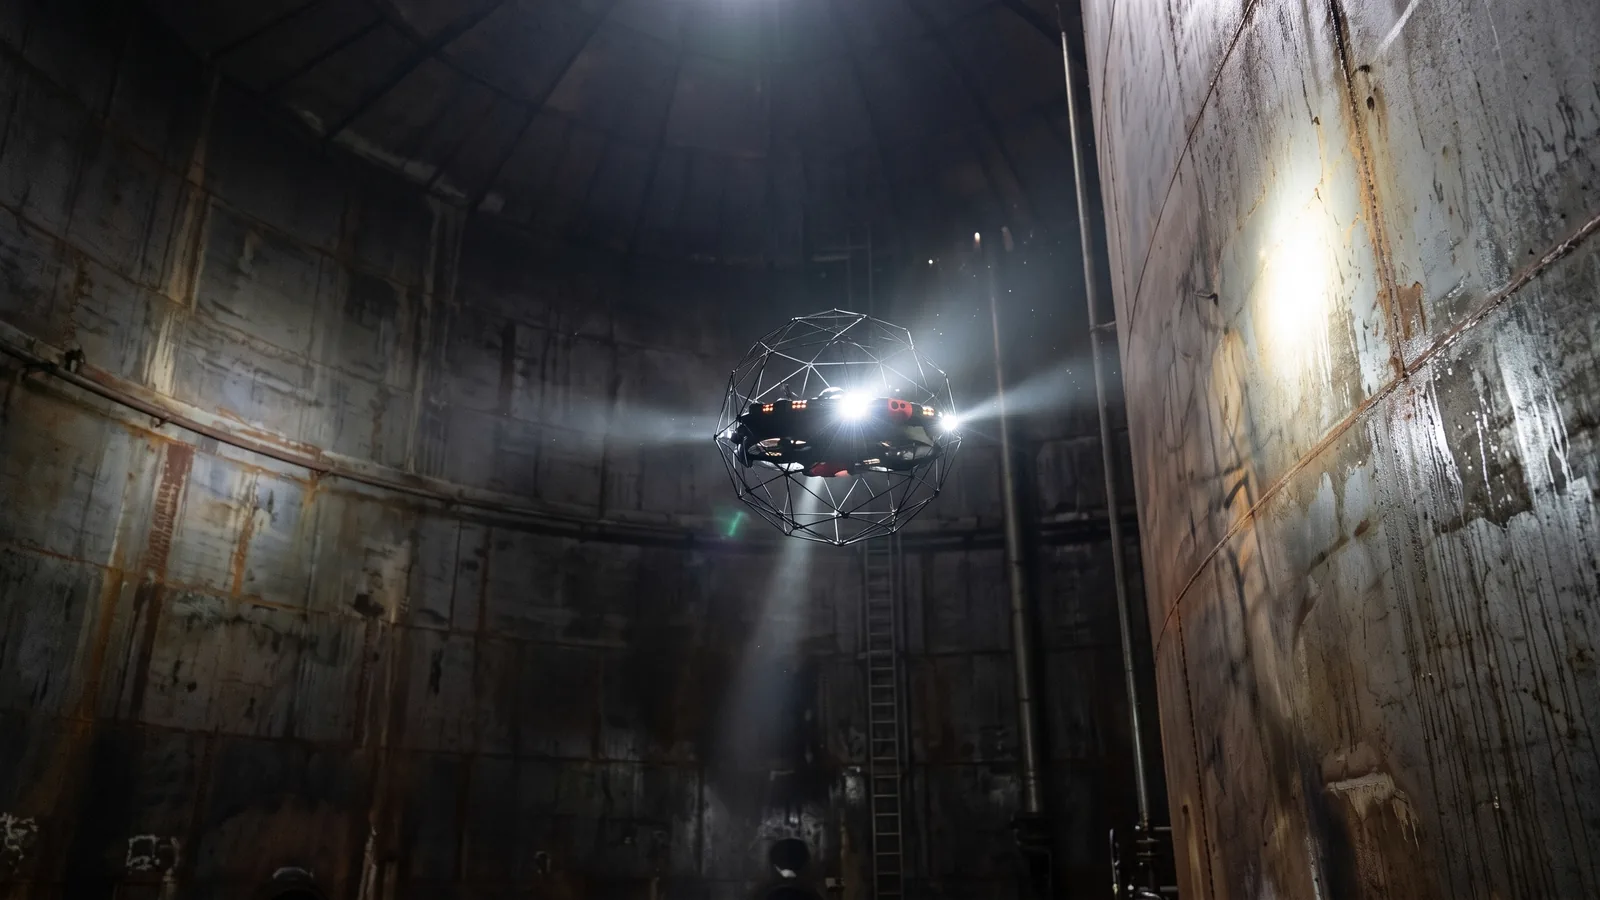 Inspection par drone des espaces confinésLe drone entre dans la cuve, la chaudière ou le silo à la place de l'inspecteur et en rapporte images, vidéos et relevés 3D. Les inspecteurs gardent l'analyse, les mesures réglementaires et les décisions de réparation.
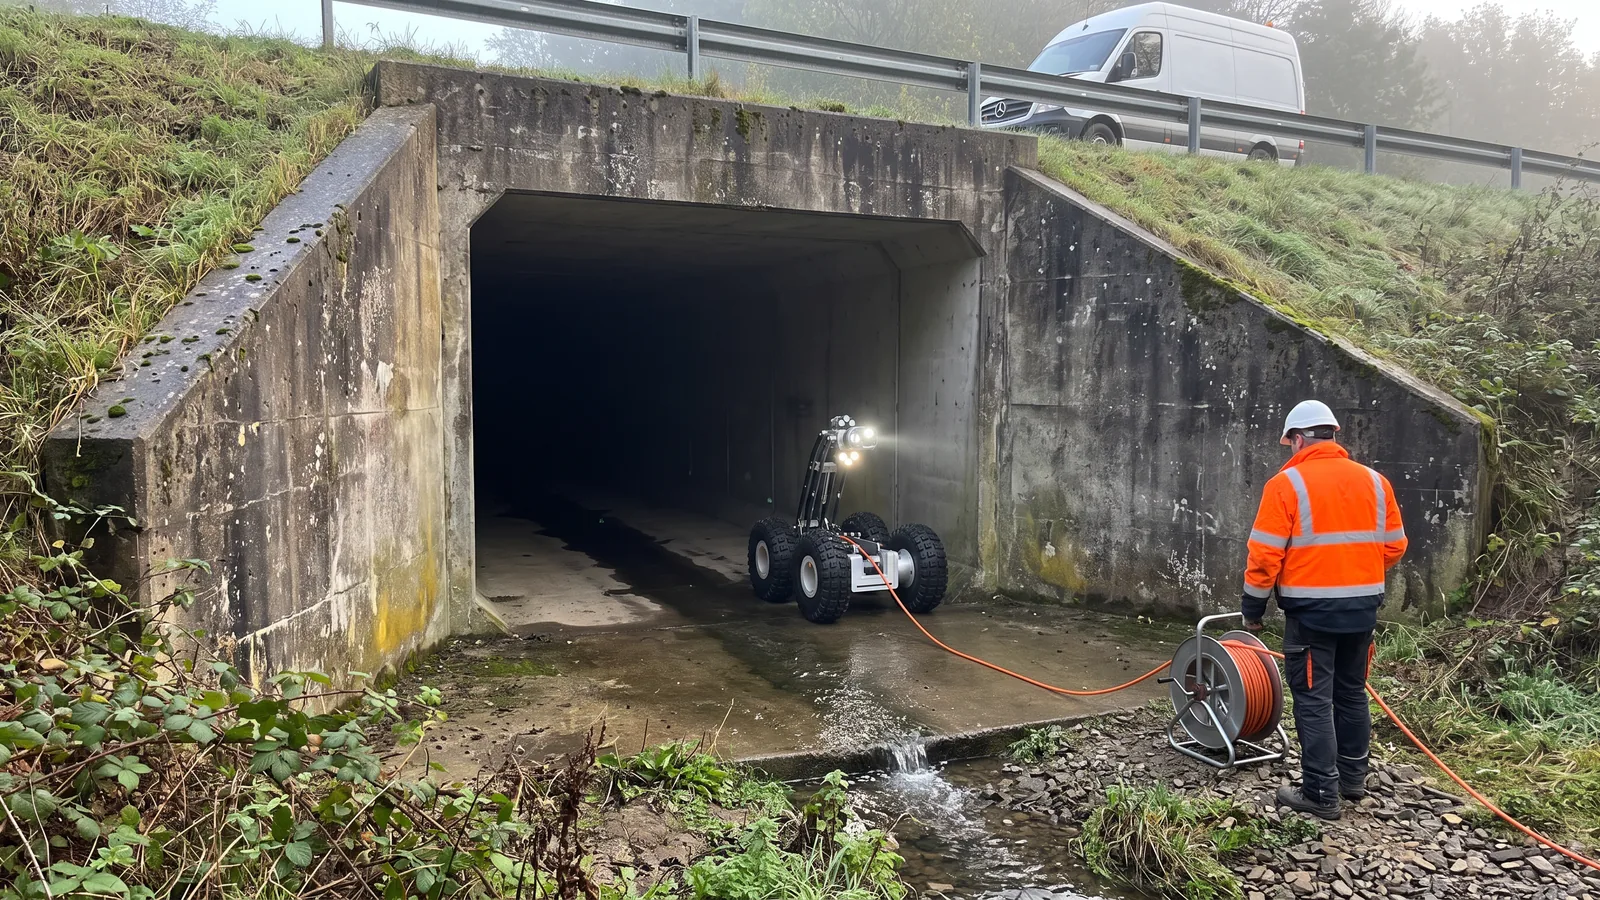 Inspection des grands collecteurs et dalotsLe robot parcourt les collecteurs, ovoïdes et ouvrages sous chaussée de grand diamètre, caméra centrée dans la section, piloté depuis la surface. Les égoutiers n'entrent dans l'ouvrage que pour intervenir.
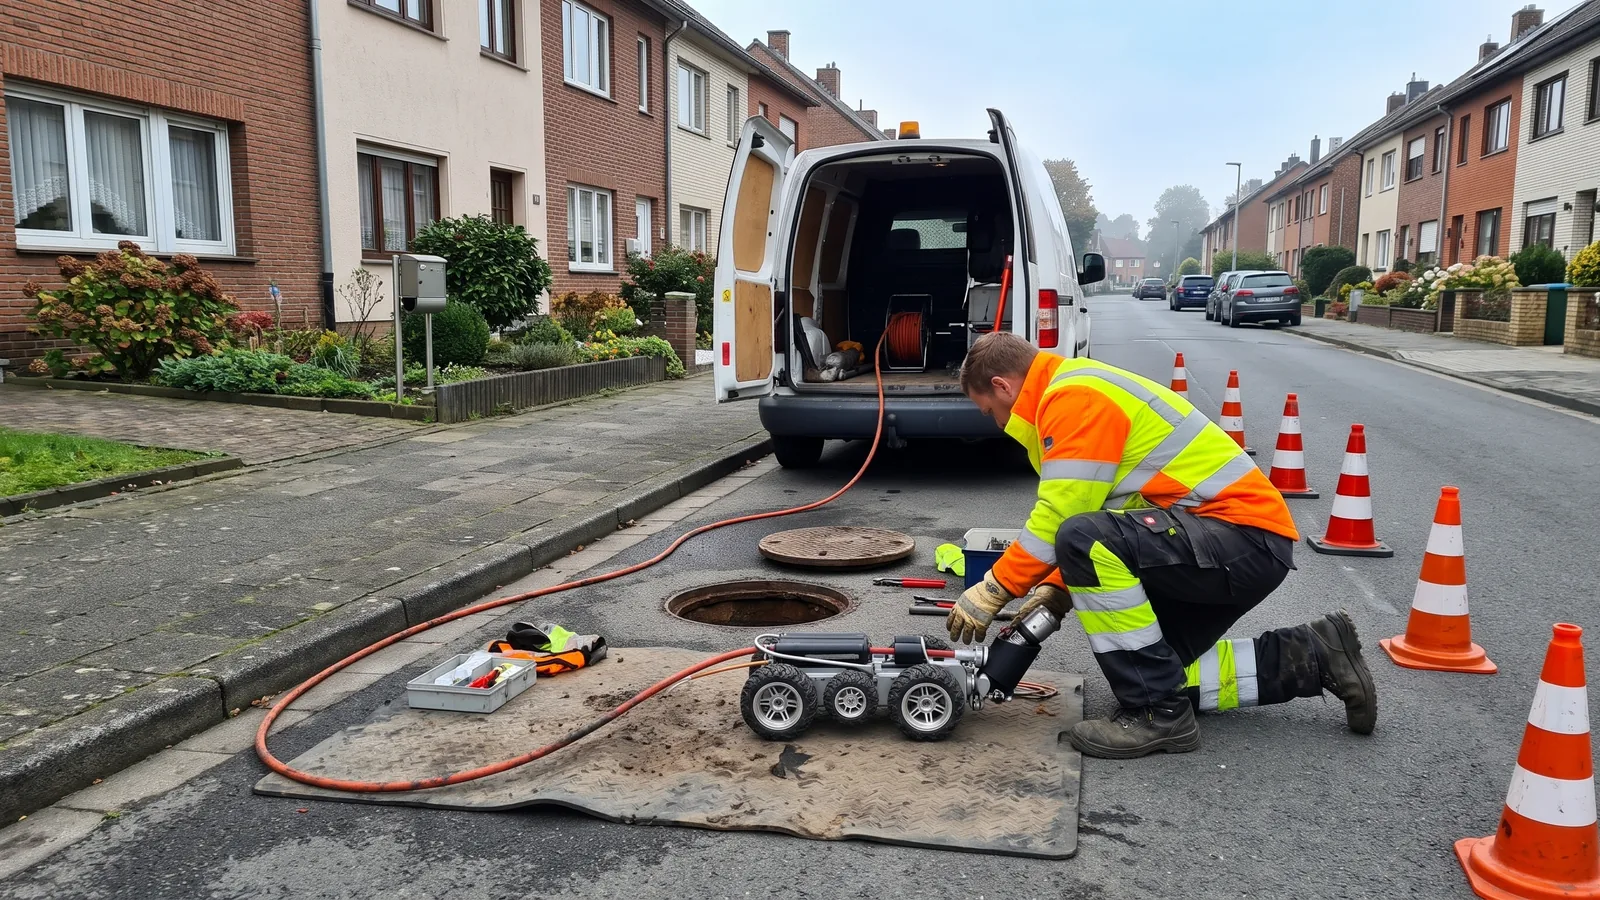 Inspection des branchements par caméra satelliteLe chariot roule dans le collecteur, s'arrête face au branchement et y pousse une petite caméra orientable. On inspecte la conduite de l'habitation sans ouvrir la chaussée ni entrer chez le riverain.
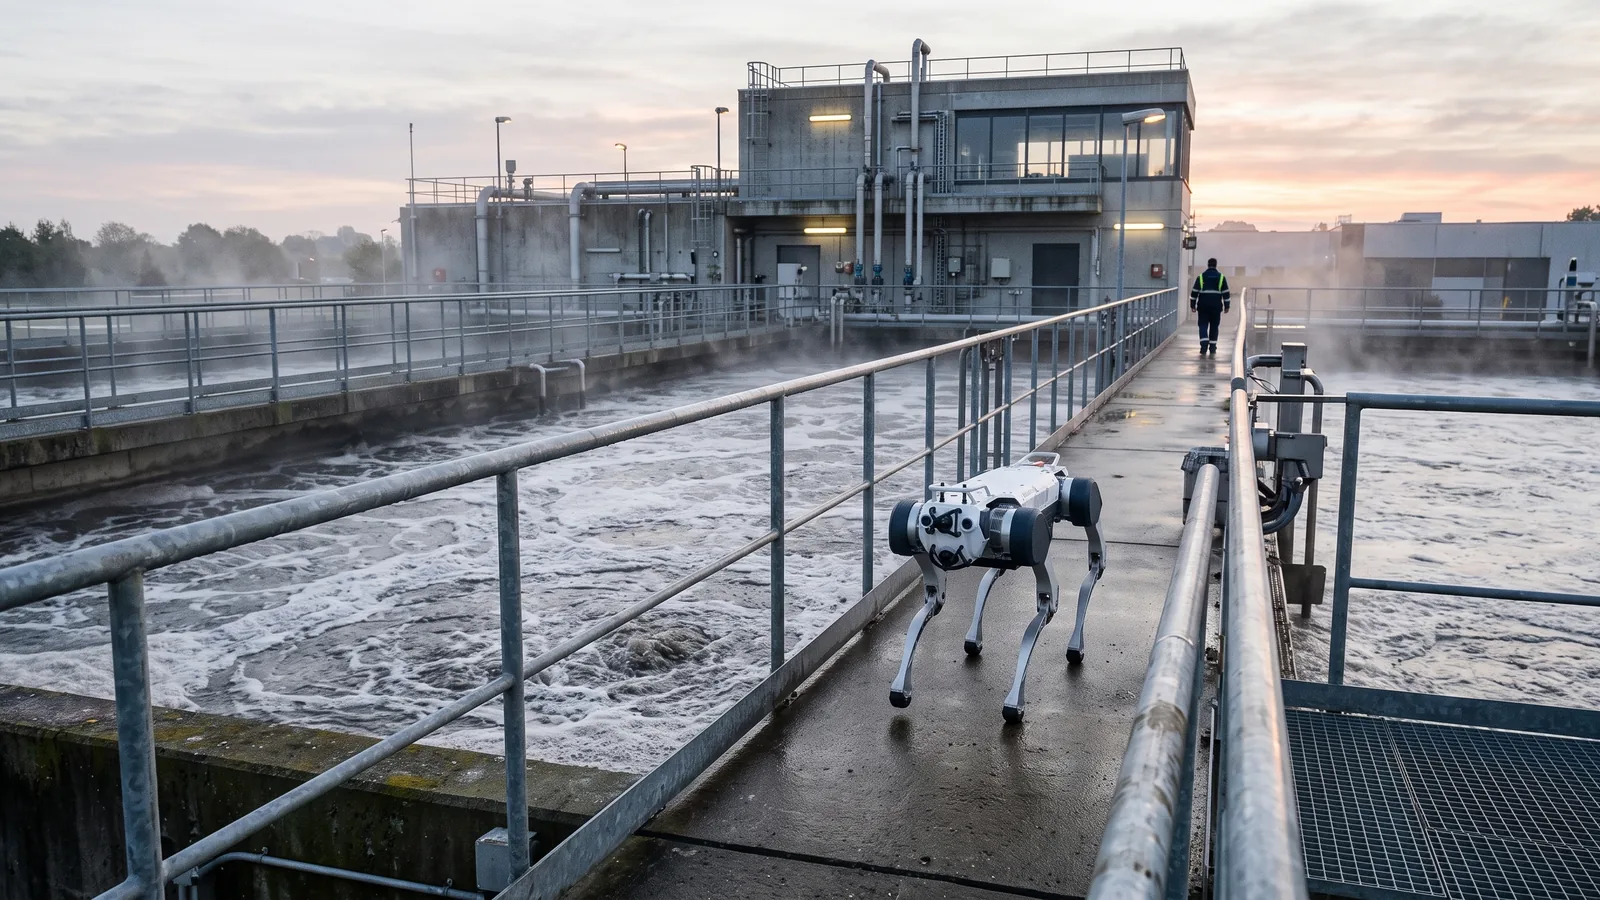 Rondes d'inspection en station de traitement d'eauLe robot fait le tour des bassins, des pompes et des armoires à heure fixe et rapporte images, températures et relevés. Les exploitants se concentrent sur les écarts et la conduite du process.
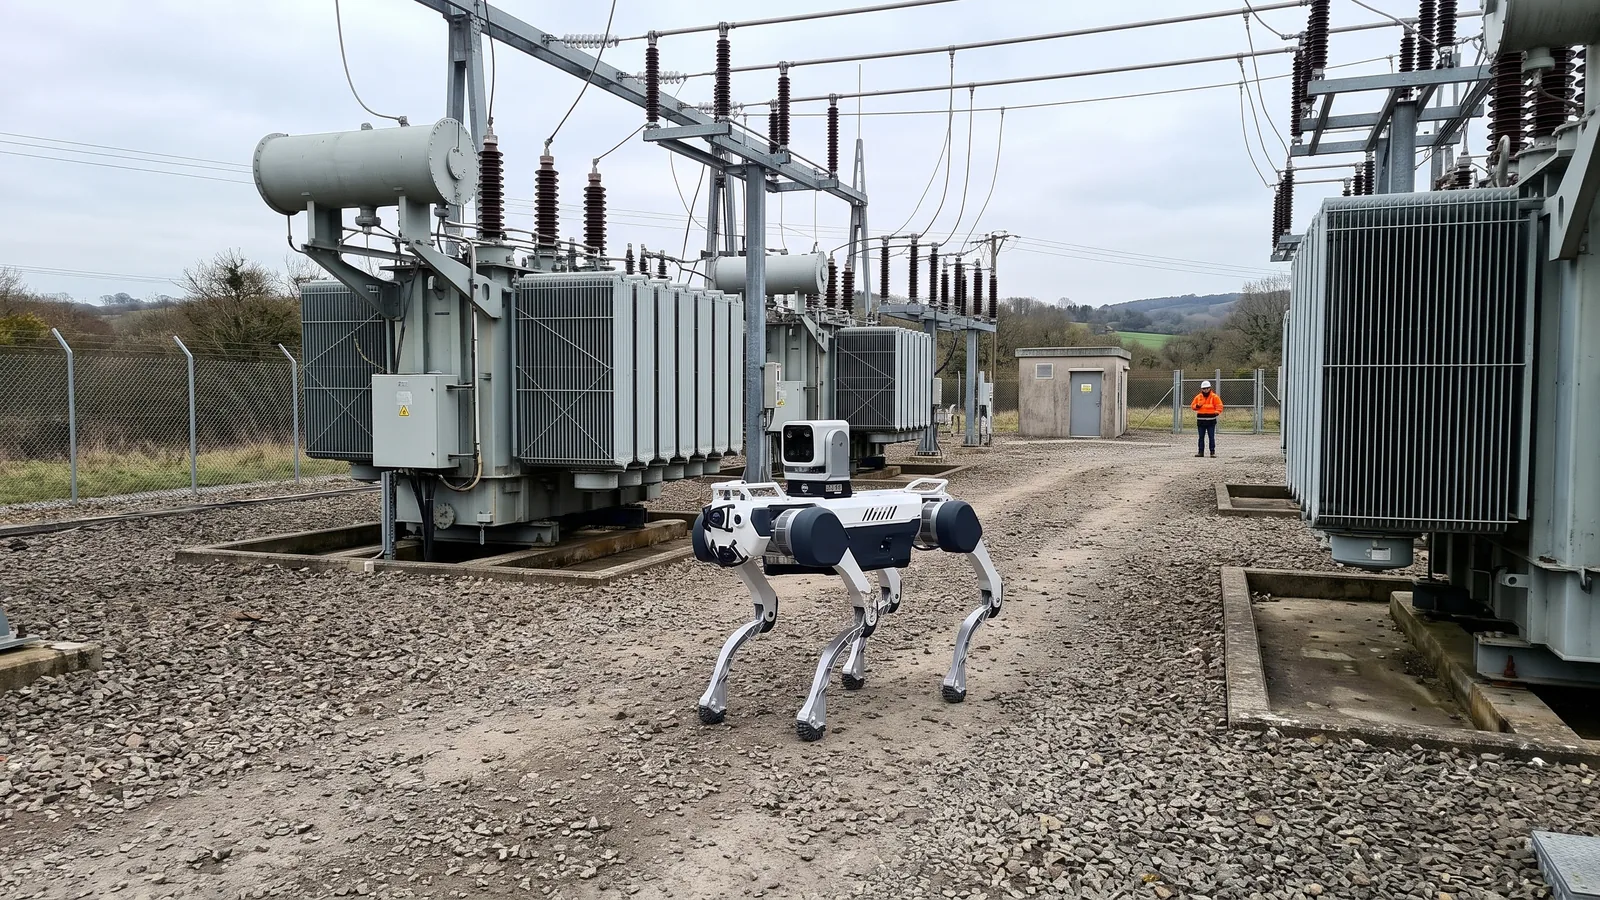 Inspection des postes électriquesUn robot au sol parcourt les allées du poste et un drone en station survole les équipements. Ensemble, ils relèvent températures, indicateurs et état visuel, sans déplacer un agent à chaque ronde.
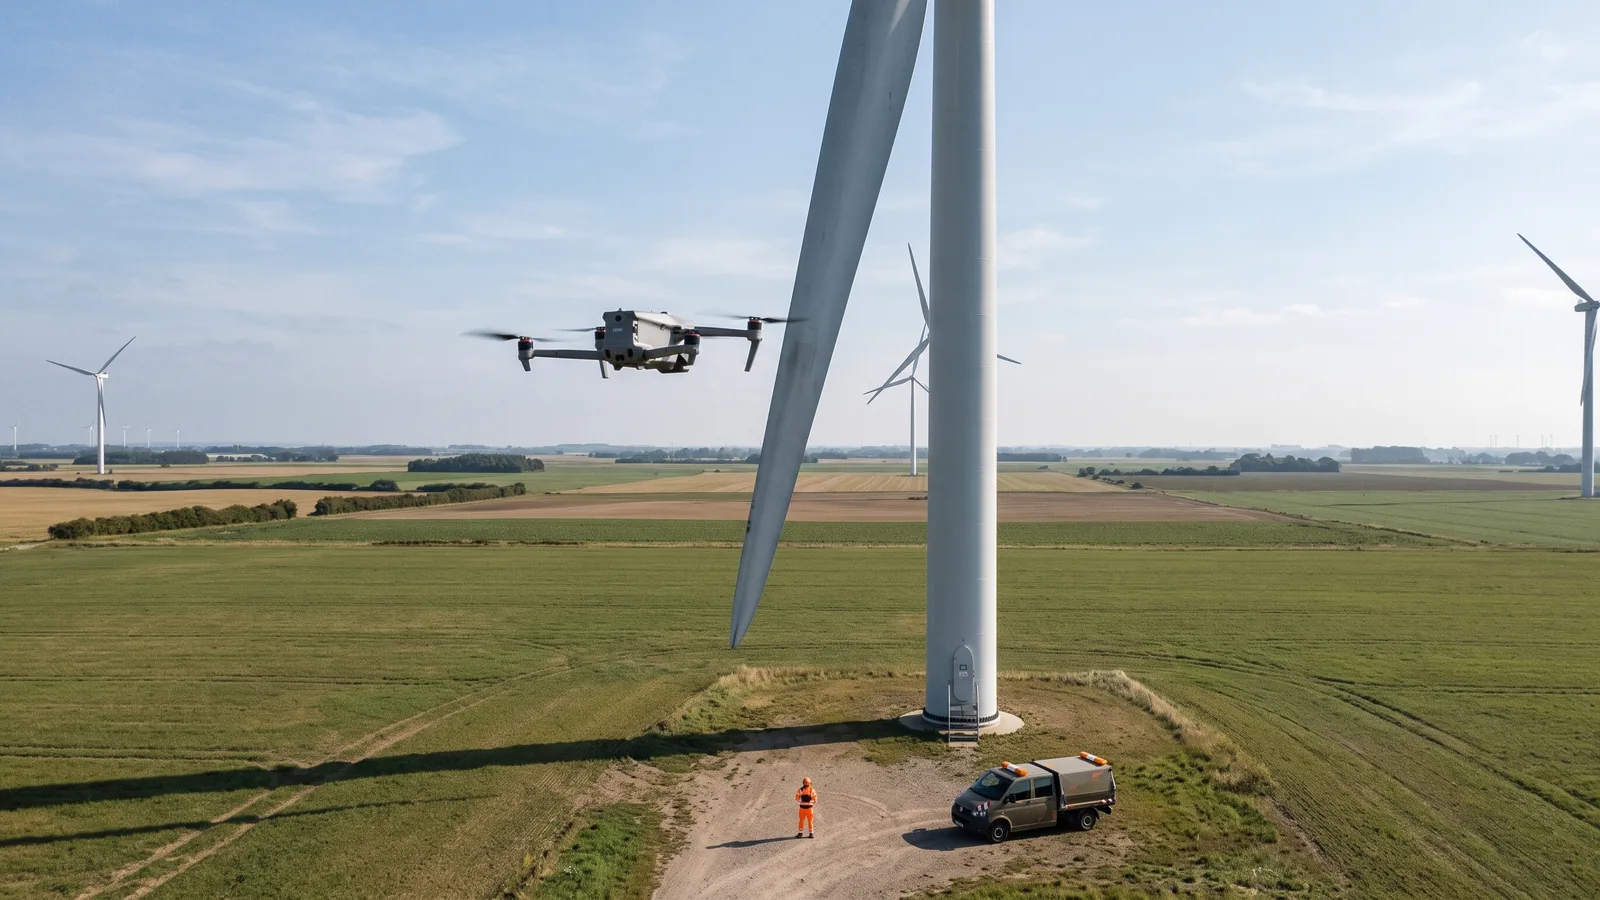 Inspection par drone des lignes électriques et éoliennesLe drone vole le long des lignes et autour des éoliennes, photographie et thermographie isolateurs, connexions et pales. Les équipes de maintenance ne montent en hauteur que sur les défauts confirmés.
Robots, mode d'acquisition et conditions de livraison, dans une seule proposition écrite.