更新于
要点速览
更新于
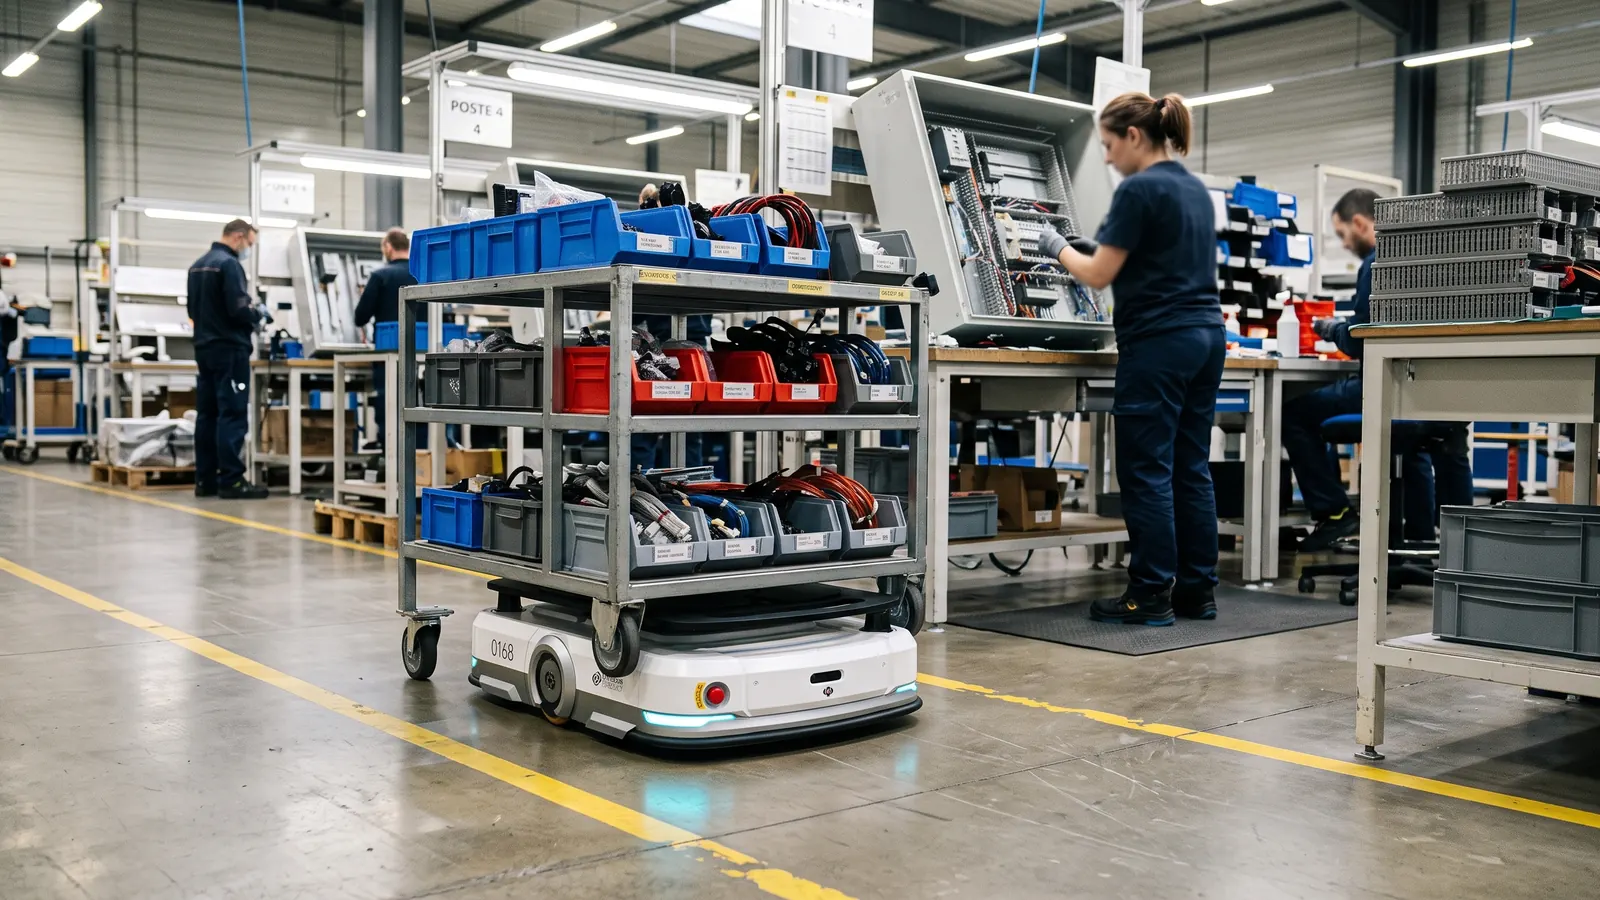
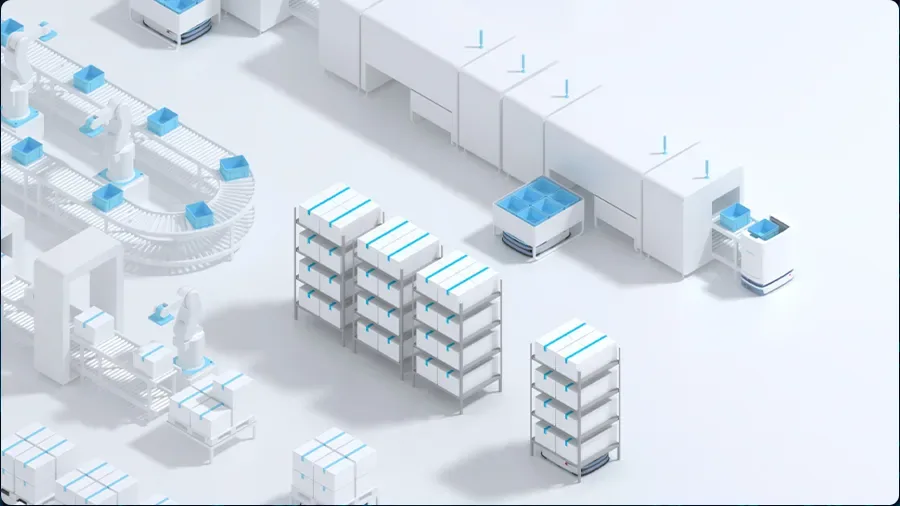
线边配送 AMR 钻到配套料车或料箱车下方将其顶起,送到产线工位,再把空车带回仓库。
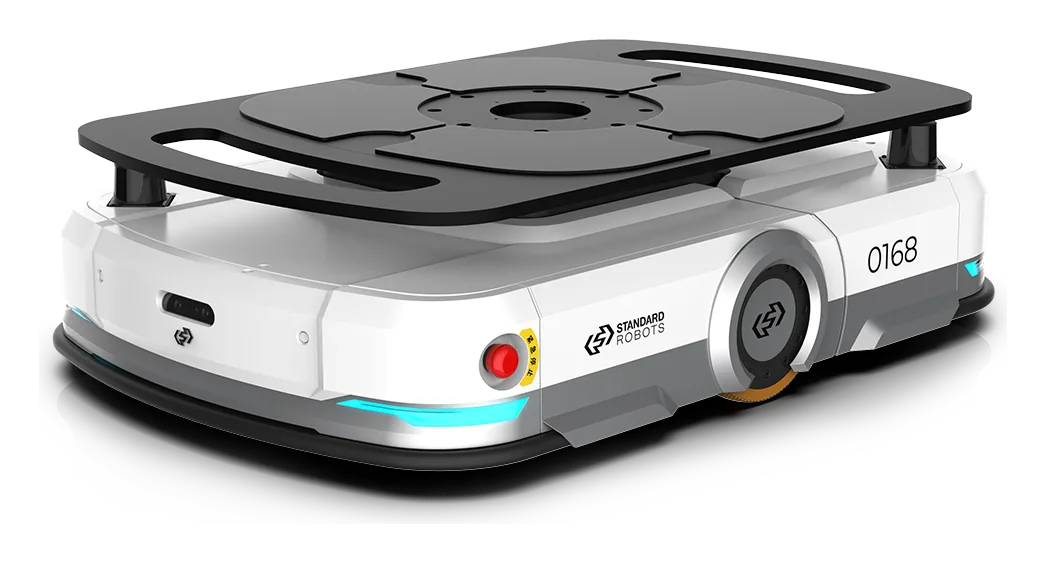
据制造商数据,Standard Robots OASIS-600E-SRL 顶升载重 600 kg,速度 1.5 m/s,单次充电续航 8 小时。
Robot Distribution 负责车间建图、设定配送点、把叫料信号接入您的系统、培训团队和维护,可购买、租赁或采用 RaaS 模式。
为什么
线边物料配送
在装配线上,工位缺料就意味着等待,操作员每次去仓库取料都占用生产时间。人工循环配送和托盘车往返让人员耗在没有附加值的运输上。
AMR 按呼叫或固定节拍把配套料车和料箱送到正确工位,并带回空车。它依靠车间地图导航,无需轨道,可绕开障碍物,布局变化时重新配置即可。配备协作机械臂的复合机器人还能自行取放料箱。
流程
AMR 线边配送流程。
仓库备料
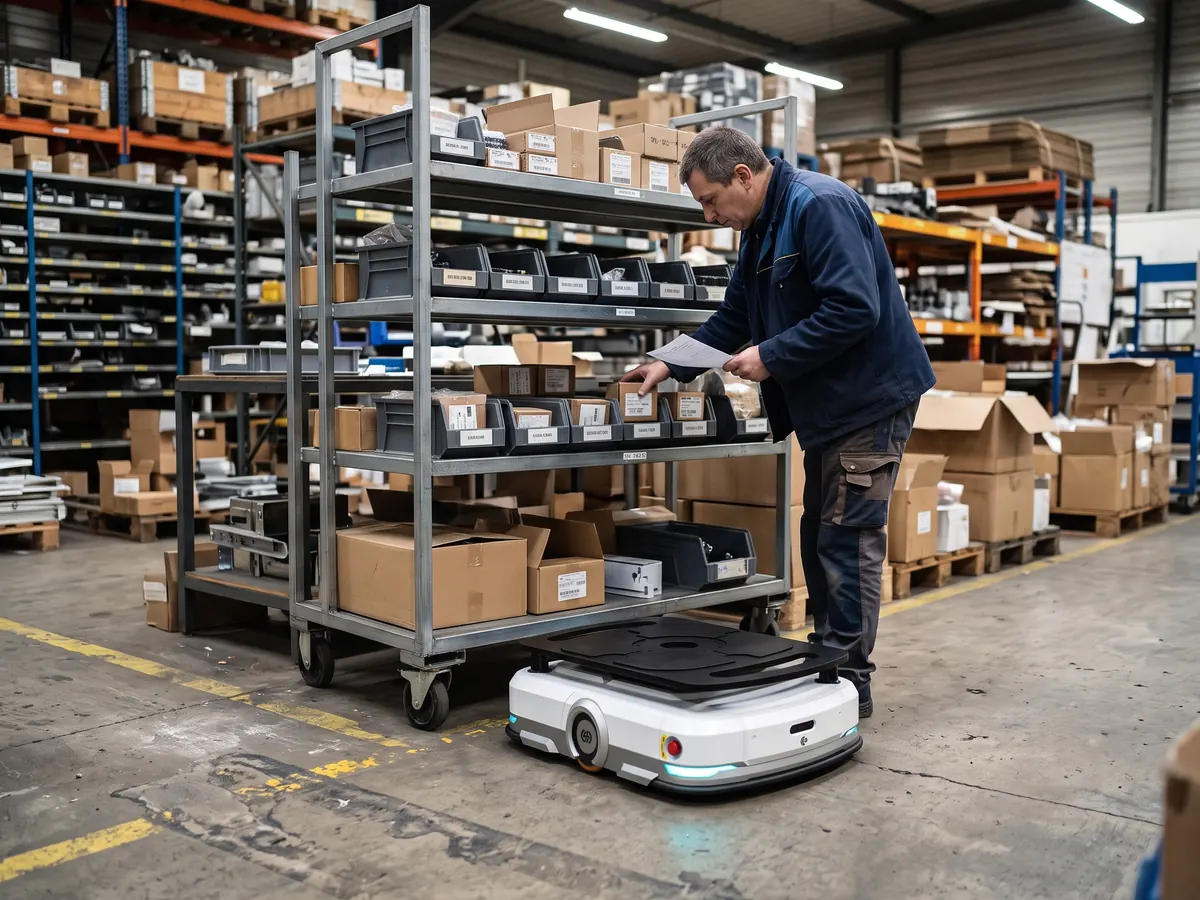
仓管员把生产工单所需零件放到配套料车上,停在出发点。
叫料触发任务
工位通过按钮、平板或 ERP 叫料,调度软件把任务分配给空闲机器人。
AMR 送到工位
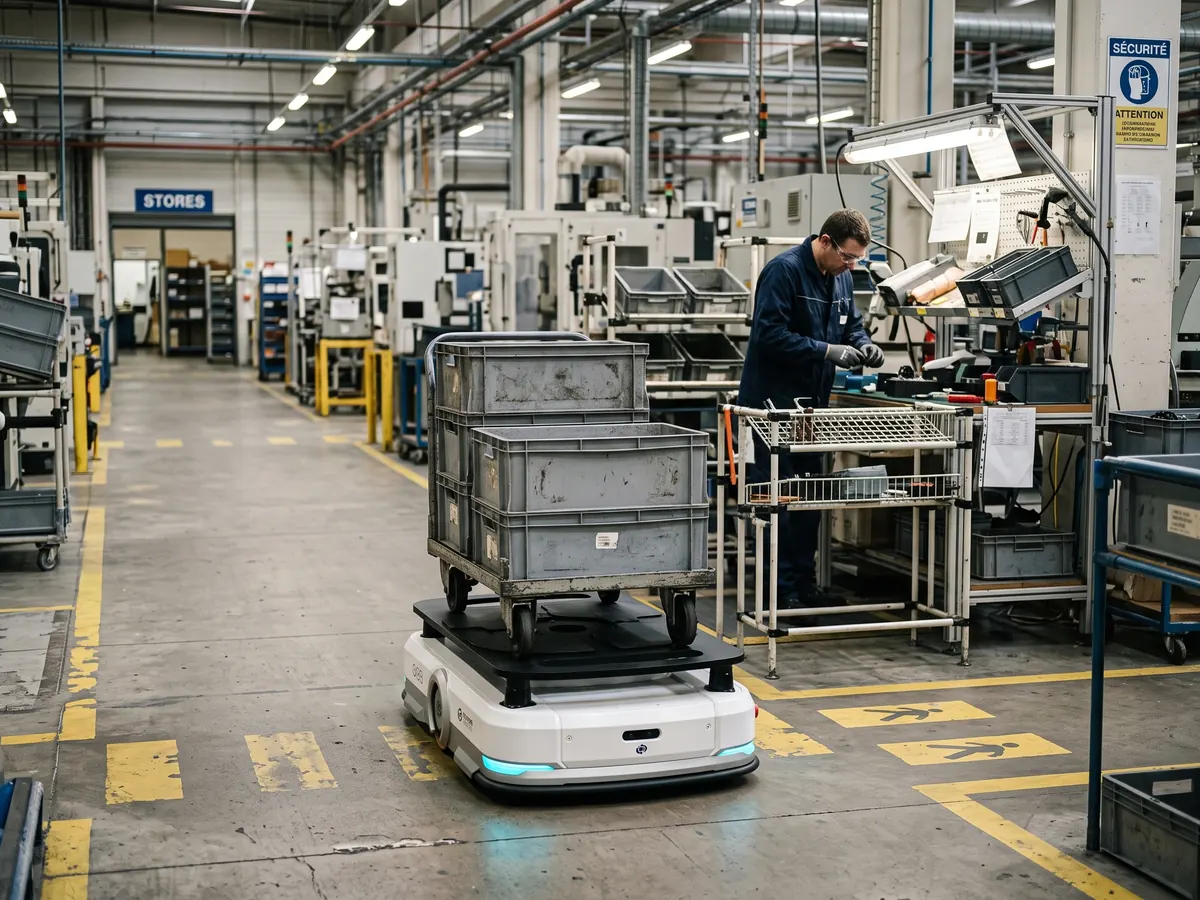
机器人钻到料车下顶起,避开障碍物穿过车间,放到工位指定位置。
带回空车
收取工位的空料车或空料箱,送回仓库准备下一套配料。
安装之前
安装前现场勘察要确认的事项。
料车与载荷
料车尺寸、离地间隙和满载重量:机器人必须能钻入下方并安全顶起。
车间路线
仓库到工位之间的通道宽度、交叉口、门、坡道和地面状况。
配送点
每个工位的精确放车位置,操作员伸手可及且不妨碍产线。
系统与充电
叫料触发方式(按钮、平板、ERP 或 MES)、沿线 Wi-Fi 以及充电桩位置。
常见问题
生产负责人关于 AMR 线边配送的常见问题。
线边配送 AMR 能承载多少?
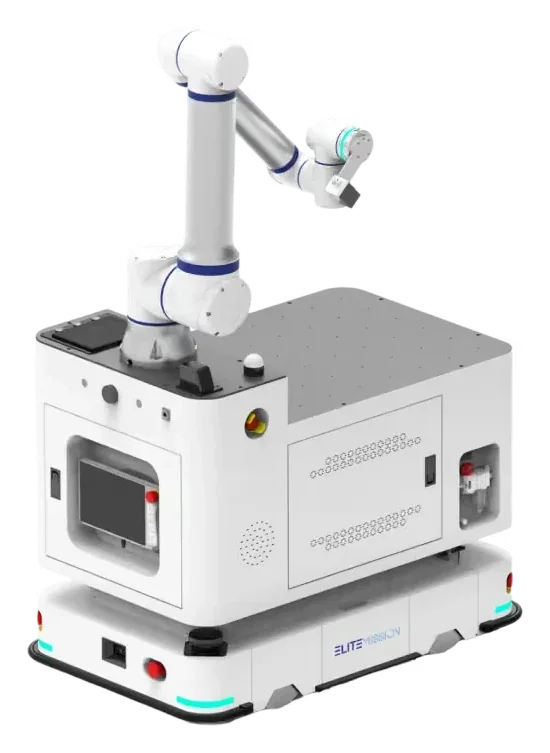
据制造商数据,Standard Robots OASIS-600E-SRL 为 600 kg,UBTECH U300 AMR 和 Elite Robots MC500-12 的平台为 300 kg,ROKAE CMR Mobile Manipulator 底盘为 500 kg。
需要在地面铺设磁条或色带吗?
通常不需要:AMR 依靠部署时录入的车间地图导航,现场勘察会确定是否需要辅助标识。布局变化时,在软件中修改配送点和减速区即可。
机器人能在工位自己装卸料箱吗?
复合机器人可以:据制造商数据,Elite Robots MC500-12 将全向移动平台与 12 kg 机械臂结合,借助视觉在工位定位精度 ±0.2 mm。普通 AMR 负责送车,由操作员取料。
机器人一次充电能工作多久?
据制造商数据,Standard Robots OASIS-600E-SRL 和 Elite Robots MC500-12 为 8 小时,后者充电 2 小时。充电安排在休息时间或任务间隙。
应用场景
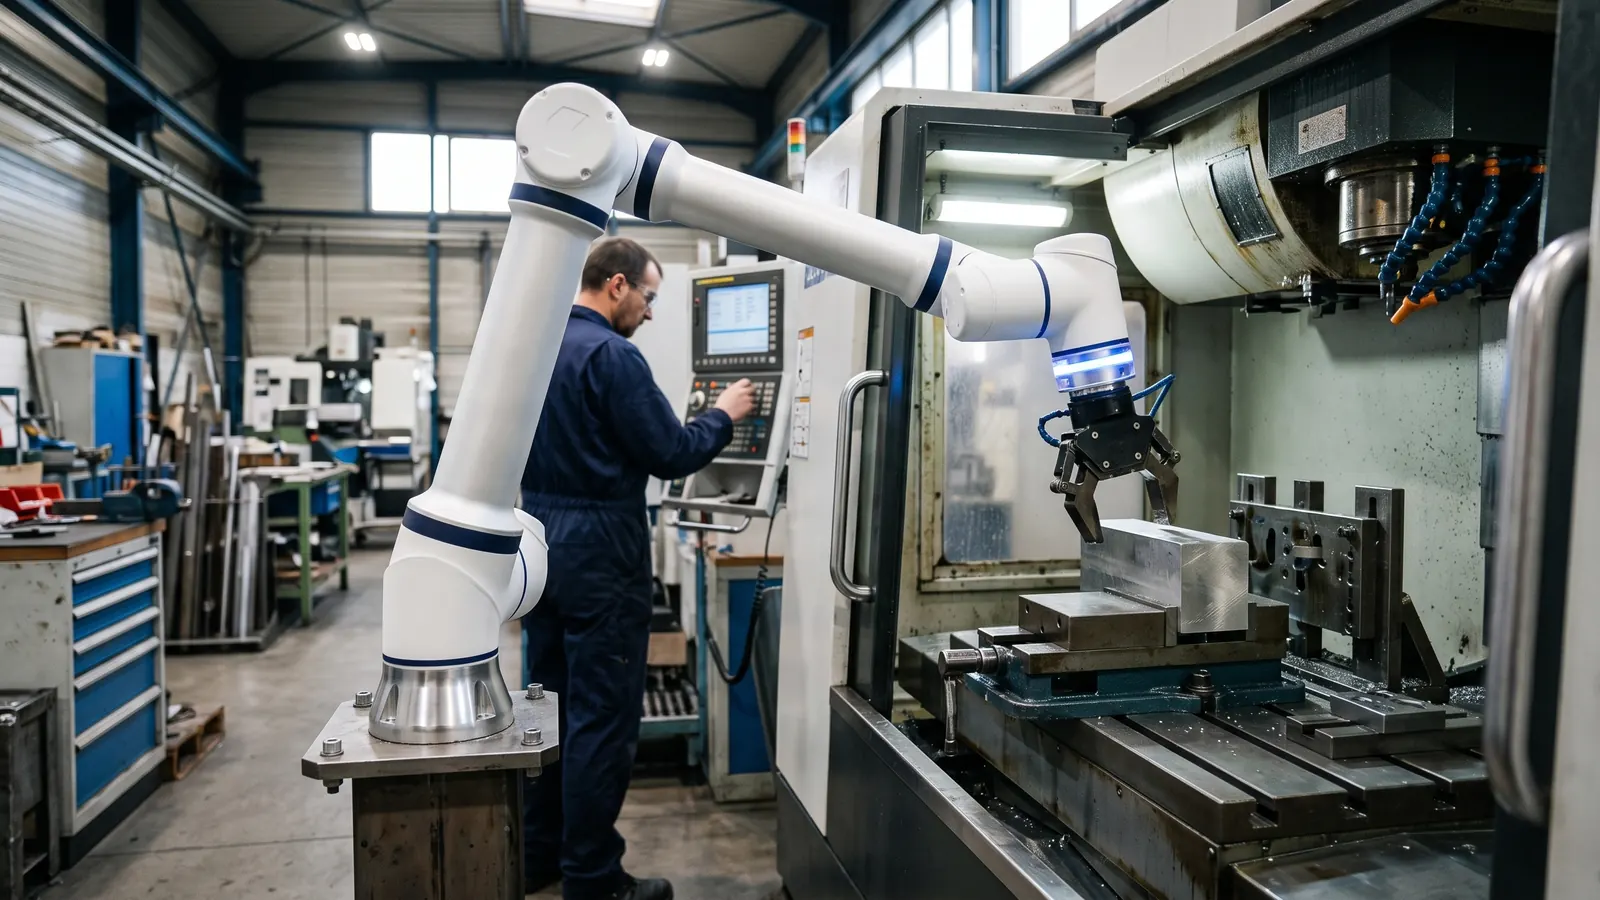 CNC 机床上下料协作机器人在机床门前完成重复动作,调机员专注于程序、刀具、尺寸检测和首件确认。
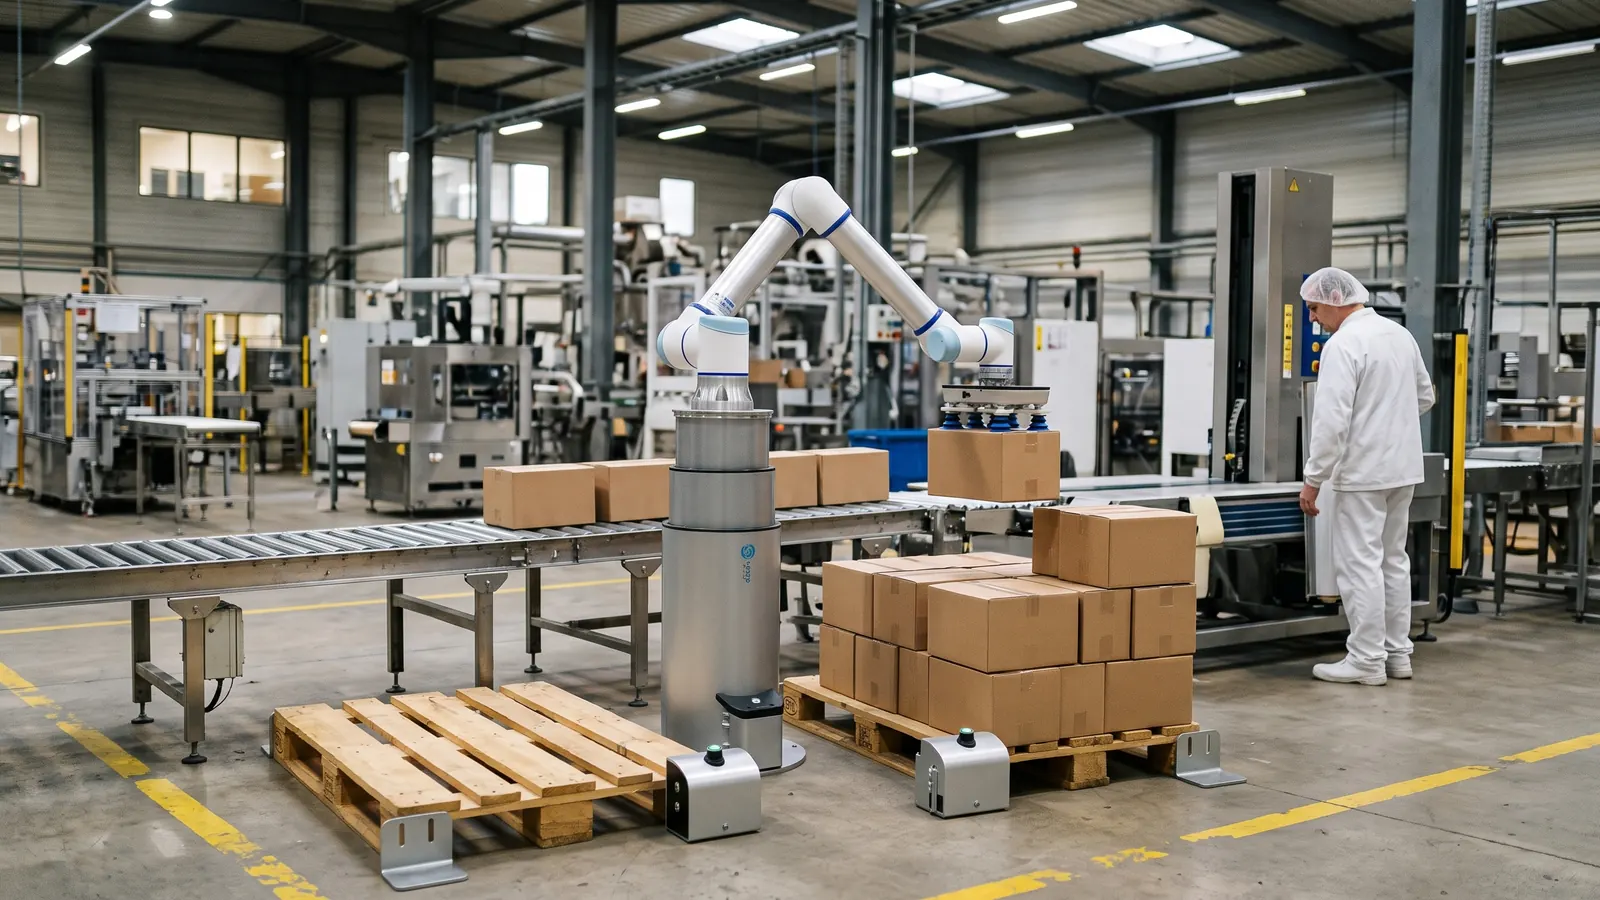 产线末端码垛协作机器人在产线末端码垛,操作员不再搬箱,转而负责补料、缠膜、运走满托和监控生产。
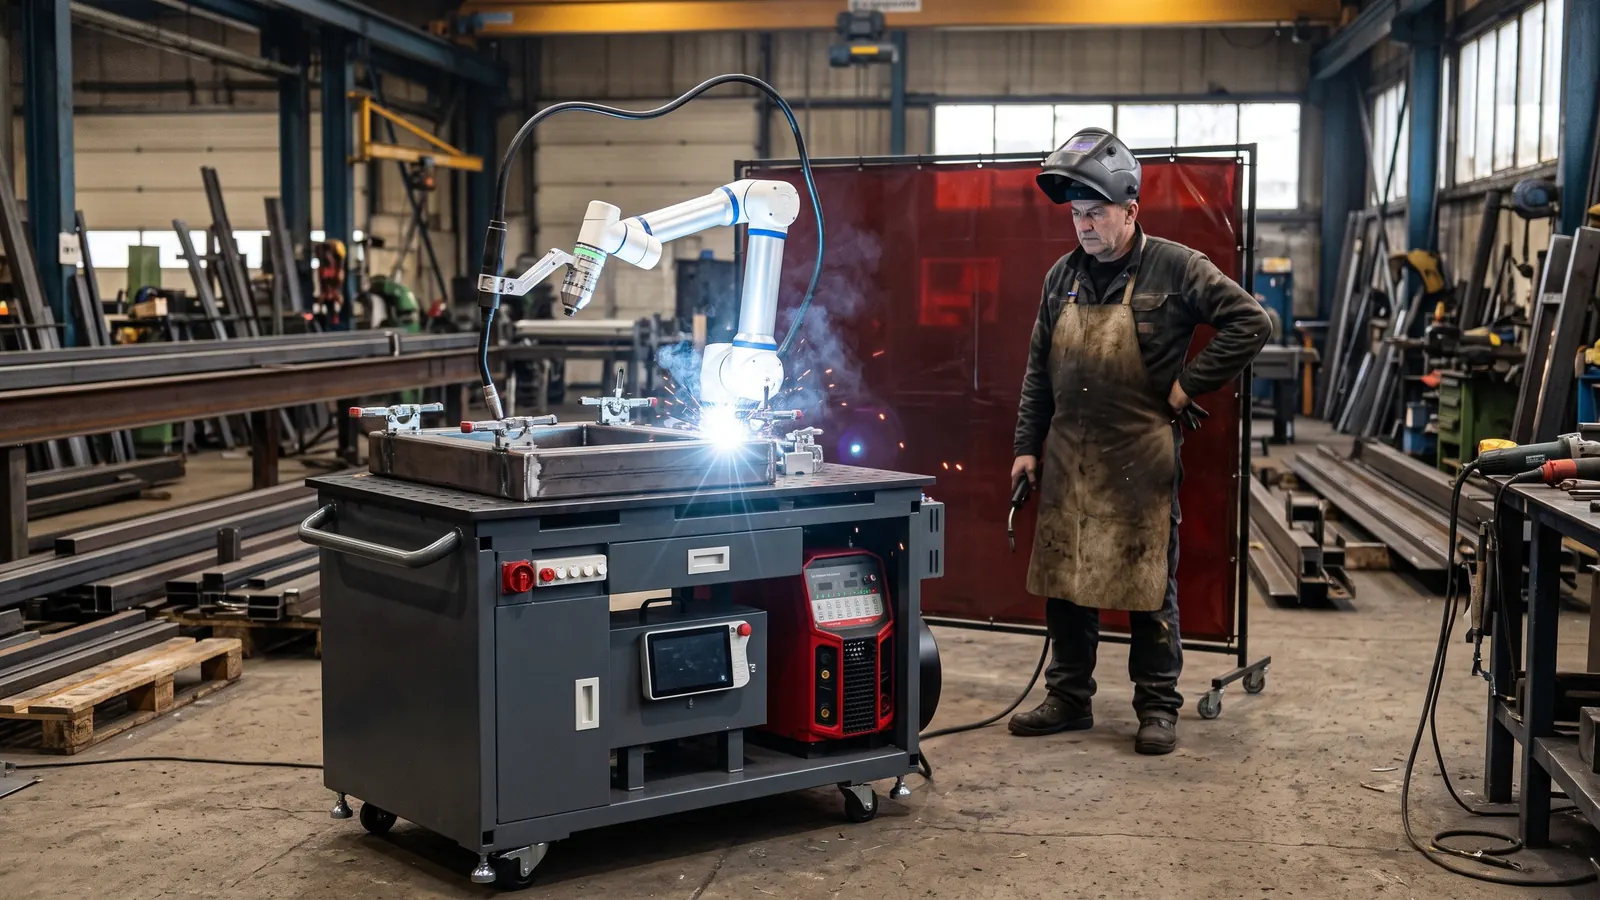 协作焊接焊工保留核心技艺:备料、点焊定位、参数设置和焊缝检验,协作机器人承担批量中的重复焊缝。
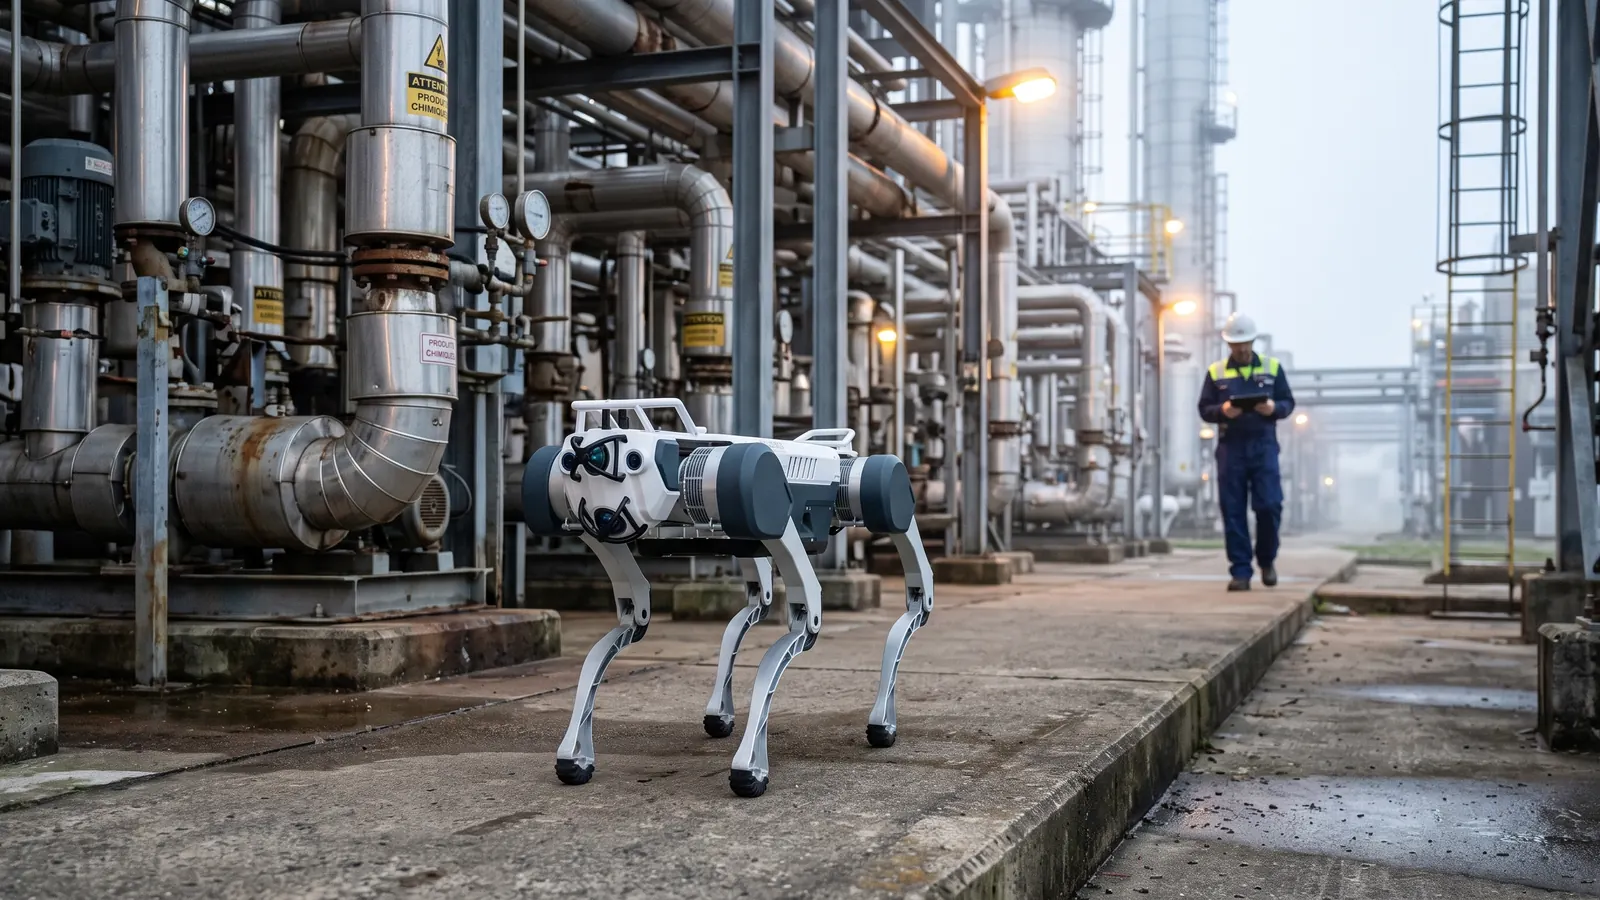 工业巡检机器人每天沿同一路线巡检,在相同点位停留,记录图像、温度和读数。技术人员分析异常,在需要的地方介入。
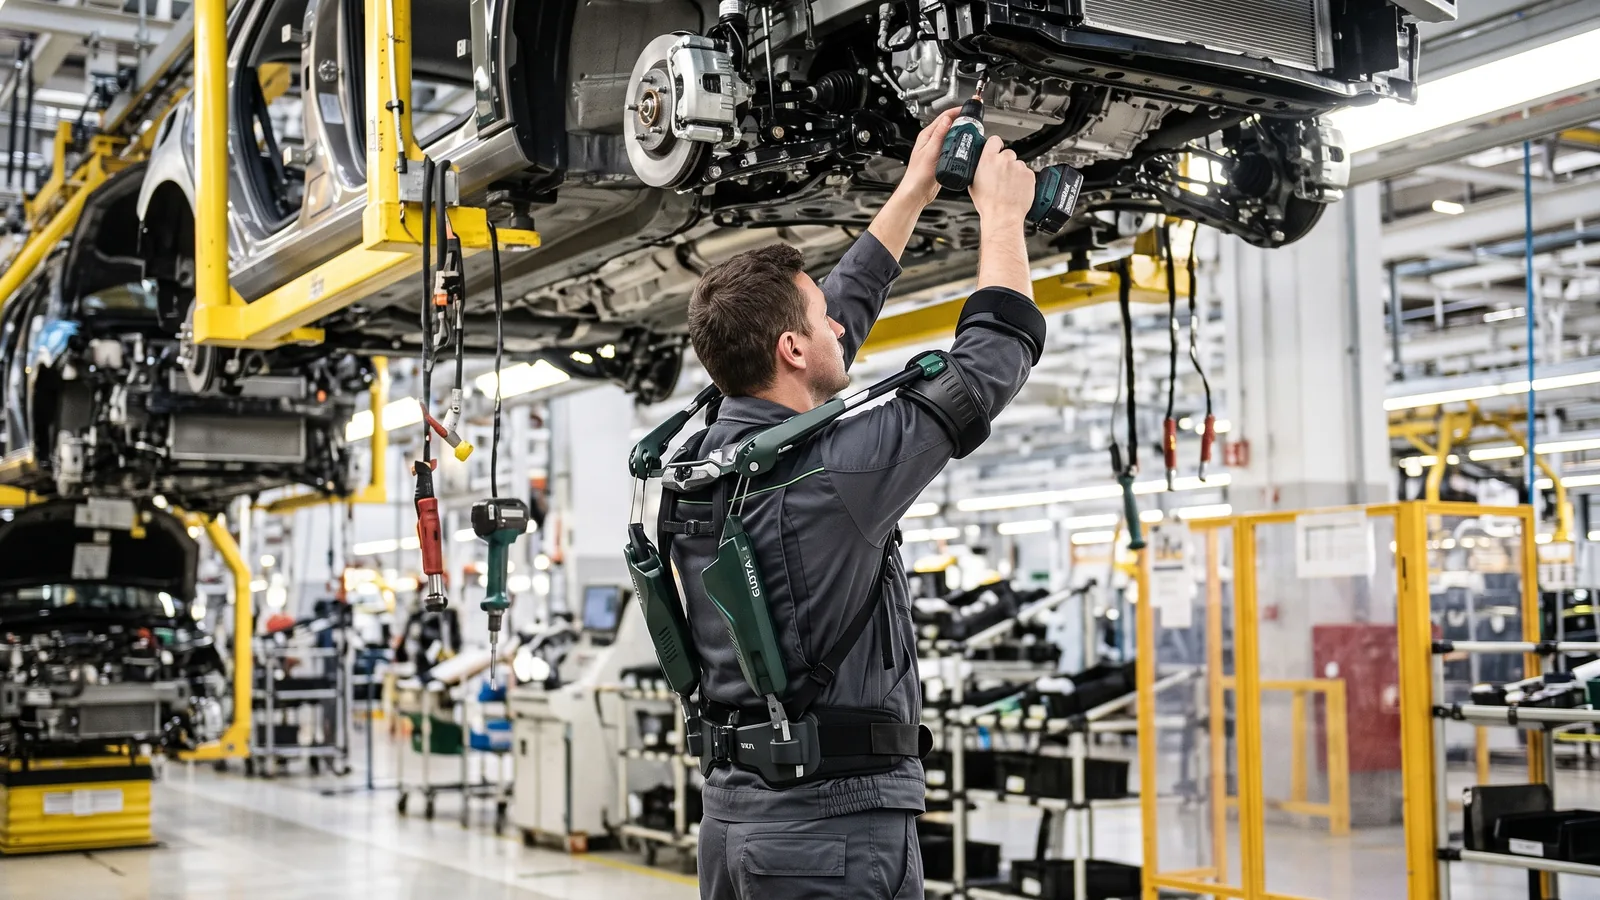 举臂作业外骨骼当手臂抬到胸部以上时,肩部外骨骼为手臂提供支撑,无需改变工具或动作。操作人员保持作业精度,设备分担部分手臂重量。
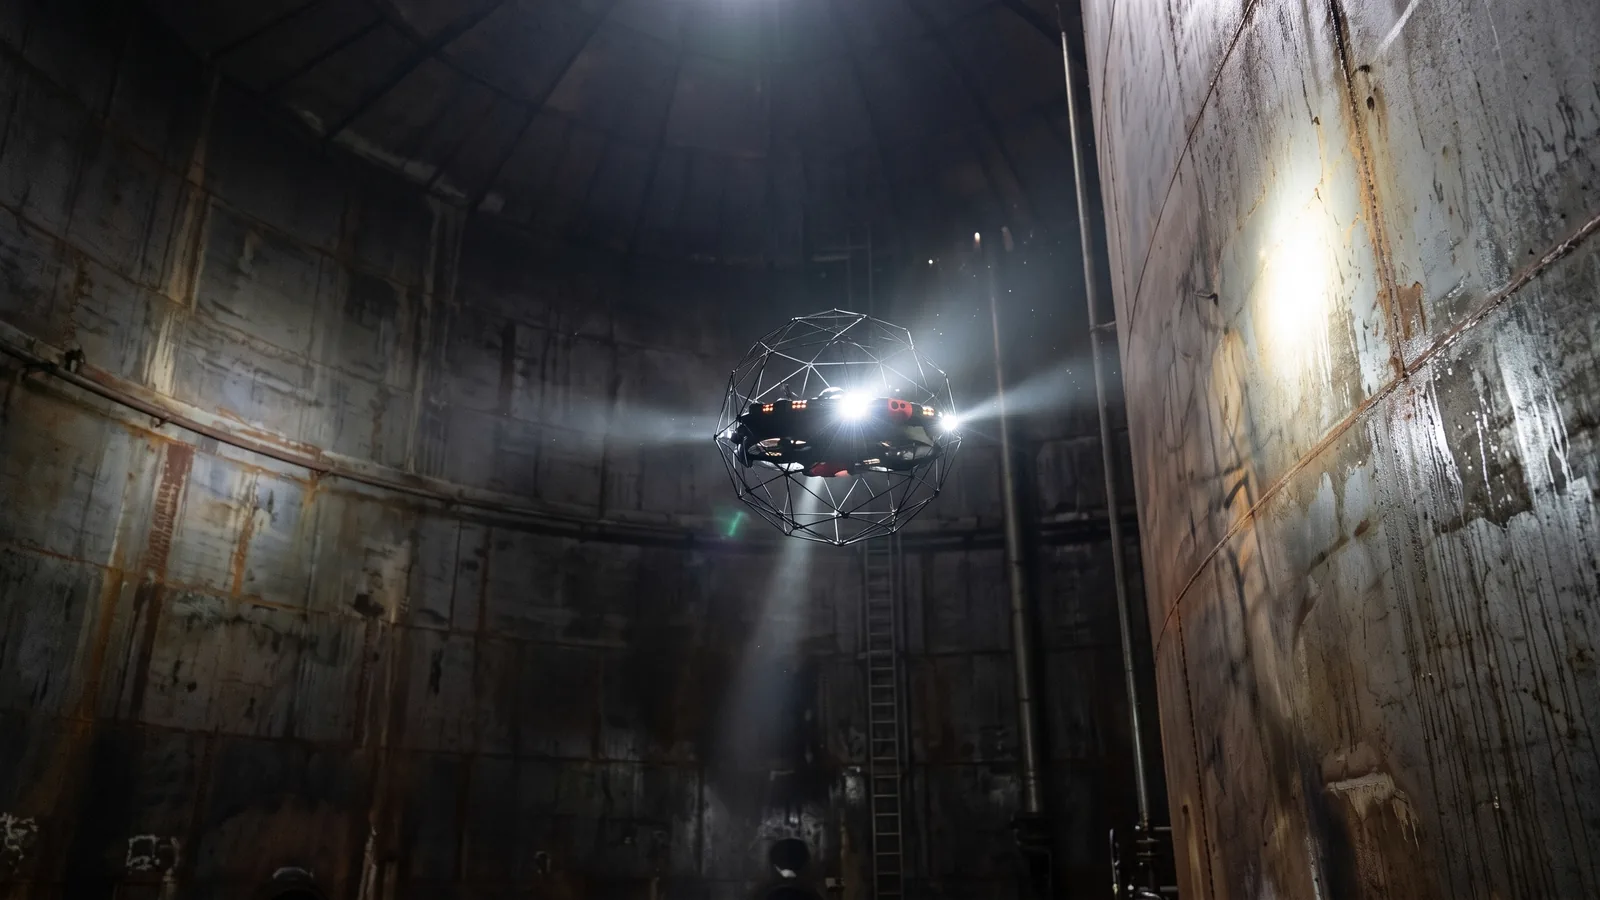 受限空间无人机检测无人机代替检测人员进入储罐、锅炉或筒仓,带回图像、视频和三维数据。检测人员负责分析、法定测量和维修决策。