更新于
要点速览
更新于
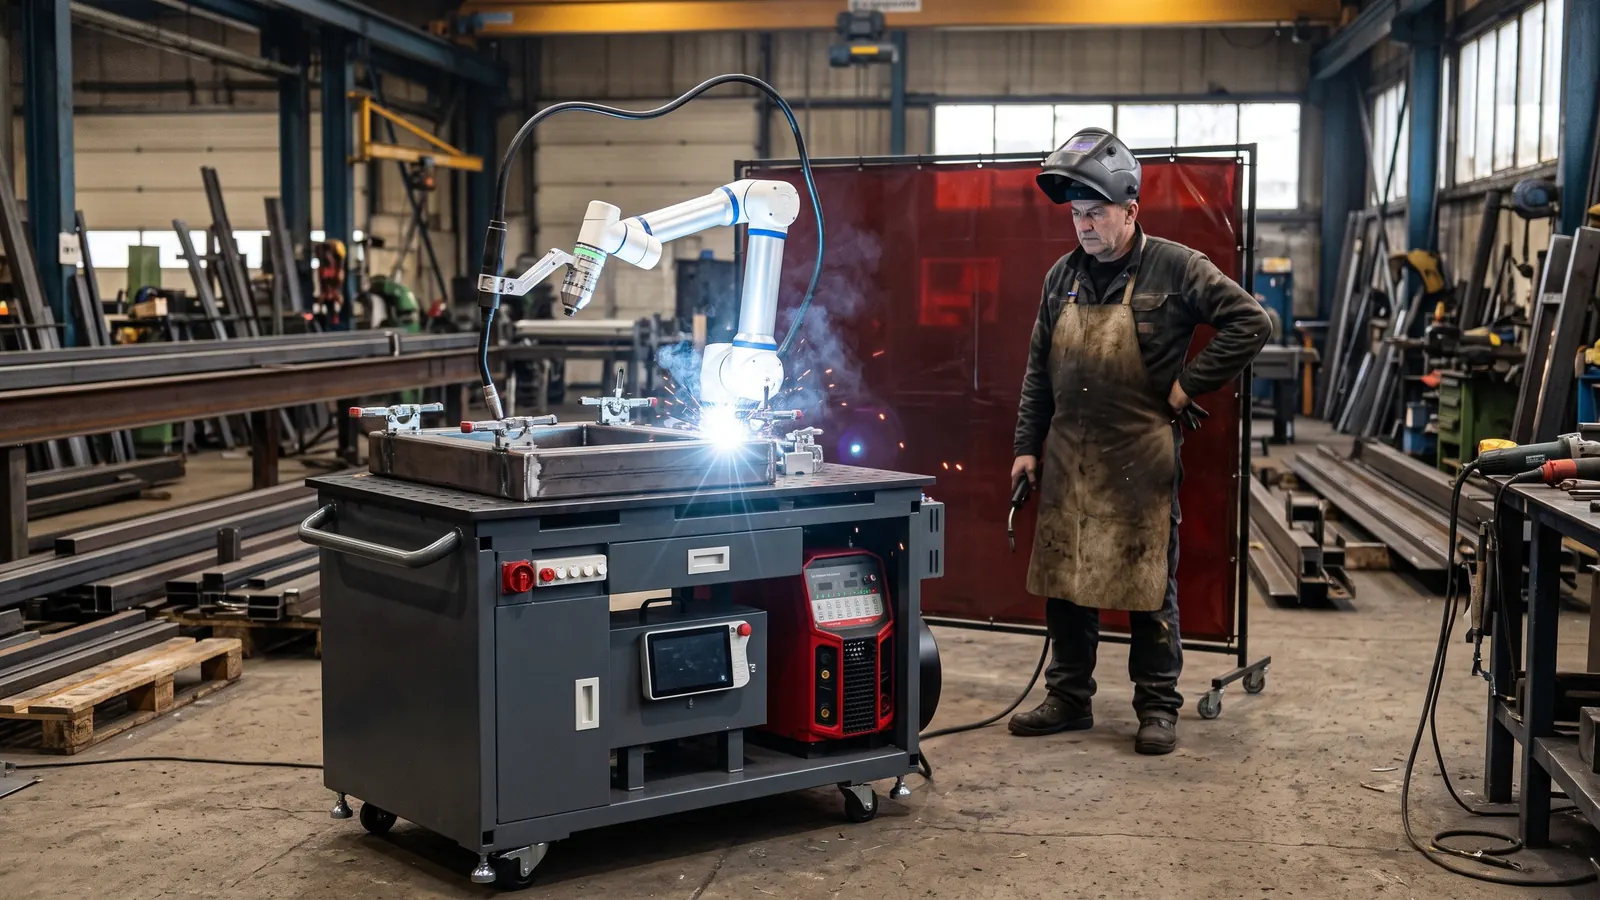
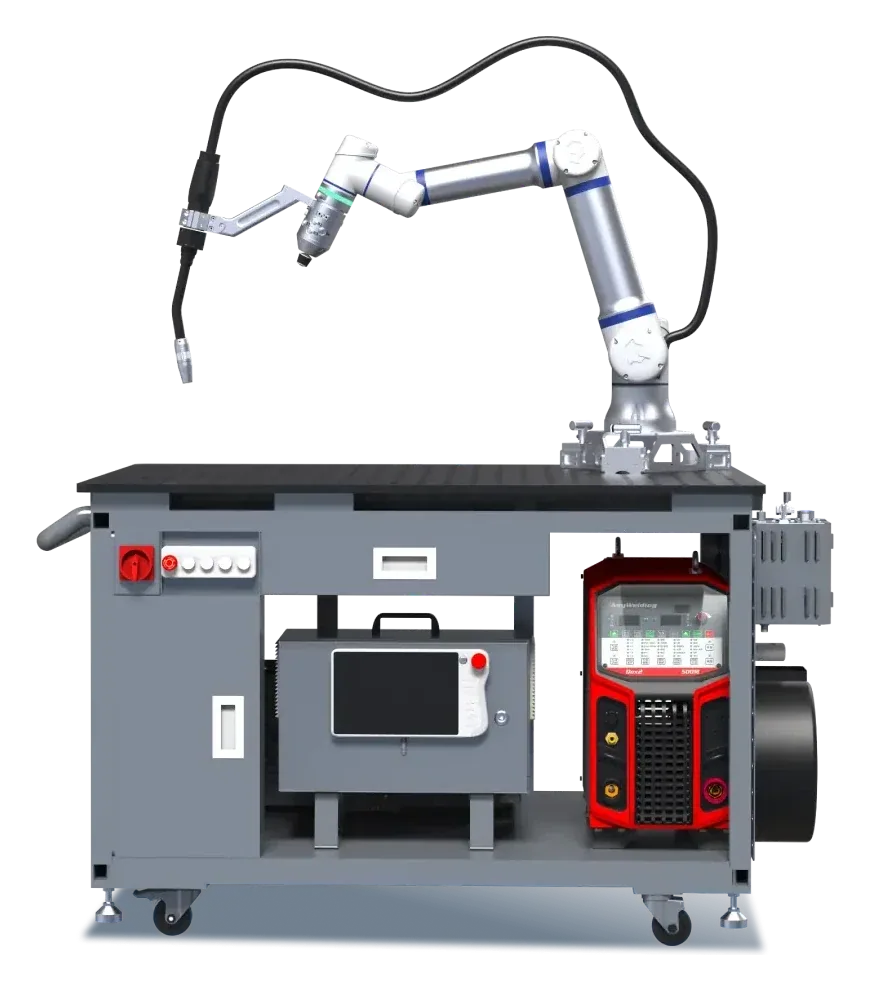
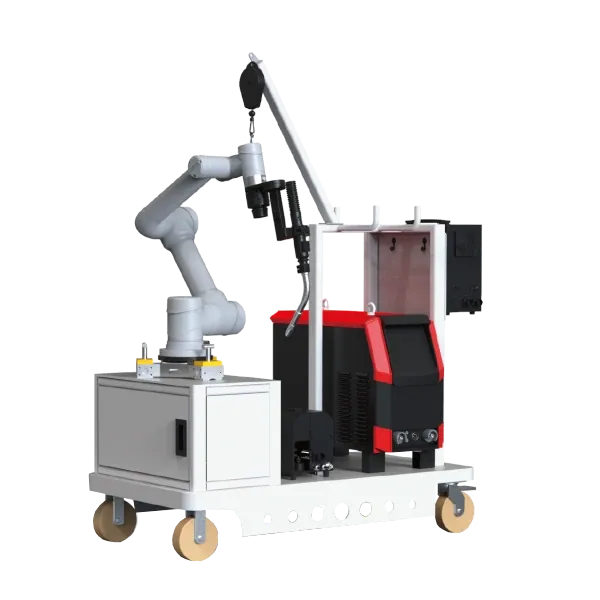
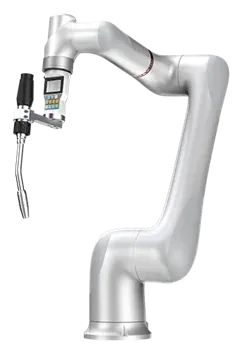
焊接协作机器人是装有 MIG/MAG 焊枪、安装在移动台车上的协作机械臂,焊工通过手动牵引来示教轨迹。
据制造商数据,Elite Robots CW Series Welding Cobot 将 6、12 或 20 kg 机械臂与 350 A 或 500 A 焊机组合在带磁性底座的移动工作台上。
Robot Distribution 负责在车间安装、与焊工一起在实际工件上调试、培训和维护,可购买、租赁或采用 RaaS 模式。
为什么
协作焊接
在钣金、门窗和钢结构行业,熟练焊工稀缺,他们每天有一部分时间花在重复焊缝上:底板、筋板、框架和支架,批量都不大。传统焊接机器人工作站编程耗时,只有大批量才划算。
焊接协作机器人改变了这一点。焊工手动示教轨迹点,在焊接向导中选择参数即可开始批量焊接。工作站可在工件之间移动,车间在几十件的小批量上依然保持灵活。
流程
焊接协作机器人完成一批工件的流程。
焊工装夹工件
像手工焊一样,把工件放在工作站的夹具台上并点焊定位。
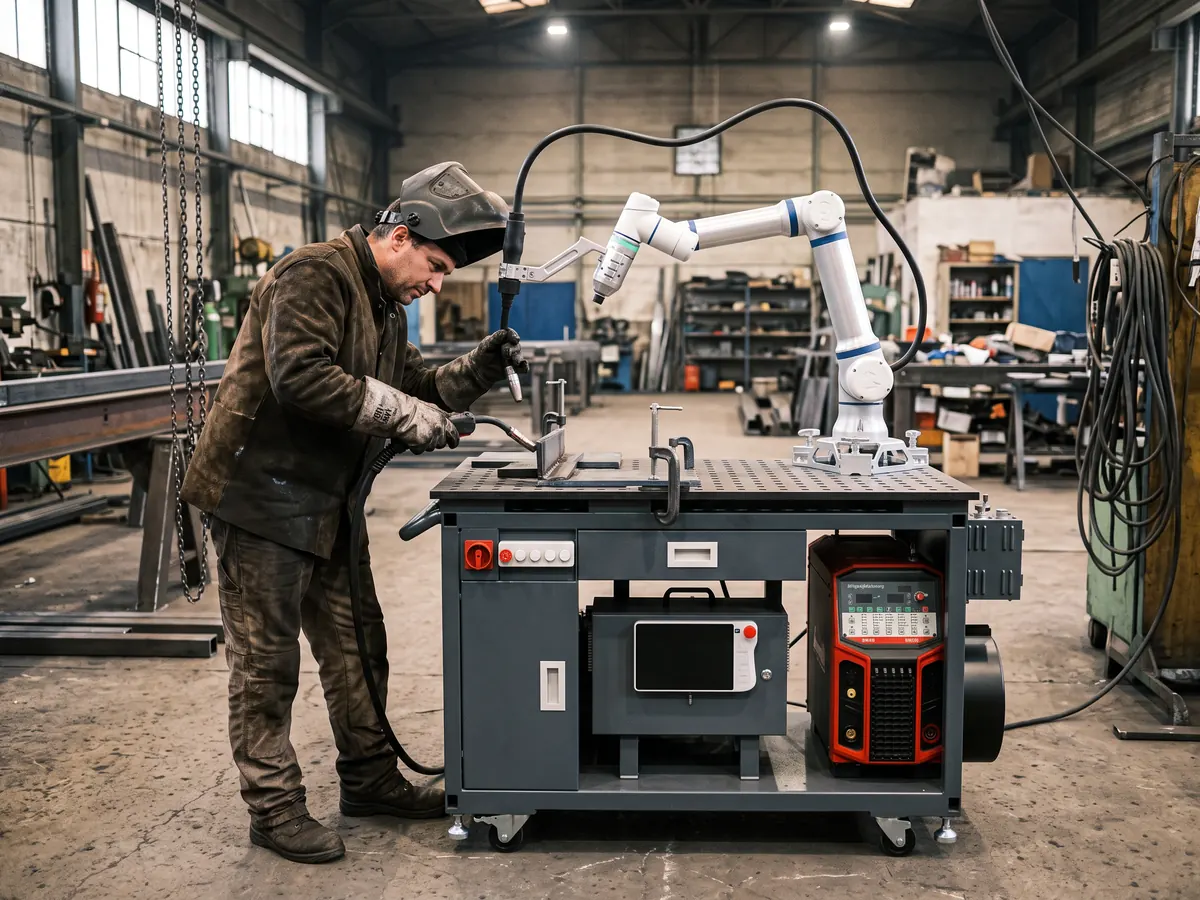
手动示教轨迹
牵引焊枪到每条焊缝的起点和终点并记录,再在向导中选择工艺、电流和摆动方式。
机器人批量焊接
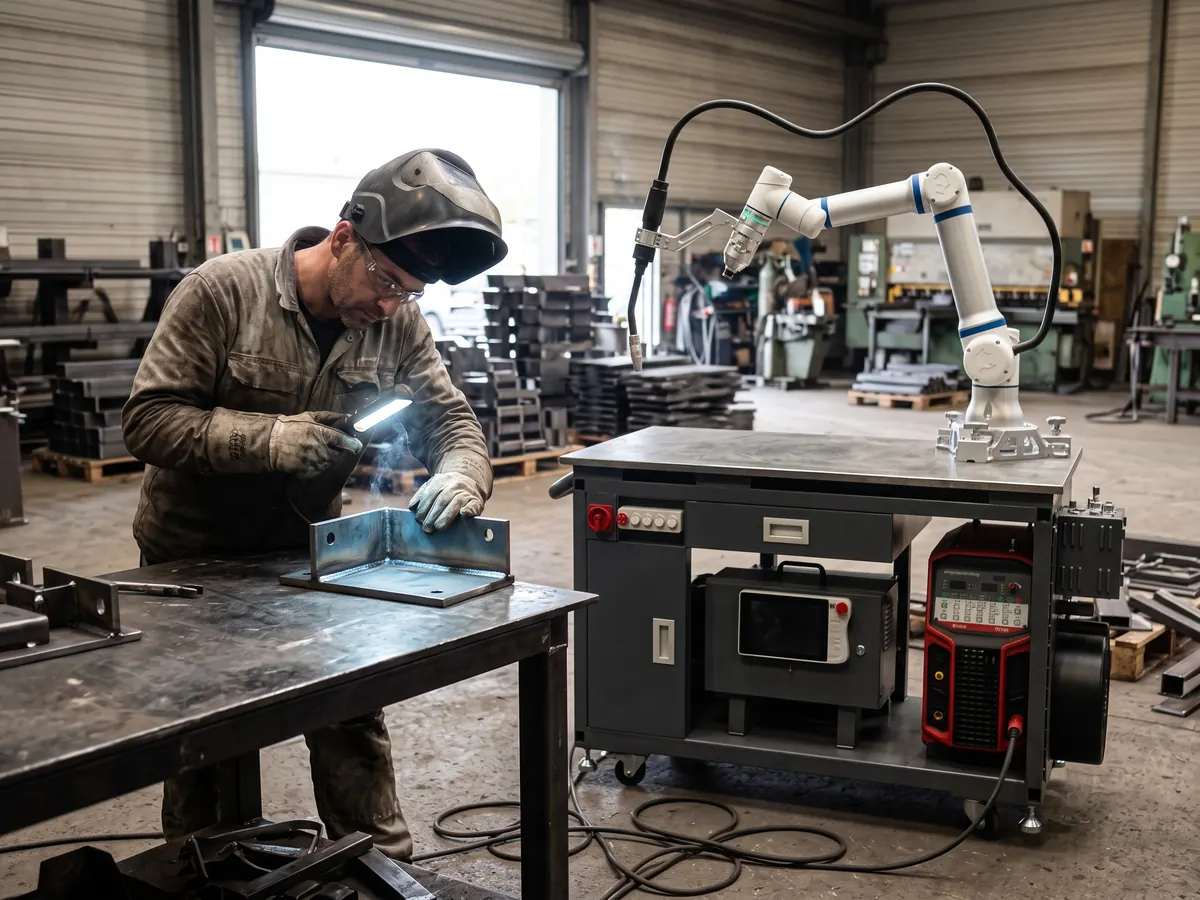
机器人以恒定速度和角度依次焊接,焊工同时准备并点焊下一个工件。
检验与补焊
焊工检查焊缝,手工补焊难以到达的部位,必要时为后续工件调整参数。
安装之前
安装前现场勘察要确认的事项。
工件与焊缝
工件尺寸、板厚、焊缝类型和焊枪可达性:机械臂臂展需在不重新摆放工件的情况下覆盖所有焊缝。
工艺与焊机
所需的 MIG/MAG 工艺、气体、焊丝和电流,以及能否沿用现有的兼容焊机。
烟尘与防护
源头烟尘抽排、为相邻工位设置弧光屏,以及焊工的个人防护装备。
风险评估
机械臂是协作型的,但焊枪、电弧和飞溅仍有危险:按 ISO 10218 和 ISO/TS 15066 确定区域和操作规程。
常见问题
钣金企业关于协作机器人焊接的常见问题。
用协作机器人焊接需要会编程吗?
不需要。据制造商数据,CW Series 通过 Copilot 手柄牵引焊枪示教并配有焊接向导,AUBO AWS500-C5 使用拖动摇杆示教,ROKAE 焊接机器人支持拖动示教。
支持哪些焊接工艺?
据制造商数据,支持气体保护电弧焊:CW Series 为 MIG/MAG,AWS500-C5 为 CO₂ 和 MAG,焊枪为 350 A 或 500 A。
工作站能在车间里移动吗?
可以。据制造商数据,CW Series 安装在带磁性底座的移动工作台上,AWS500-C5 安装在占地 1320 × 650 mm、带磁性底座的台车上:工件太大放不上台面时,可以把工作站推到工件旁。
多少件起用协作机器人才划算?
只要同一工件会重复出现,即使批量不大,并且焊工能在机器人焊接时准备下一件。现场勘察会根据您的实际工件和批量评估。
应用场景
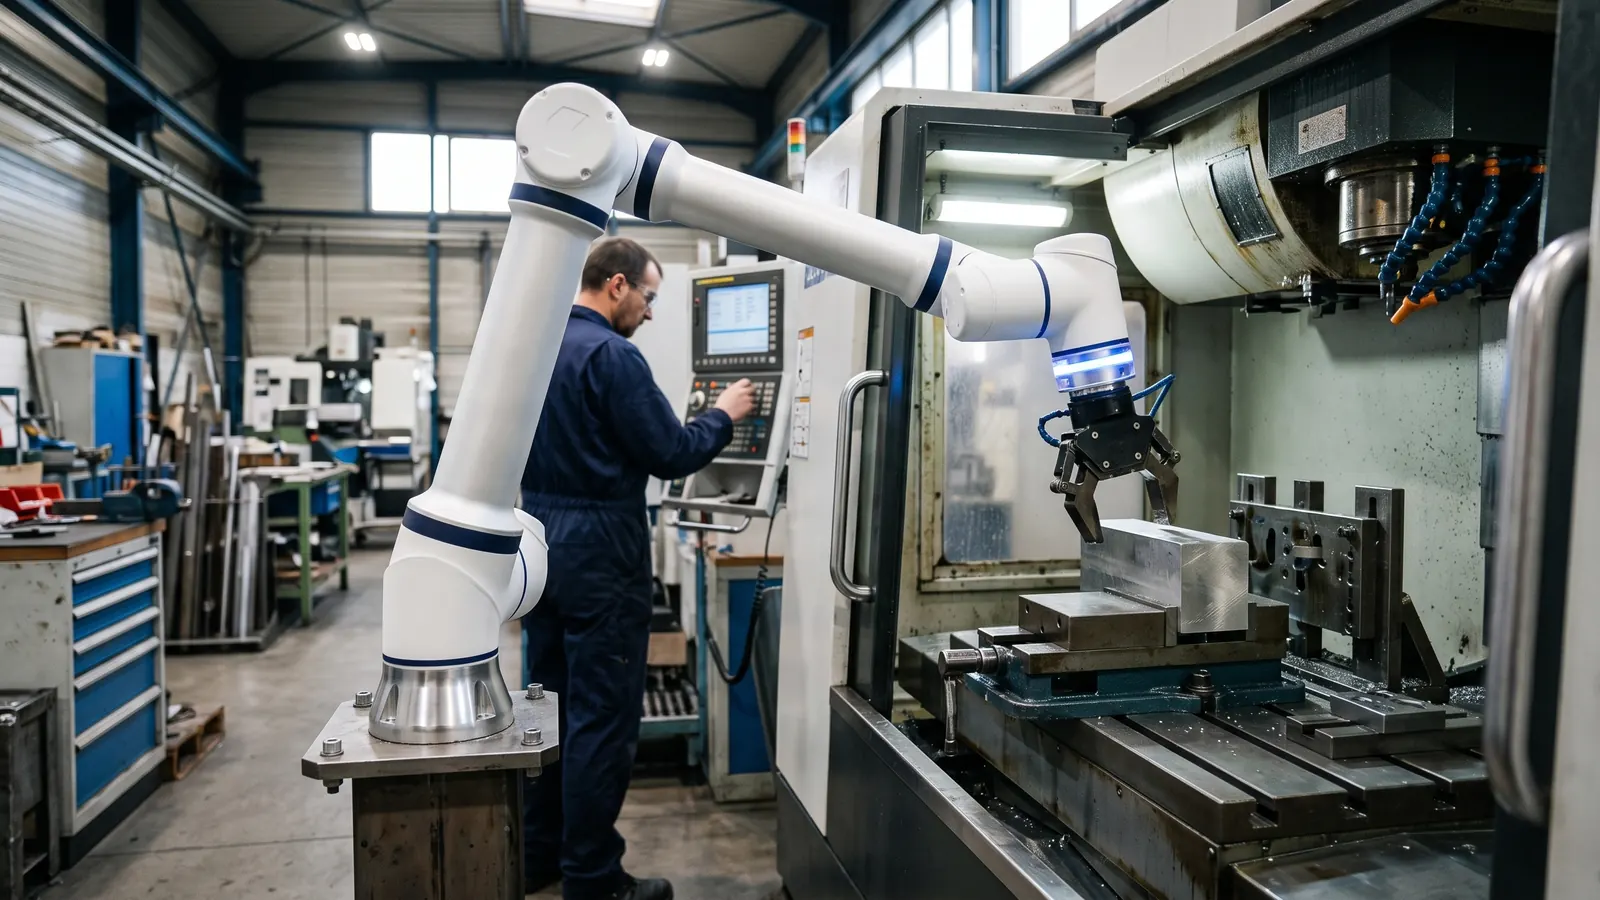 CNC 机床上下料协作机器人在机床门前完成重复动作,调机员专注于程序、刀具、尺寸检测和首件确认。
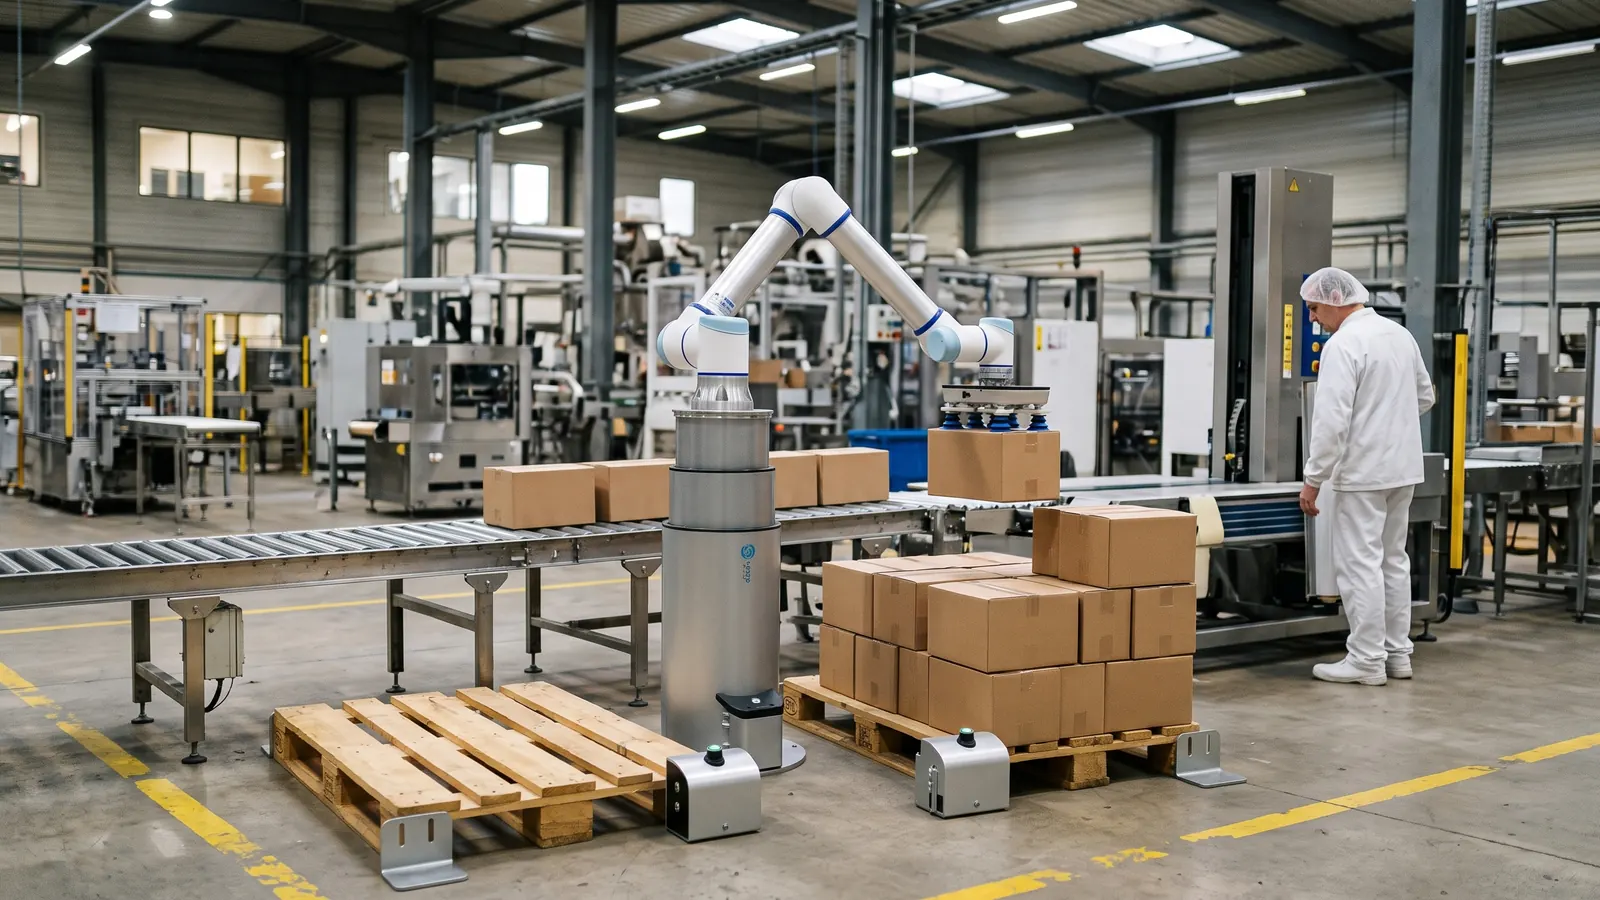 产线末端码垛协作机器人在产线末端码垛,操作员不再搬箱,转而负责补料、缠膜、运走满托和监控生产。
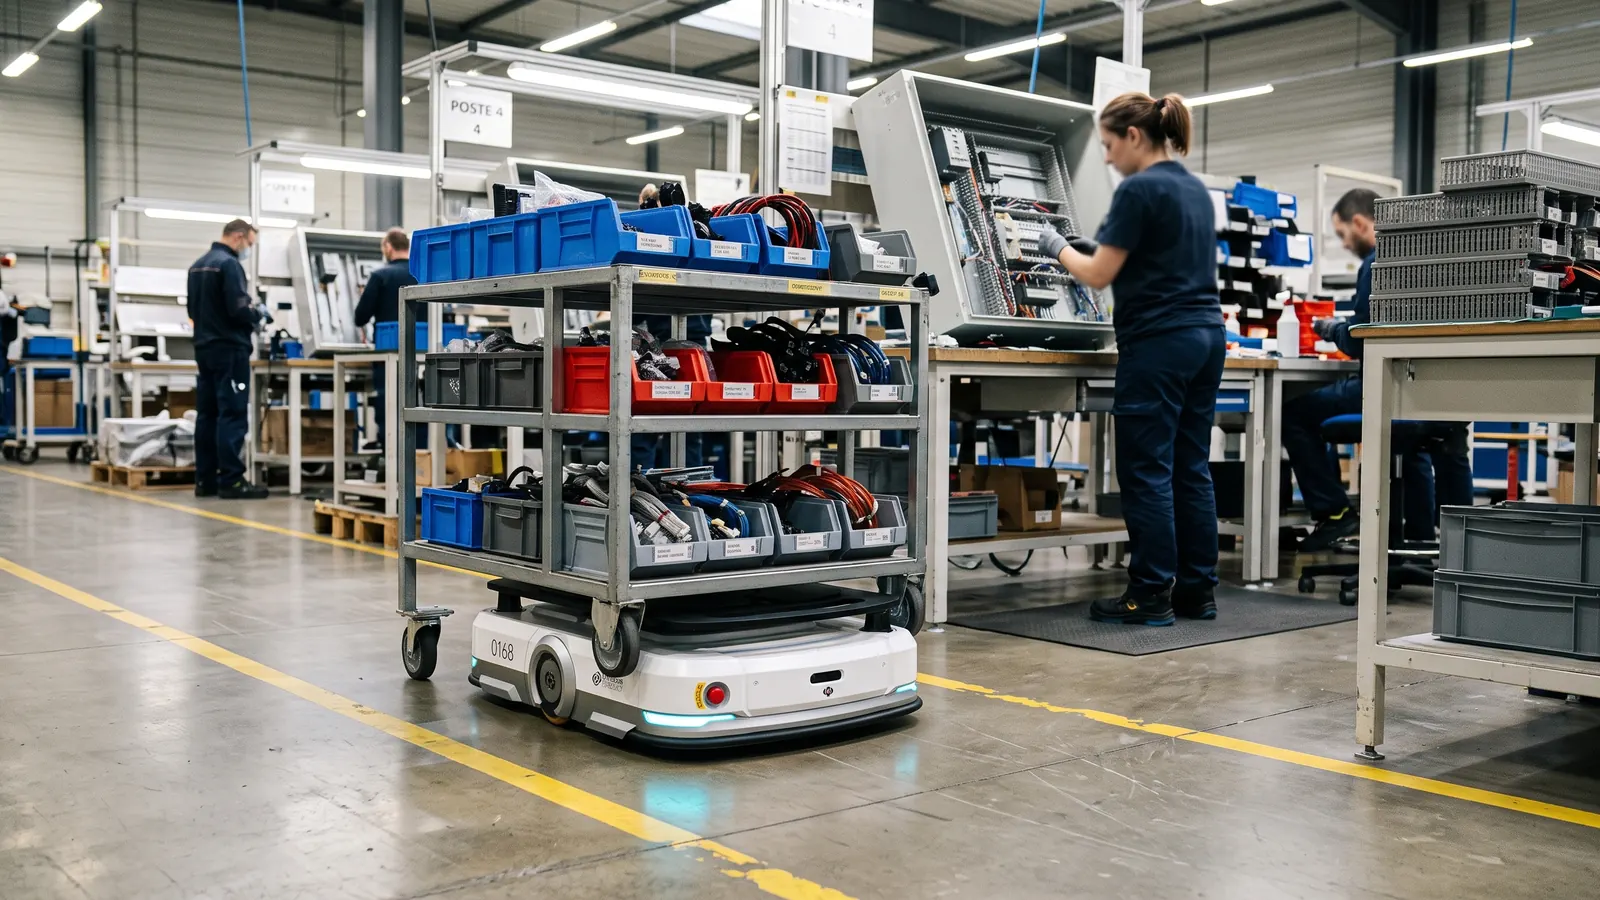 线边物料配送移动机器人在仓库和产线之间循环配送,操作员不再离开工位取料,仓管员专注备料而不是来回运送。
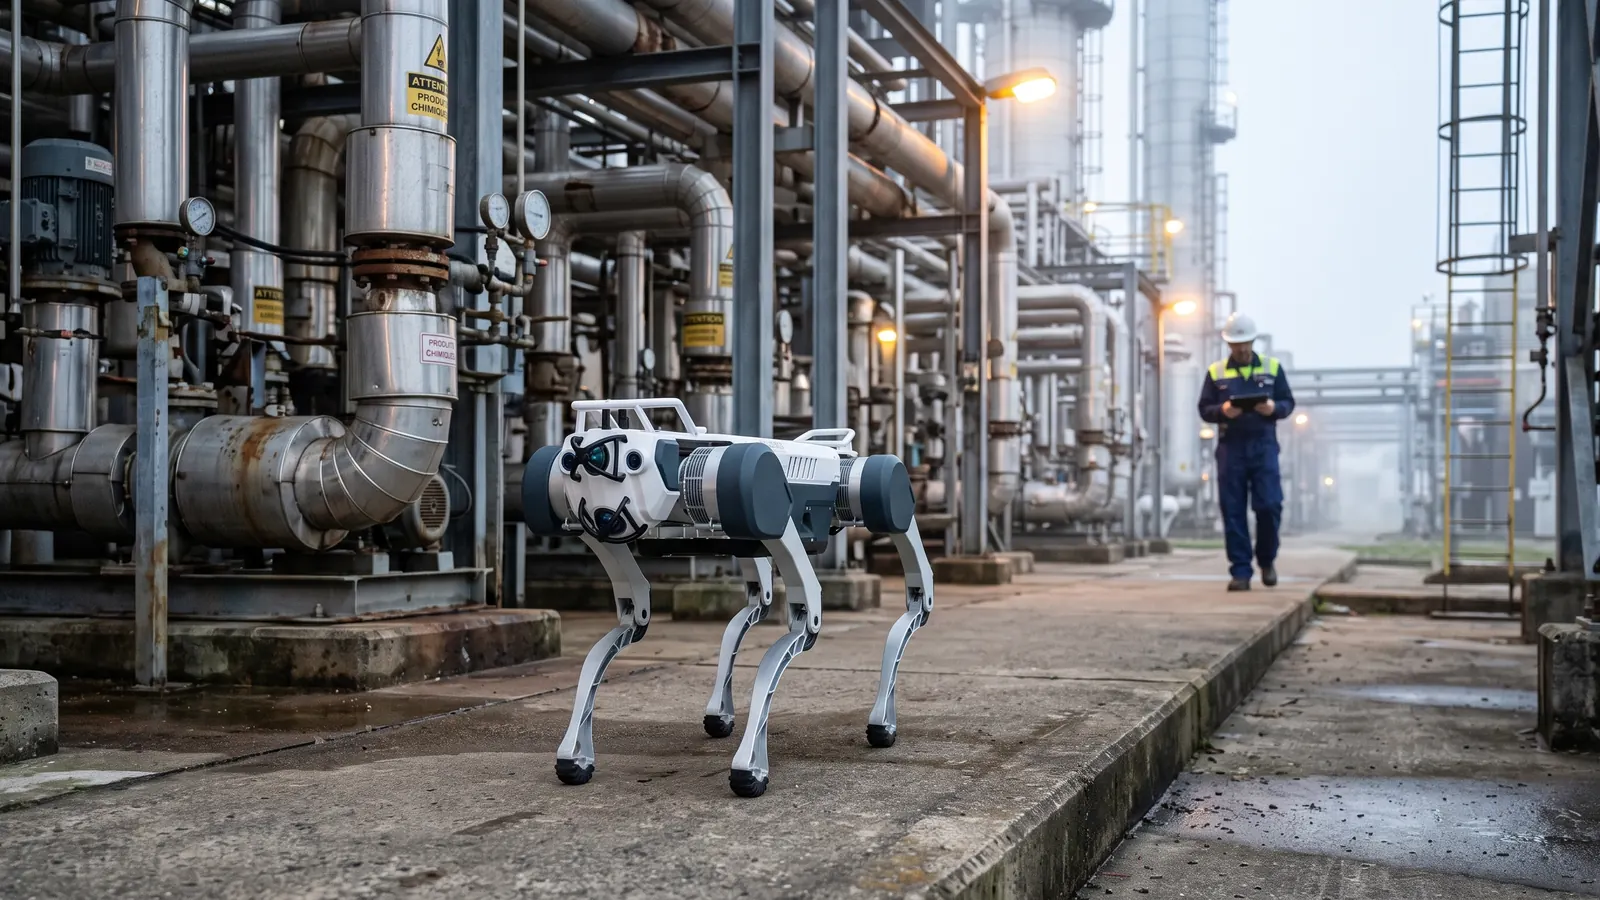 工业巡检机器人每天沿同一路线巡检,在相同点位停留,记录图像、温度和读数。技术人员分析异常,在需要的地方介入。
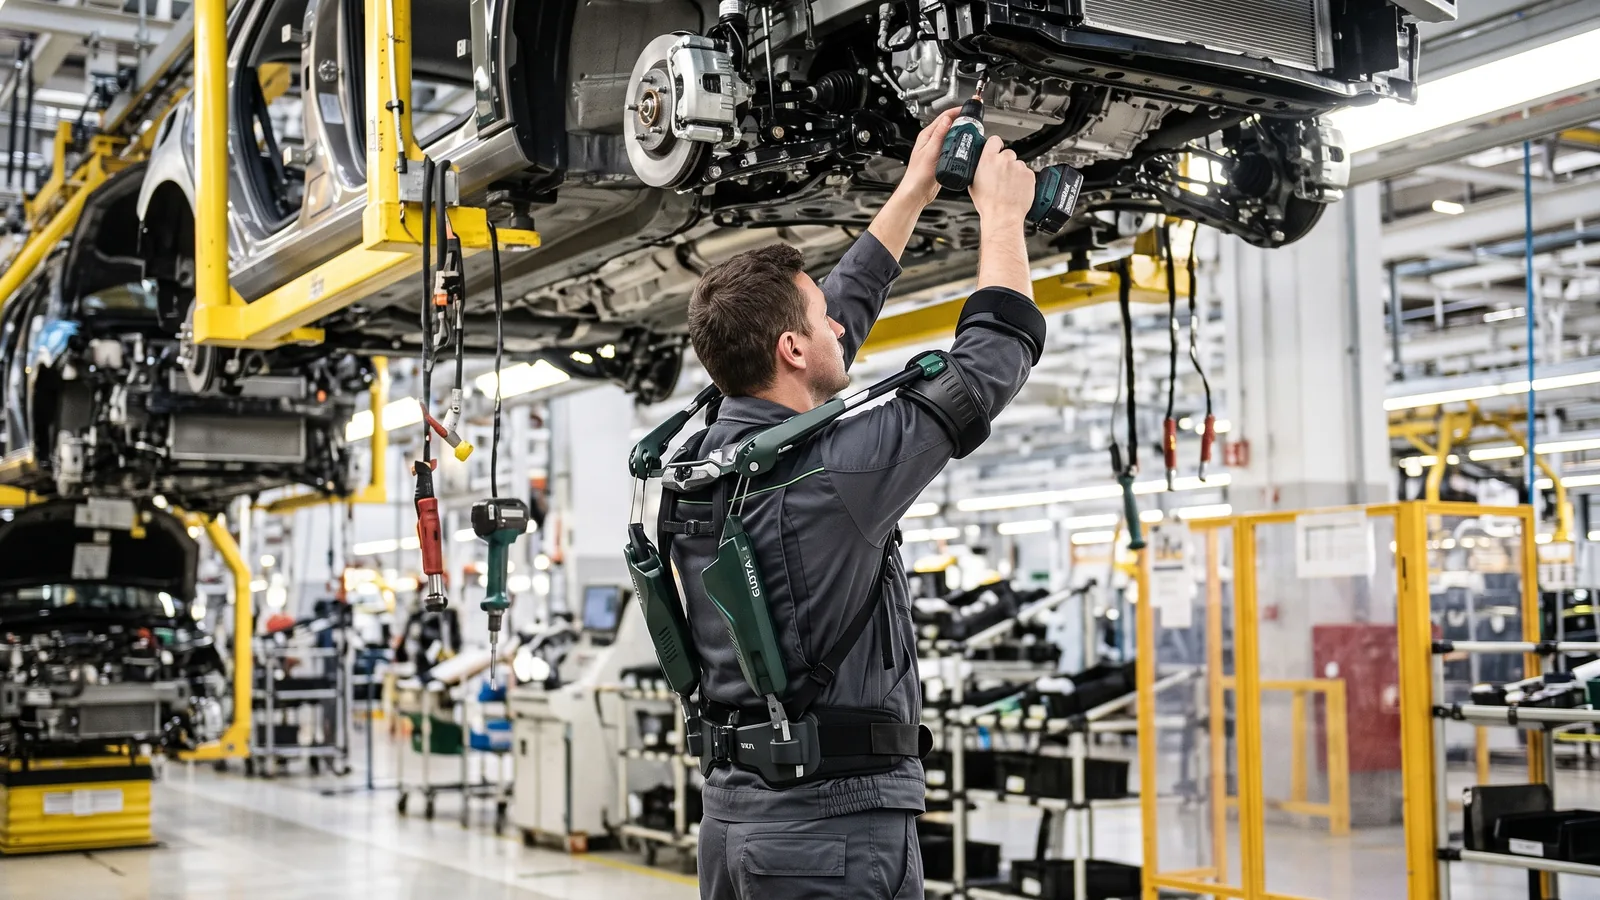 举臂作业外骨骼当手臂抬到胸部以上时,肩部外骨骼为手臂提供支撑,无需改变工具或动作。操作人员保持作业精度,设备分担部分手臂重量。
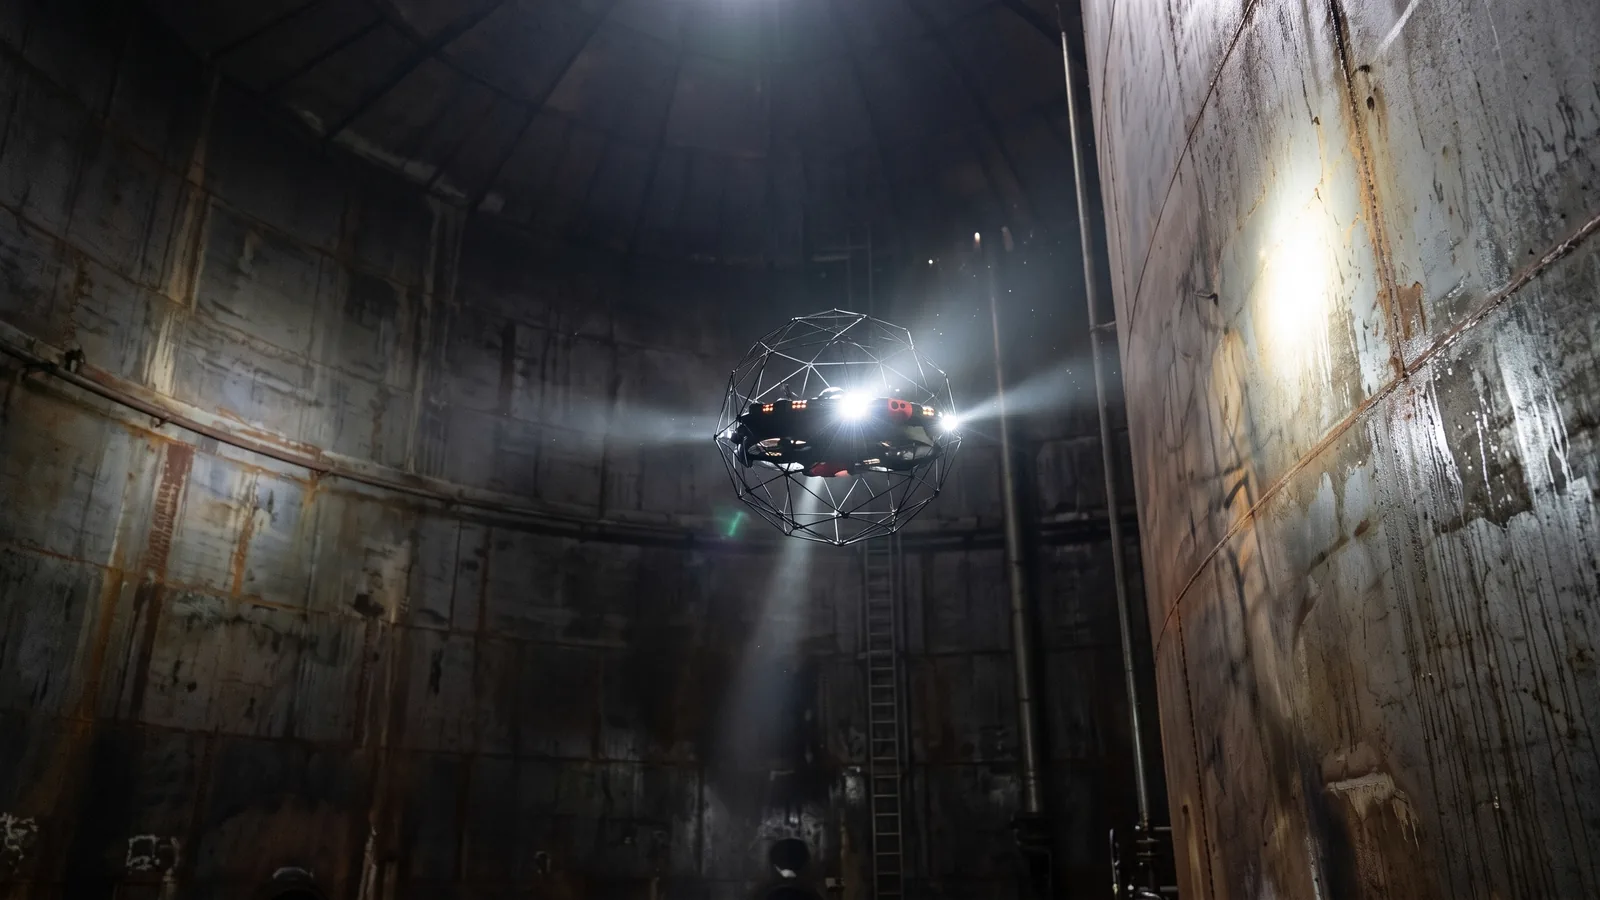 受限空间无人机检测无人机代替检测人员进入储罐、锅炉或筒仓,带回图像、视频和三维数据。检测人员负责分析、法定测量和维修决策。