Livraison et service
- Charge utile
- 40 kg
- Autonomie
- 18 h
- Poids
- 63 kg
Sur commande
À partir de 17 390 € HTou dès 589 €/mois en RaaS
Mis à jour le
MÉTIER · RESTAURATION
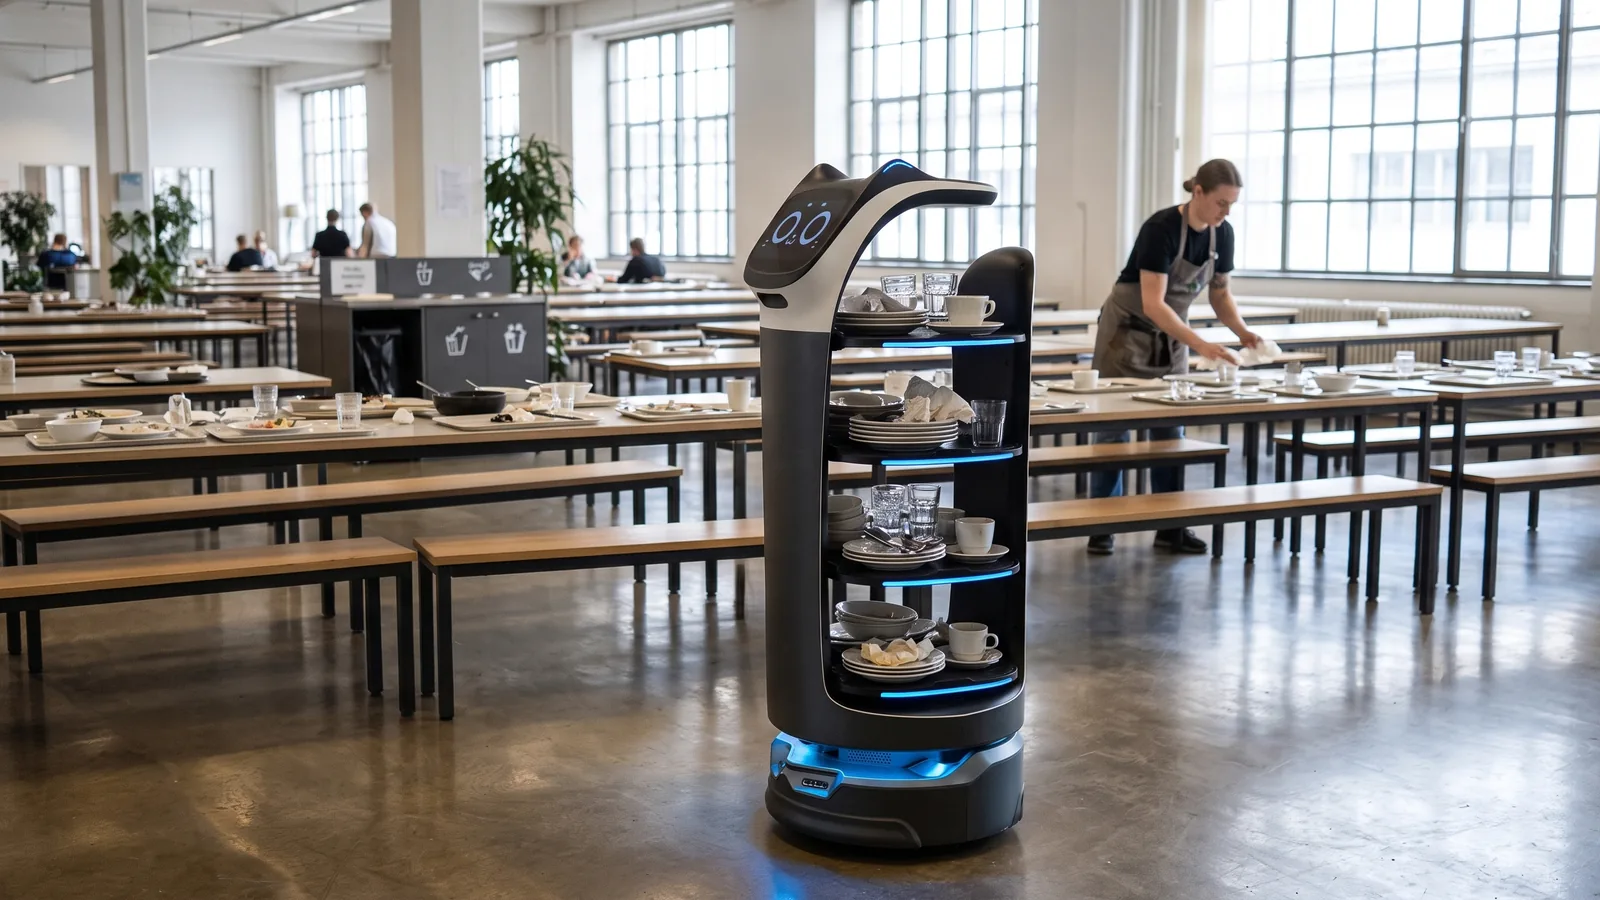
Le robot attend près des tables ou circule dans la salle ; l'équipe y dépose la vaisselle sale et il la rapporte à la plonge. Les serveurs restent en salle pour remettre les tables en place et s'occuper des clients.
Mis à jour le
Un robot de débarrassage collecte la vaisselle sale dans une grande salle, une cantine, un buffet ou une salle de banquet et la rapporte à la plonge, en un trajet au lieu de plusieurs.
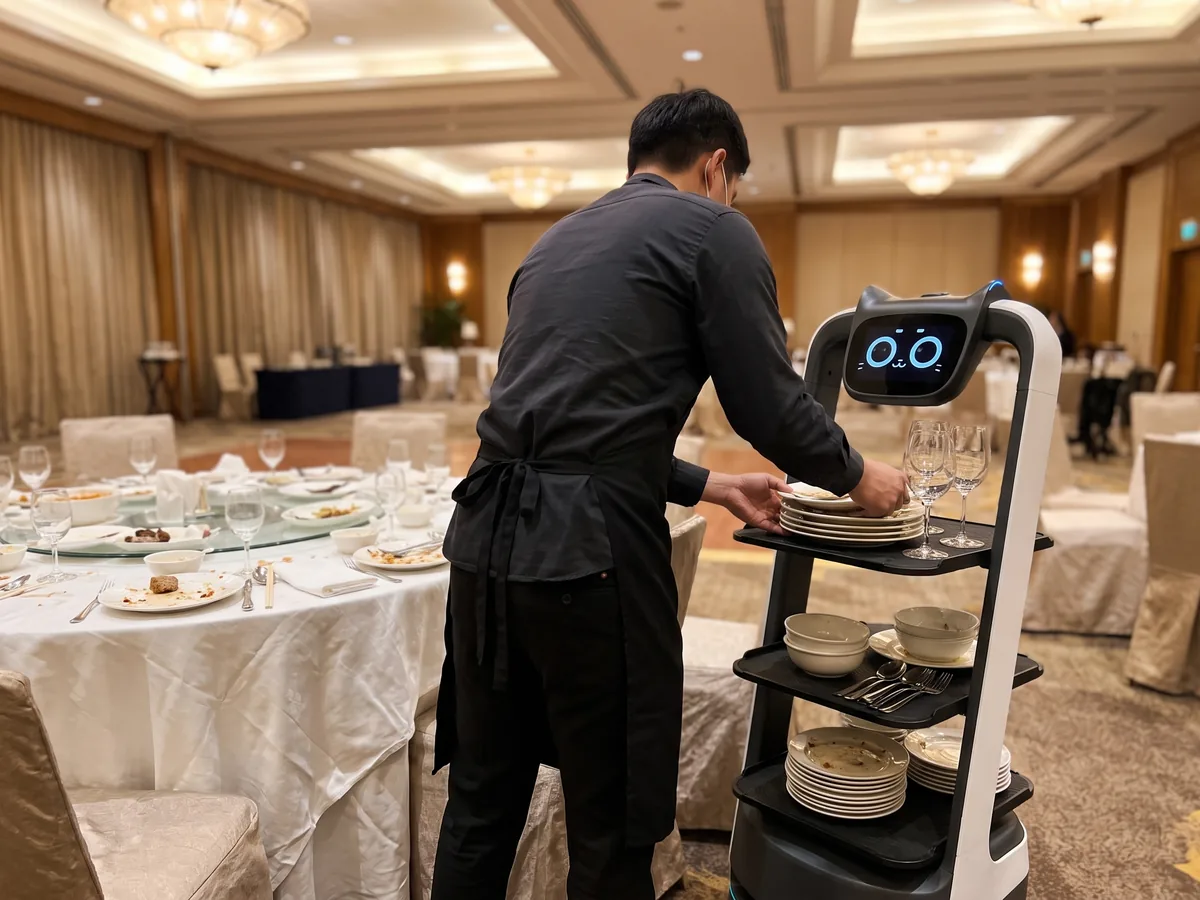
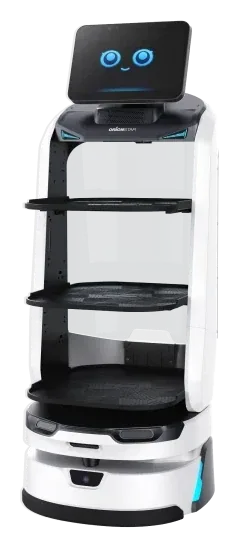
Le PUDU BellaBot Pro dispose d'un mode retour de vaisselle et porte 40 kg, 10 kg par plateau, avec 11 h d'autonomie à vide, selon son fabricant.
Robot Distribution le livre, cartographie la salle et le circuit jusqu'à la plonge, forme l'équipe et l'entretient, à l'achat, en location ou en RaaS.
POURQUOI
En restauration collective, au petit-déjeuner d'un hôtel, sur un buffet ou lors d'un banquet, le débarrassage arrive par vagues : des dizaines de tables se libèrent en même temps. Les serveurs enchaînent alors les allers-retours chargés vers la plonge, au moment où la salle doit être remise en place.
Le robot prend en charge ces trajets lourds et répétitifs. Selon l'organisation, un robot dédié au débarrassage tourne pendant qu'un autre sert les plats, ce qui aide à séparer le circuit sale du circuit propre, dans l'esprit de la marche en avant.
DÉROULÉ
À la mise en service, on cartographie la salle, la zone de plonge et les points d'attente du robot près des îlots de tables, des buffets ou de la sortie du self.
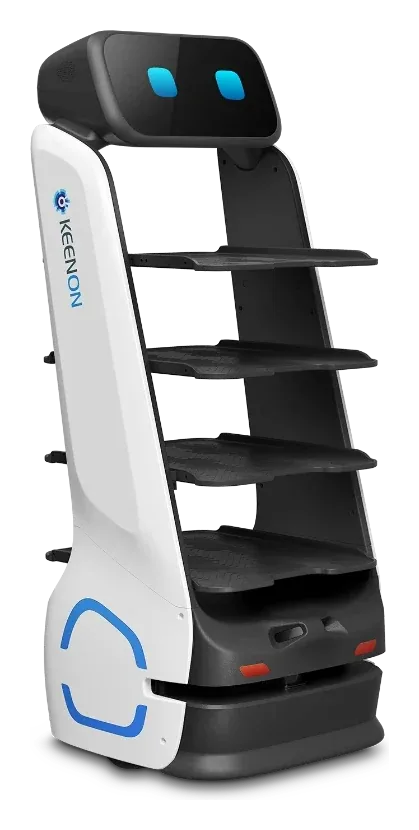
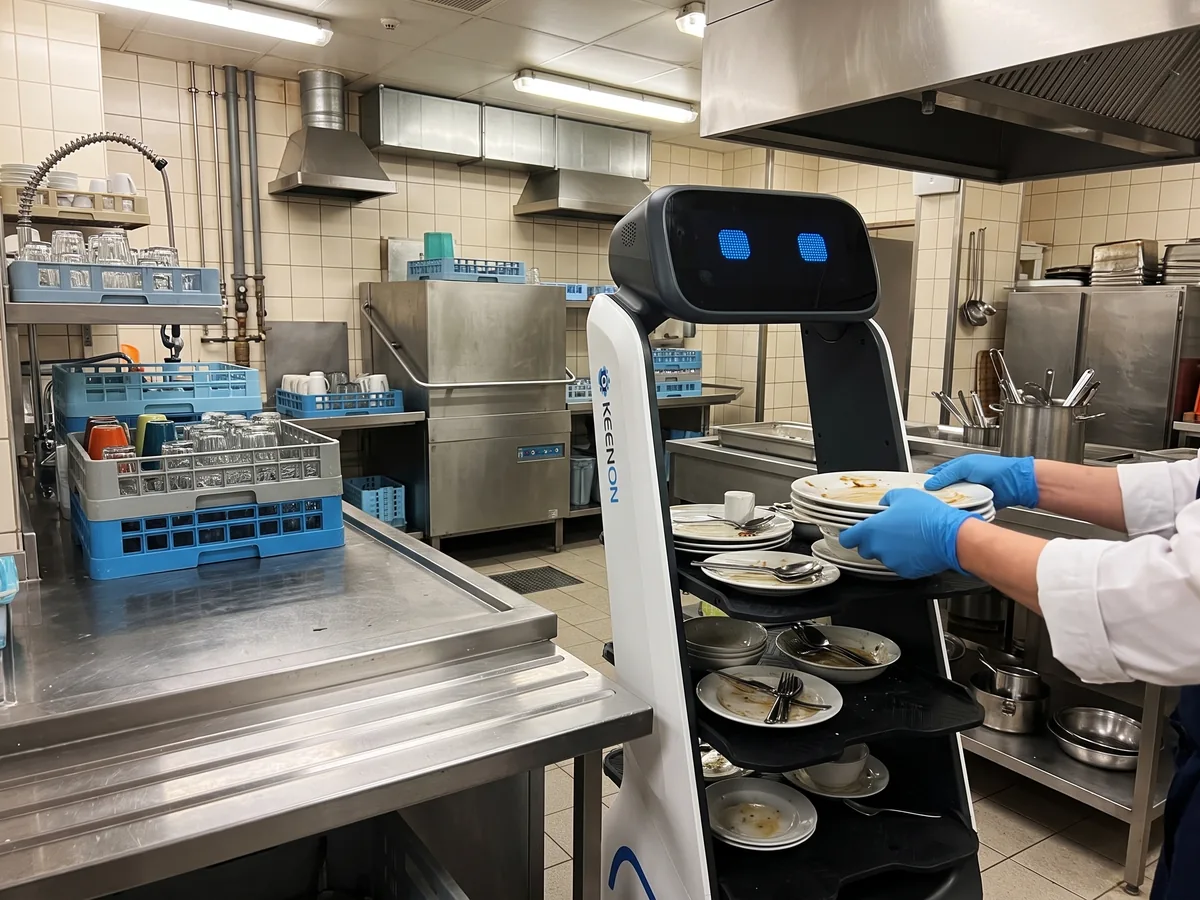
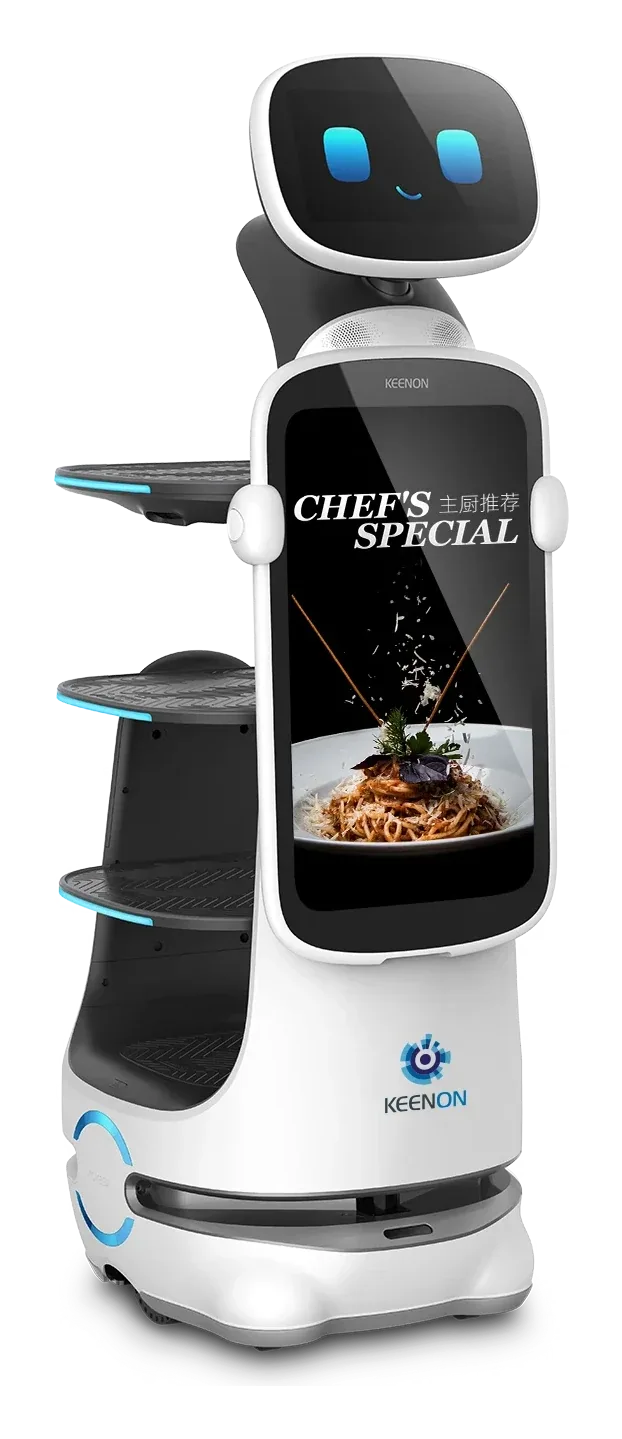
Le serveur appelle le robot ou le robot circule dans la salle ; l'équipe y dépose assiettes, verres et couverts. Le KEENON T9 porte 40 kg sur quatre plateaux, selon son fabricant.
Le robot rejoint la plonge par le circuit défini et s'arrête au poste de déchargement. Le PUDU BellaBot Pro passe dans 65 cm et projette au sol un signal d'avertissement aux intersections, selon son fabricant.
Le plongeur vide les plateaux, le robot repart vers la salle. En fin de service, il rejoint sa station : l'OrionStar LuckiBot Pro tient 12 h et se recharge en 4,5 h, selon son fabricant.
LES ROBOTS
Livraison et service
Livraison et service
Livraison et service
AVANT D'INSTALLER
Nombre de couverts, rotations et poids d'un plateau chargé déterminent le modèle et le nombre de robots : l'OrionStar LuckiBot Pro porte 60 kg au total, 15 kg par plateau, selon son fabricant.
Allées entre tables, files du self et passage vers la plonge se mesurent en service : 59 cm pour le KEENON T10, 70 cm pour le KEENON T9, 52 cm dans certains cas pour le PUDU KettyBot Pro, selon leur fabricant.
Seuils, rampes, sols mouillés près de la plonge et portes battantes entre salle et office sont relevés ; le KEENON T10 gravit au plus 5°, selon son fabricant.
Emplacement du poste de déchargement, séparation propre et sale et rôle de chacun sont réglés avec l'équipe le jour de la mise en service.
RÈGLES ET NORMES
Le débarrassage relève de la manutention et de l'hygiène : trois références françaises et européennes encadrent la place du robot.
Selon les articles R4541-3 et R4541-5 du Code du travail, l'employeur prend les mesures d'organisation ou utilise les moyens appropriés, notamment les équipements mécaniques, pour éviter la manutention manuelle de charges ; si elle reste nécessaire, il évalue les risques et aménage les postes pour les réduire. L'article R4541-8 ajoute une formation essentiellement pratique. Inscrivez le robot comme l'un de ces moyens dans l'évaluation des risques et formez l'équipe à son chargement.
La fiche MémoPrev de la Cramif sur la plonge en restauration collective (juin 2023) désigne les troubles musculosquelettiques comme risque majeur. Elle préconise des moyens mécaniques, convoyeurs ou chariots à niveau constant, un sol sans barre de seuil ni différence de niveau, et un pré-tri à la dépose des plateaux. Servez-vous-en pour placer le point de déchargement du robot : accès de plain-pied, place pour vider les plateaux, aucun stockage sur le trajet.
Le règlement (CE) n° 852/2004 impose d'évacuer au plus vite les déchets alimentaires et autres déchets des locaux où se trouvent des denrées, et des locaux qui permettent de bonnes pratiques d'hygiène, notamment la protection contre la contamination. La procédure fondée sur l'HACCP doit faire apparaître le circuit sale du robot, ses croisements avec le circuit propre et le nettoyage de ses plateaux après chaque tournée.
Information générale, pas un conseil juridique.
FAQ
C'est souvent le même type de robot, utilisé autrement : il attend la vaisselle sale et la rapporte à la plonge au lieu de servir les plats. Le PUDU BellaBot Pro dispose d'un mode dédié au retour de vaisselle, selon son fabricant.
Selon le fabricant : 40 kg sur quatre plateaux pour le KEENON T9, 40 kg pour le PUDU BellaBot Pro et le KEENON T10, 60 kg pour l'OrionStar LuckiBot Pro. En pratique, on charge selon la stabilité des piles d'assiettes.
Selon le fabricant : jusqu'à 18 h pour le KEENON T9, 12 h pour l'OrionStar LuckiBot Pro, 11 h à vide pour le PUDU BellaBot Pro, 9 h à vide pour le PUDU KettyBot Pro.
Oui, notamment en sortie de self ou près des tables, où les convives déposent leur vaisselle. On vérifie la largeur des files et les heures de pointe pour placer le robot sans gêner la circulation.
Le PUDU KettyBot Pro signale automatiquement l'état de charge de son plateau et l'OrionStar LuckiBot Pro détecte les plats posés, selon leur fabricant.
MÉTIERS
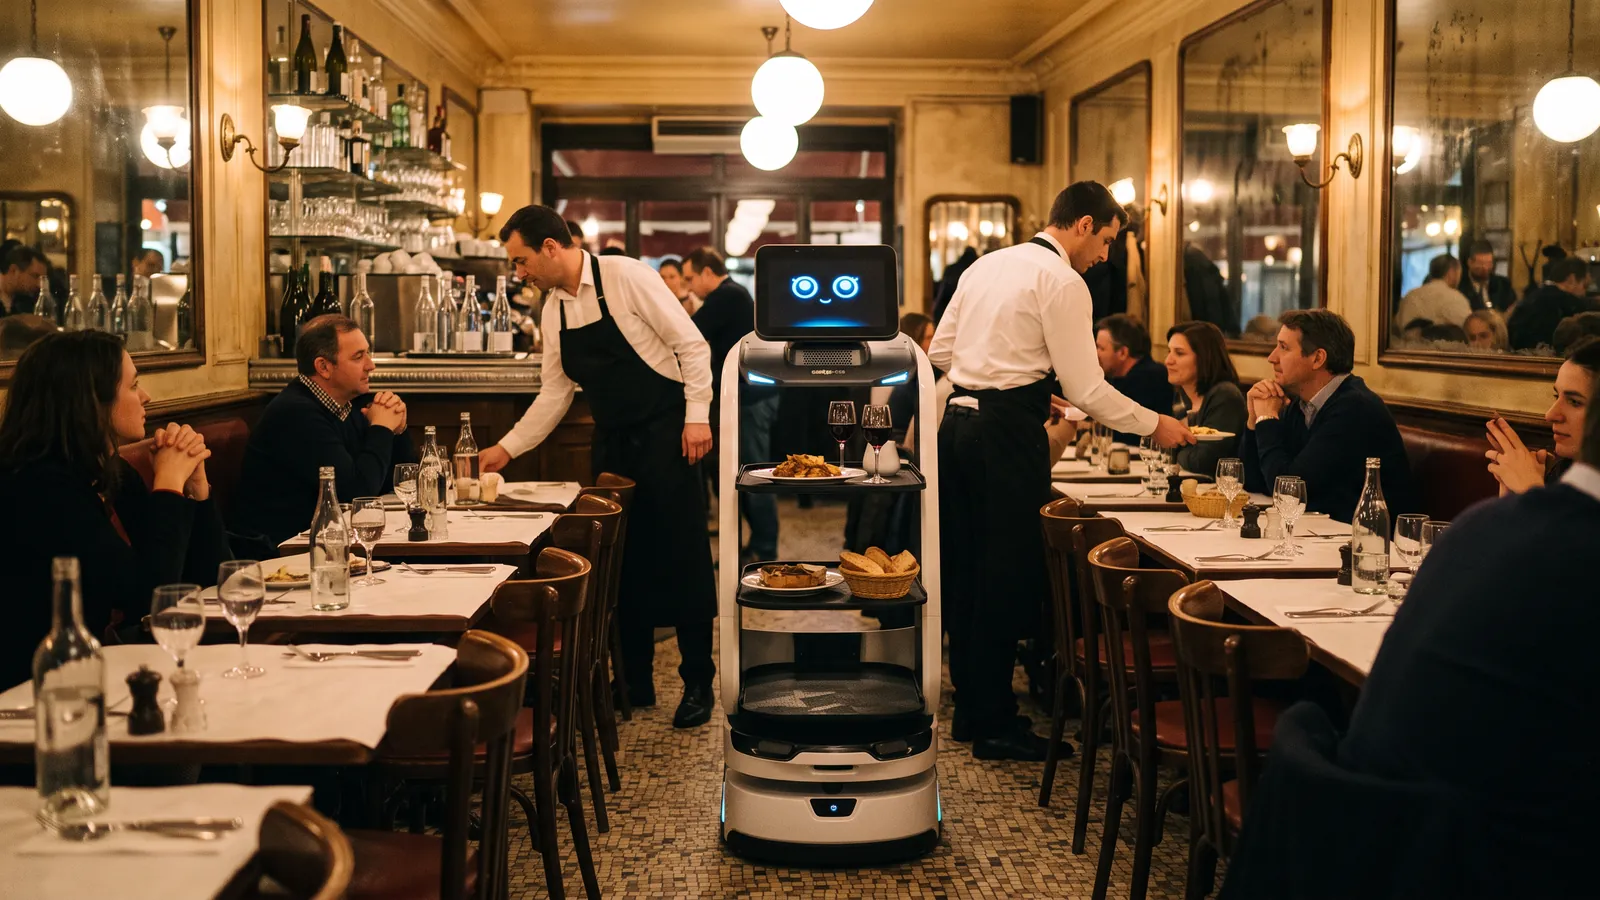 Service en salleLe robot fait les trajets entre la cuisine et la salle. Les serveurs restent à table : ils prennent les commandes, conseillent et encaissent, au lieu de marcher.
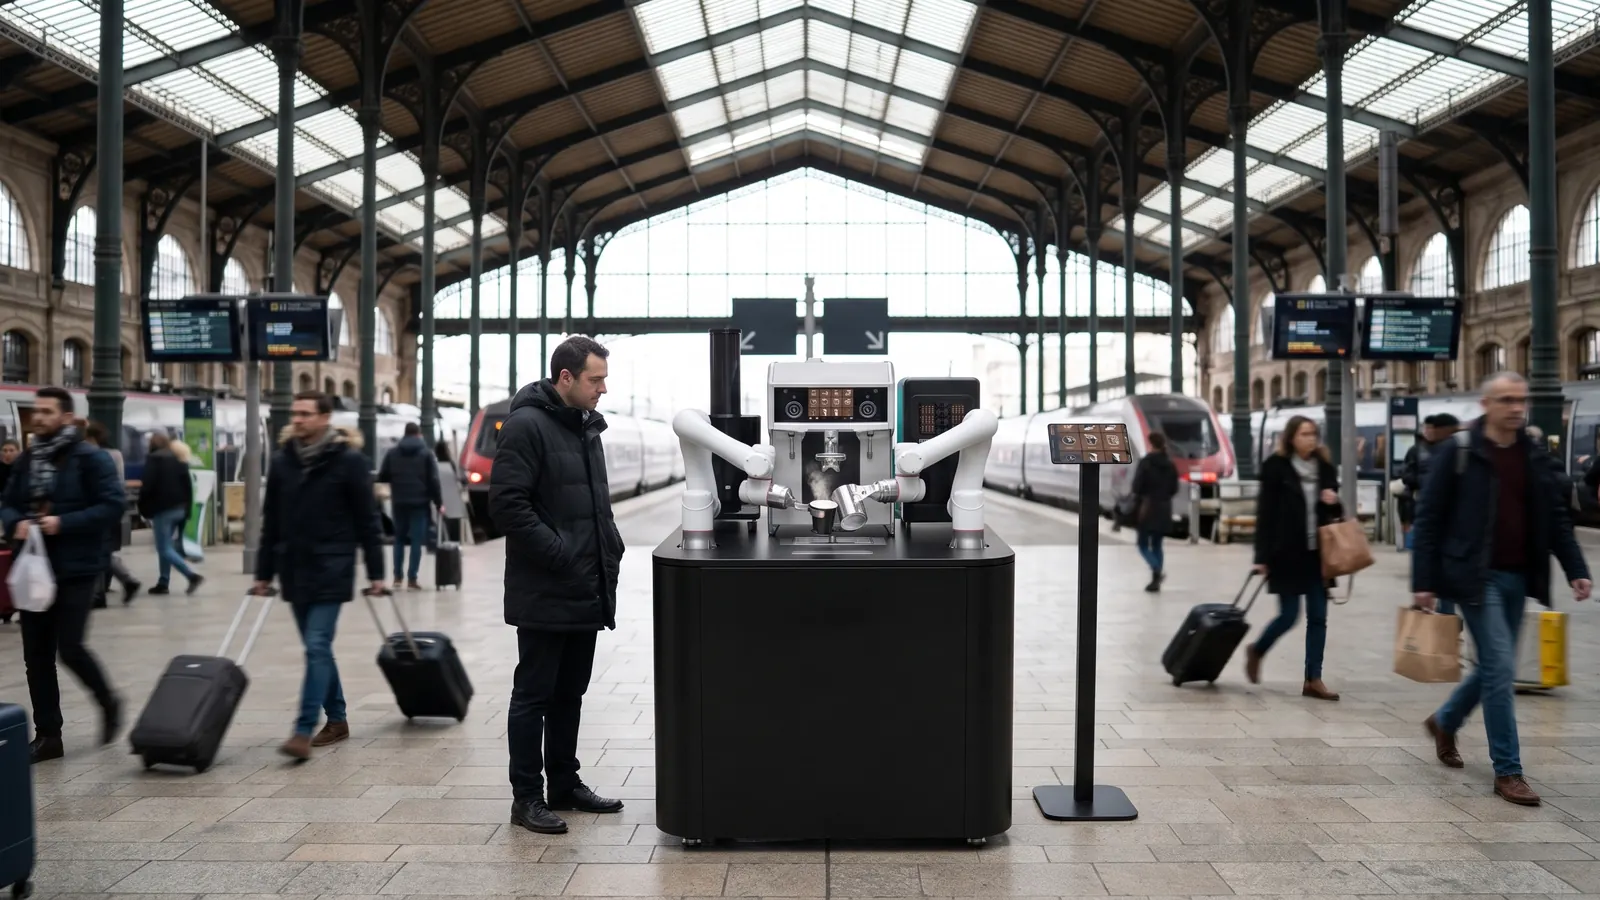 Robot baristaLe client commande sur l'écran, les bras robotisés préparent la boisson sous ses yeux et la déposent au point de retrait. Il reste à recharger café, lait et gobelets, et à suivre le kiosque à distance.
 Robots de cuisine professionnelleLe robot dose, cuit, frit ou grille selon la recette enregistrée, à cadence régulière. Les cuisiniers gardent la mise en place, le dressage, le contrôle et la création des recettes.
Robots, mode d'acquisition et conditions de livraison, dans une seule proposition écrite.