更新于
要点速览
更新于
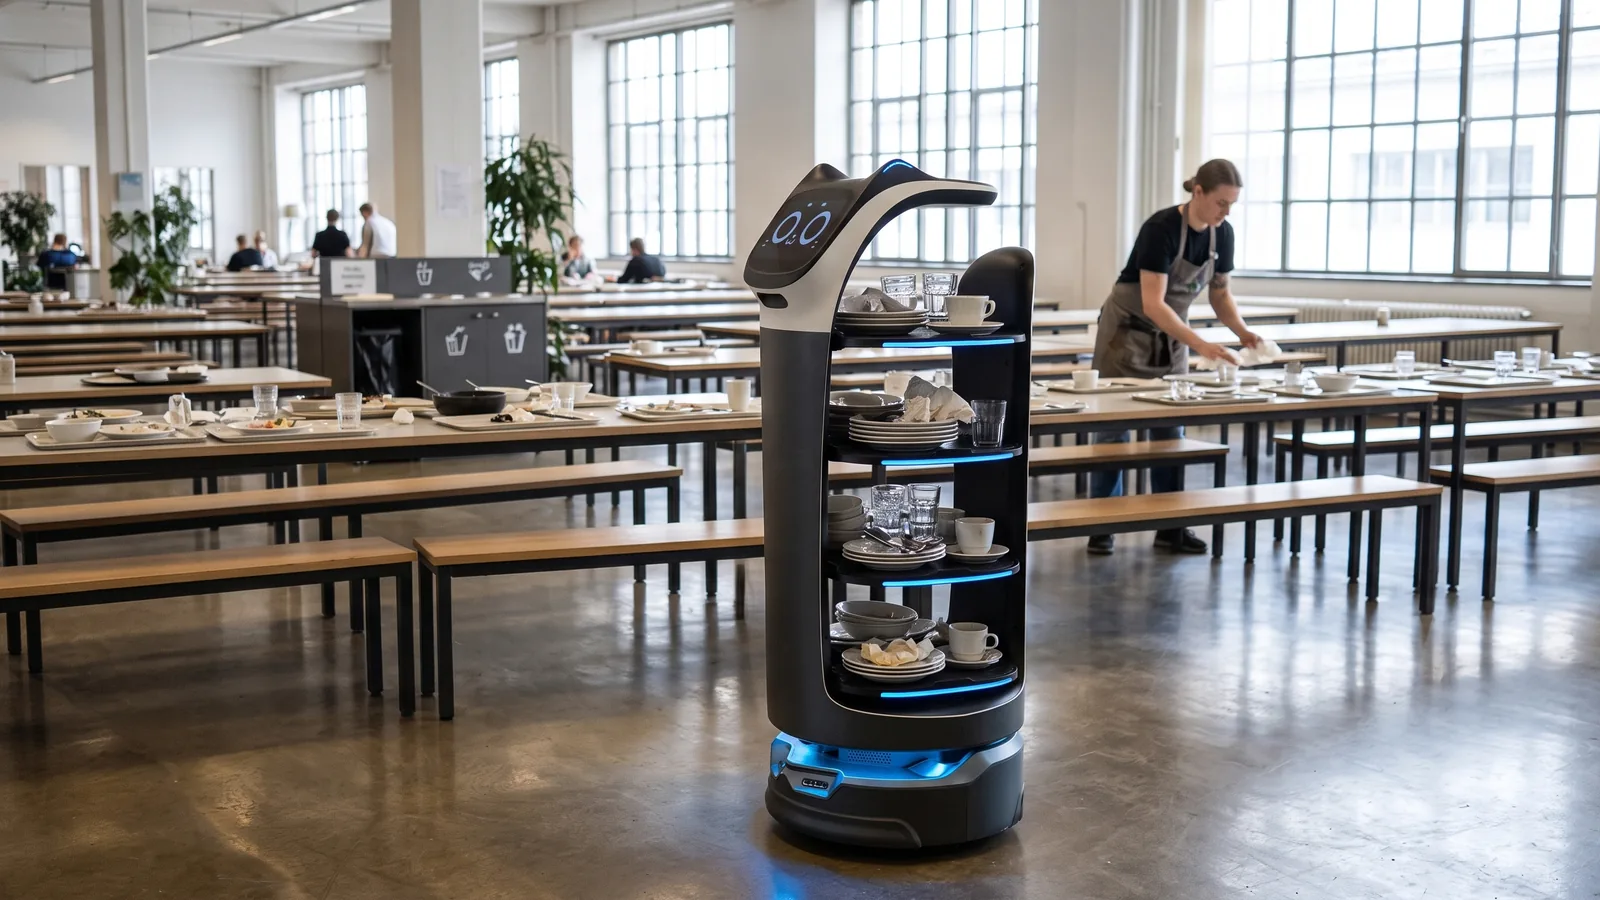
收餐机器人在大型餐厅、食堂、自助餐区或宴会厅收集脏餐具并送回洗碗间,一趟完成原本需要多趟的工作。
据制造商数据,PUDU BellaBot Pro 设有专门的餐具回收模式,载重 40 kg,每层 10 kg,空载续航 11 小时。
Robot Distribution 负责交付、绘制餐厅及通往洗碗间的路线地图、培训团队并提供维护,可购买、租赁或采用 RaaS 模式。
为什么
收餐与餐具回收
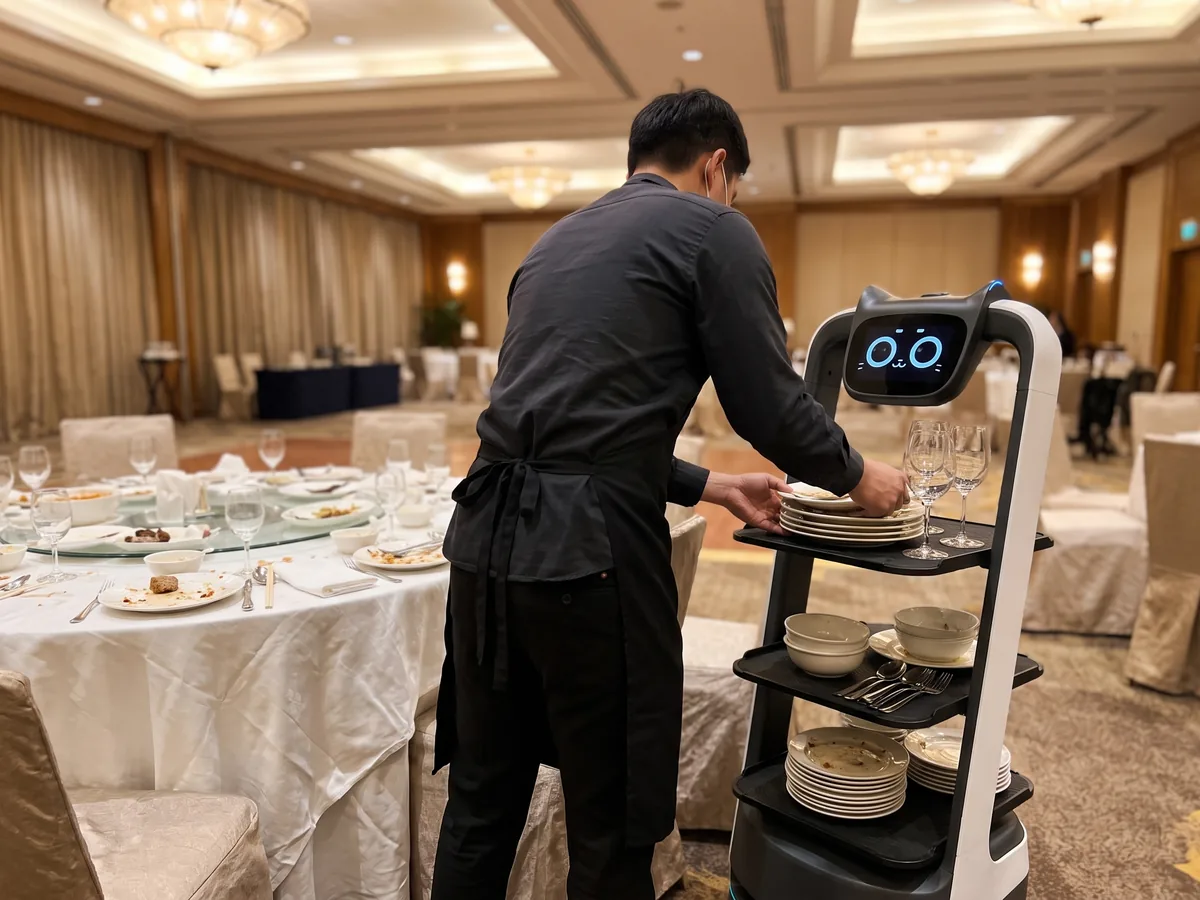
在团餐食堂、酒店早餐厅、自助餐或宴会中,收餐是成批出现的:几十张餐桌同时空出。服务员只能满载着一趟趟往返洗碗间,而此时正是餐厅需要重新布置的时候。
机器人承担这些繁重、重复的往返。根据安排,一台机器人负责收餐,另一台负责上菜,有助于分开脏、净两条动线,符合卫生上的单向流程原则。
流程
机器人参与的收餐流程。
路线与收集点
部署时对餐厅、洗碗间以及机器人在餐桌区、自助餐台或自助取餐出口附近的等候点进行建图。
餐厅内收集
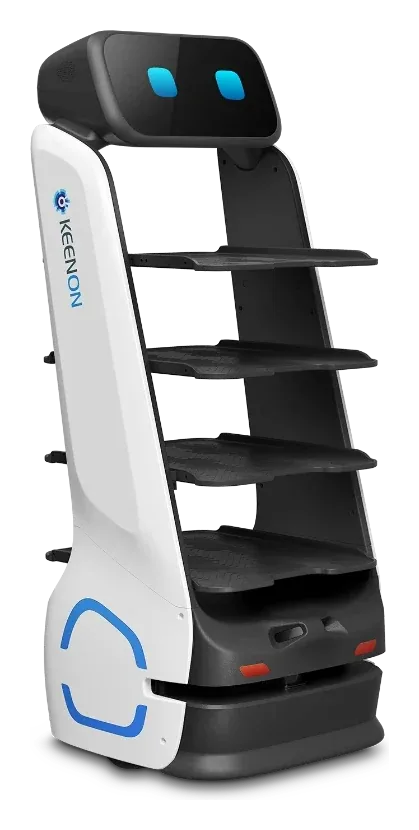
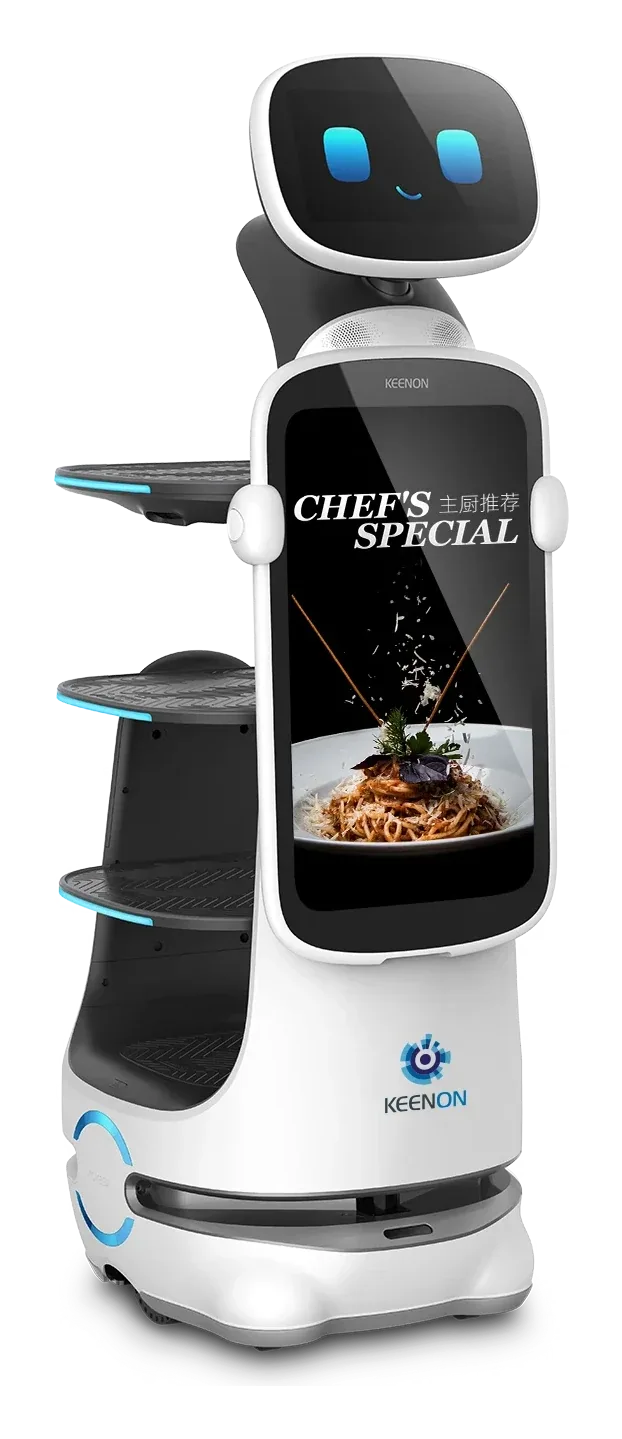
服务员呼叫机器人,或机器人在餐厅内巡行;员工放上盘子、杯子和餐具。据制造商数据,KEENON T9 四层托盘共载重 40 kg。
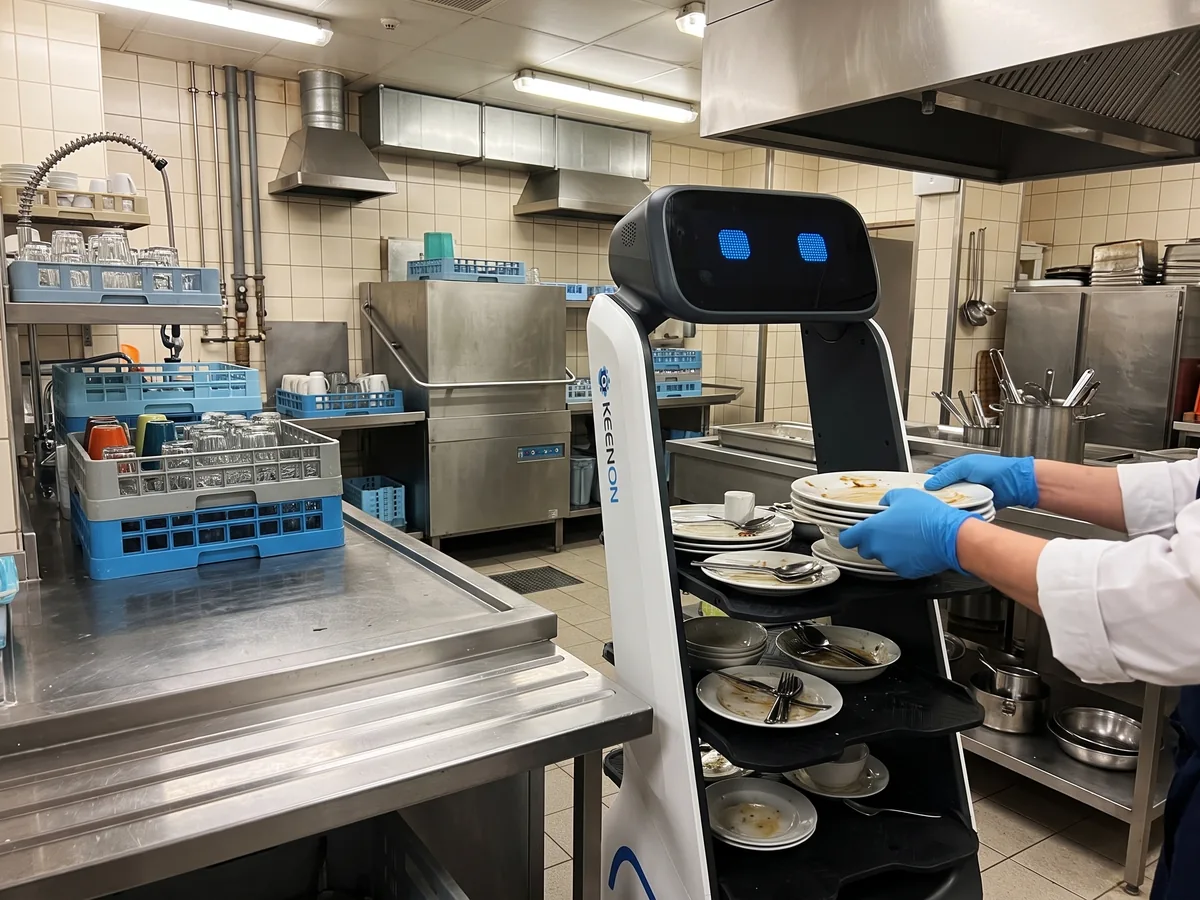
送回洗碗间
机器人按设定路线前往洗碗间,停在卸货点。据制造商数据,PUDU BellaBot Pro 可通过 65 cm 通道,并在路口向地面投射警示信号。
卸货与充电
洗碗工清空托盘,机器人返回餐厅。营业结束后返回充电站:据制造商数据,OrionStar LuckiBot Pro 续航 12 小时,充电 4.5 小时。
安装之前
安装前现场勘察要确认的事项。
餐具量
用餐人数、翻台次数和满载托盘重量决定机型和台数:据制造商数据,OrionStar LuckiBot Pro 总载重 60 kg,每层 15 kg。
通道宽度
在营业时测量餐桌间通道、自助取餐队列和通往洗碗间的通道:据制造商数据,KEENON T10 为 59 cm,KEENON T9 为 70 cm,PUDU KettyBot Pro 特定情况下为 52 cm。
地面与门
记录门槛、坡道、洗碗间附近的湿滑地面以及餐厅与后厨之间的弹簧门;据制造商数据,KEENON T10 最大爬坡 5°。
洗碗间安排
部署当天与团队确定卸货点位置、净污分区以及各自职责。
法规与标准
使用机器人收台和回收餐具的相关规则
收台既涉及搬运,也涉及卫生:三项法国和欧盟参考文件规定了机器人的定位。
人工搬运:优先使用机械手段
根据《法国劳动法典》第 R4541-3 条和第 R4541-5 条,雇主应采取适当的组织措施或使用适当手段,特别是机械设备,以避免人工搬运重物;无法避免时,须评估风险并调整岗位以降低风险。第 R4541-8 条还要求以实操为主的培训。请在风险评估中将机器人列为此类手段之一,并培训员工如何装载。
洗碗间布局:Cramif 指引
Cramif 发布的集体餐饮洗碗间 MémoPrev 指引(2023年6月)将肌肉骨骼疾病列为主要风险。它建议使用输送带、恒定高度推车等机械手段,地面不设门槛、无高差,并在餐盘回收处进行预分拣。可据此确定机器人的卸货点:平地进入、有足够空间清空托盘、路线上不堆放物品。
脏餐具与卫生计划
法规 (EC) No 852/2004 要求尽快将食物垃圾和其他废弃物移出存放食品的区域,且场所布局须便于良好卫生操作,包括防止污染。基于 HACCP 的程序应标明机器人的脏餐具路线、与清洁流线的交汇点,以及每轮收台后托盘的清洁方式。
官方来源
- Code du travail, article R4541-3 · Ministère du Travail (Code du travail numérique) · 访问于
- Code du travail, article R4541-5 · Ministère du Travail (Code du travail numérique) · 访问于
- Code du travail, article R4541-8 · Ministère du Travail (Code du travail numérique) · 访问于
- MémoPrev Restauration collective : la plonge · Cramif · 访问于
- Regulation (EC) No 852/2004 on the hygiene of foodstuffs (consolidated) · EUR-Lex · 访问于
一般性信息,不构成法律意见。
常见问题
餐厅和团餐管理者关于收餐的常见问题。
它和送餐机器人有什么区别?
通常是同一类机器人,只是用法不同:它等待脏餐具并送回洗碗间,而不是上菜。据制造商数据,PUDU BellaBot Pro 设有专门的餐具回收模式。
机器人一趟能运多少餐具?
据制造商数据:KEENON T9 四层共 40 kg,PUDU BellaBot Pro 和 KEENON T10 为 40 kg,OrionStar LuckiBot Pro 为 60 kg。实际装载量取决于餐盘叠放的稳定性。
机器人能坚持一整天吗?
据制造商数据:KEENON T9 最长 18 小时,OrionStar LuckiBot Pro 12 小时,PUDU BellaBot Pro 空载 11 小时,PUDU KettyBot Pro 空载 9 小时。
适合食堂或自助餐厅吗?
适合,尤其是在自助取餐出口或餐桌附近,就餐者可直接放下餐具。现场会核实队列宽度和高峰时段,确保机器人不妨碍通行。
机器人知道托盘已装满吗?
据制造商数据,PUDU KettyBot Pro 会自动报告托盘装载状态,OrionStar LuckiBot Pro 可检测放上的餐盘。